




Qué inspeccionar antes de comprar un robot de soldadura a la venta
Qué inspeccionar antes de comprar un robot de soldadura a la venta
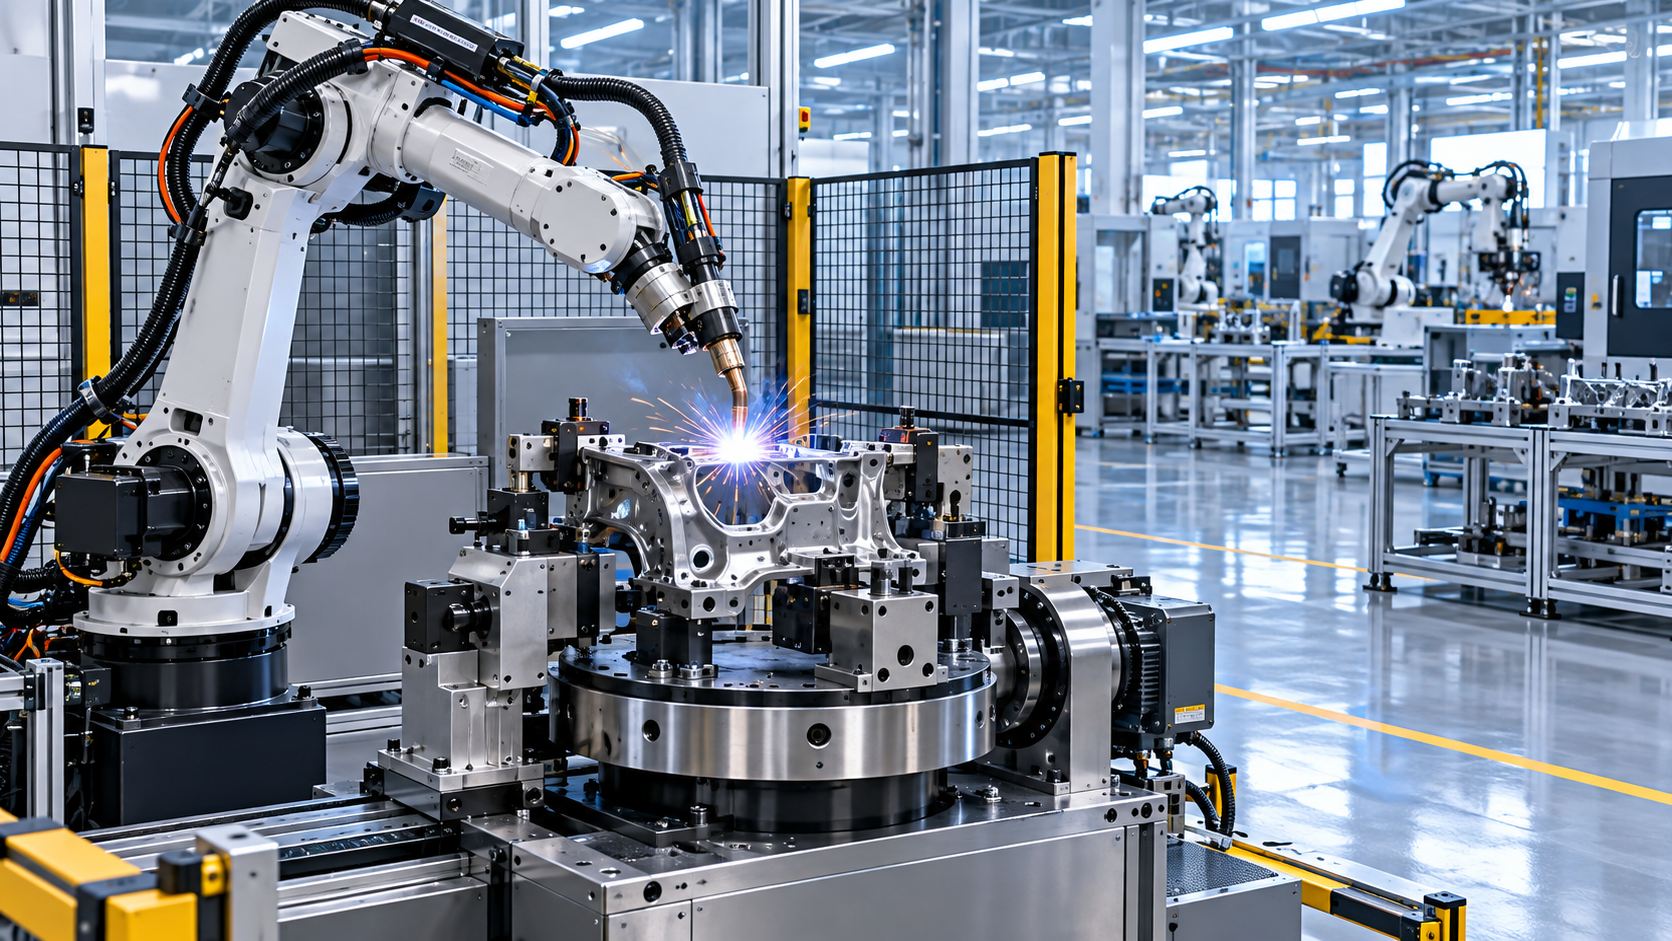
El precio de compra de un robot de soldadura es solo la parte visible de la inversión. Una celda de menor precio puede resultar costosa cuando su alcance no llega a una junta, su paquete de antorcha limita el movimiento, sus utillajes requieren ajustes repetidos o una avería deja la producción esperando una pieza de repuesto. Antes de adquirir un robot de soldadura a la venta, inspeccione las soldaduras previstas, el flujo de piezas, las condiciones de instalación y el alcance del soporte con la misma atención que la placa de identificación del robot.
Comience con piezas de producción representativas en lugar de una probeta de demostración genérica. Proporcione planos, grados de material, rangos de espesor, tipos de junta, variación esperada del ajuste y el aspecto de soldadura requerido. Un sistema que produce una soldadura de filete limpia en una muestra rígida y bien preparada puede comportarse de forma muy diferente en un conjunto fabricado con holguras, variaciones en las soldaduras de punteo, cascarilla, aceite o tolerancias dimensionales inconsistentes. La discusión sobre la aceptación debe basarse en la familia real de piezas y en los criterios de calidad aplicables.
Confirme que el robot puede completar físicamente la soldadura
La carga útil y el alcance suelen analizarse por separado, aunque deben evaluarse conjuntamente. La carga útil indicada debe cubrir toda la carga móvil: antorcha de soldadura, cuello, alimentador de alambre o paquete de alambre cuando corresponda, accesorios de limpieza de antorcha transportados por la muñeca, cables, paquete de cables y cualquier sensor. Un robot que opera cerca de su límite de carga útil puede seguir moviéndose, pero la aceleración, el comportamiento posicional y el desgaste a largo plazo deben examinarse con la configuración de herramienta prevista.
El alcance también debe comprobarse en la ubicación real de la soldadura, no solo respecto al radio máximo del robot. Una junta cerca del suelo, detrás de una brida, dentro de una sección cerrada o alrededor de un utillaje giratorio puede estar dentro del alcance nominal y, aun así, requerir una postura desfavorable de la muñeca. Con alcance extremo, en los límites de los ejes o cerca de una orientación singular de la muñeca, el control de la velocidad y del ángulo de la antorcha puede resultar menos viable. Revise una simulación offline o una prueba física en seco que incluya mordazas, posicionadores, protecciones, tendido de cables y espacio de carga de piezas.
Los límites de recorrido de los ejes son especialmente importantes para cordones circulares, vigas largas y fabricaciones de varias caras. Es posible que un robot deba reorientarse a mitad de una soldadura si el posicionador no puede presentar correctamente la junta. Esa interrupción puede crear una marca de reinicio, alterar el aporte térmico o aumentar el tiempo de ciclo. Para componentes grandes de chapa fabricada, la preparación previa de los recortes también afecta a la consistencia de la soldadura robotizada. Cuando la precisión de corte y el estado del borde determinan el ajuste, equipos como unamáquina de corte por plasma CNC de pórtico pueden ser relevantes para el proceso de fabricación general, especialmente cuando el tamaño de la chapa, la geometría de corte y la calidad del borde influyen en las holguras entregadas al utillaje de soldadura.
Adapte el proceso de soldadura al material y a la junta
Inspeccione la fuente de alimentación propuesta, el alimentador de alambre, la antorcha y el controlador como un único paquete de proceso. El brazo del robot no determina por sí solo la calidad de la soldadura. Verifique qué procesos son compatibles, como la soldadura por arco metálico con gas, la soldadura por arco de tungsteno con gas, la soldadura con alambre tubular u otro proceso especificado, y confirme que la configuración sea adecuada para el material y el rango de espesores. El acero al carbono, el acero inoxidable, el aluminio y los materiales de alta resistencia imponen requisitos diferentes en cuanto a selección de alambre, gas de protección, control térmico, limpieza y consumibles de antorcha.
Solicite el rango de procedimiento de soldadura propuesto para el trabajo. Debe identificar el estado del material base, la preparación de la junta, el metal de aportación, el gas de protección, el rango de corriente y tensión, el comportamiento de alimentación del alambre, la velocidad de avance, el ángulo de la antorcha y la gestión entre pasadas cuando sea pertinente. Las juntas gruesas pueden requerir múltiples pasadas y una secuenciación controlada. La chapa fina puede deformarse cuando un robot rápido repite un patrón de soldadura inadecuado. El aluminio exige atención a la eliminación de óxido y a una alimentación estable, mientras que el material galvanizado requiere controles para humos y contaminación de la soldadura.
No considere una alta velocidad de avance como una medida directa de producción. La tasa de deposición, el tiempo de arco encendido, los movimientos de posicionamiento, el corte de alambre, la limpieza de antorcha, el giro de piezas, la carga y la inspección afectan al rendimiento de piezas terminadas. Una celda con una velocidad de soldadura programada ligeramente inferior puede producir más piezas aceptables cuando evita la acumulación de salpicaduras, la fusión incompleta, el retrabajo o las intervenciones frecuentes. Compare el tiempo de ciclo completo desde el utillaje descargado hasta la liberación de la pieza.
Mire más allá de una sola muestra de soldadura
Una prueba útil incluye las condiciones difíciles previstas en producción: el cordón más largo, una esquina obstruida, una junta con la tolerancia de ajuste permitida y una pieza tras varios ciclos consecutivos. Inspeccione el perfil del cordón, las zonas de inicio y fin, la porosidad, las salpicaduras, la socavación, el solapamiento, la perforación y las evidencias de comportamiento inestable del arco. Cuando la norma requerida lo exija, acuerde métodos de examen adecuados antes de la prueba. La apariencia visual por sí sola no puede establecer la calidad de fusión en todas las configuraciones de junta.
La repetibilidad debe considerarse junto con la precisión. Las cifras publicadas de repetibilidad describen la capacidad del robot para volver a un punto en condiciones definidas; no compensan un utillaje deformado, una ubicación inconsistente de los componentes, una alimentación deficiente del alambre o una geometría cambiante de la antorcha tras una colisión. Si la referencia de la pieza cambia de lote a lote, pueden ser necesarios el seguimiento de cordón, la detección por contacto, el perfilado láser o la programación adaptativa. Estas opciones añaden capacidad, pero también introducen requisitos de calibración y mantenimiento que deben incluirse en la evaluación.
Examine los utillajes, posicionadores y el control de referencias de las piezas
Muchos problemas de soldadura robotizada comienzan antes de que se inicie el arco. El utillaje debe posicionar el componente a partir de referencias funcionales repetibles y restringir la deformación por soldadura sin bloquear el acceso de la antorcha. Las ubicaciones de las mordazas no deben cubrir trayectorias de soldadura ni dificultar la carga. Inspeccione si los pasadores de posicionamiento, soportes y superficies de sujeción pueden tolerar el calor, las salpicaduras y la manipulación rutinaria. Un utillaje que funciona solo cuando se limpia y ajusta constantemente difícilmente mantendrá su tiempo de ciclo inicial.
Para conjuntos con múltiples caras de soldadura, evalúe si se necesita un posicionador rotativo, una configuración de cabezal y contrapunto u otro eje coordinado. Colocar la soldadura en posición plana u horizontal puede mejorar la accesibilidad y la estabilidad del proceso; sin embargo, la capacidad del posicionador debe incluir la pieza, el utillaje, las mordazas y cualquier carga descentrada. El centro de gravedad utilizable importa tanto como la capacidad nominal. Un conjunto giratorio desequilibrado puede afectar la calidad del movimiento y generar esfuerzos mecánicos evitables.
- Solicite el concepto de utillaje con la dirección de carga, los puntos de posicionamiento, la secuencia de sujeción y el espacio libre alrededor del cuello de la antorcha.
- Mida las dimensiones máximas y mínimas permitidas de la pieza; un utillaje diseñado para dimensiones nominales puede rechazar variaciones aceptables de producción.
- Para cambios recurrentes de producto, establezca qué debe sustituirse o reprogramarse: mordazas, pasadores, soportes, orientación de la antorcha, programa del robot o ajustes de seguridad.
La presentación de las piezas merece la misma atención. La carga manual, los transportadores, los palés y los equipos externos de manipulación deben entregar la pieza de forma consistente sin entrar en el área protegida del robot en el momento equivocado. El método de transferencia debe evitar daños en las superficies mecanizadas y no presentar al utillaje un conjunto deformado u orientado incorrectamente.
Inspeccione la celda como un sistema de automatización integrado
Revise las interfaces del controlador del robot con la fuente de alimentación de soldadura, el posicionador, el sistema de seguridad, la extracción de humos, el equipo de manipulación de materiales y la red de control de planta. Aclare qué señales están incluidas para el estado de listo, inicio de ciclo, notificación de fallos, enclavamientos y datos de producción. Una cotización que cubre el robot pero omite el hardware de integración, el cableado, las licencias de software o el tiempo de puesta en marcha no es comparable con una cotización de celda completa.
La propiedad del programa y el acceso de edición deben quedar explícitos. Determine si los programas fuente, las copias de seguridad, los registros de parámetros, los planos eléctricos y las contraseñas del controlador se entregarán durante la puesta en marcha. Inspeccione también cómo se gestionan las versiones cuando cambian los utillajes o las variantes de piezas. Un programa de robot puede ser técnicamente correcto, pero inadecuado para la producción diaria si pequeños ajustes requieren una visita externa cada vez.
La recuperación tras colisiones es otro punto práctico. Confirme el método para detectar una colisión de antorcha, detenerse de forma segura, restablecer el punto central de la herramienta y revisar posteriormente el utillaje. Un soporte de antorcha desmontable puede reducir los daños, pero no elimina la necesidad de un procedimiento de recuperación definido. Los impactos menores repetidos pueden desplazar una antorcha o alterar un dispositivo de posicionamiento lo suficiente como para crear defectos que no son evidentes de inmediato.
Verifique el diseño de seguridad y la preparación del sitio
Inspeccione todo el espacio protegido, incluido el barrido del robot, los equipos giratorios, las mordazas móviles, las zonas de piezas calientes, el acceso a la alimentación de alambre y los puntos de carga. Las vallas, puertas con enclavamiento, escáneres, cortinas fotoeléctricas, paradas de emergencia, dispositivos de rearme y funciones de control con clasificación de seguridad deben ajustarse a la secuencia operativa. Un dispositivo de protección colocado donde se anula habitualmente debido a un acceso deficiente es un fallo de diseño, no una incomodidad operativa.
La soldadura introduce peligros adicionales que deben abordarse mediante el diseño de la celda: radiación del arco, humos, salpicaduras calientes, manipulación de gases de protección, conexiones eléctricas y riesgo de incendio alrededor de materiales cercanos. Confirme el punto de conexión de extracción y si se ha considerado el rendimiento de extracción para la posición de soldadura prevista. Una campana que funciona sobre un banco estacionario puede no capturar eficazmente los humos alrededor de una pieza grande o un utillaje giratorio.
Antes de la entrega, verifique el área de suelo disponible, el estado de la cimentación, la altura libre del techo, el acceso para descarga, las características del suministro eléctrico, la calidad del aire comprimido cuando se utilice, el tendido del gas de protección, el acceso a la red y las necesidades de drenaje o contención. Confirme el peso y la superficie ocupada de cada elemento, incluidos los armarios externos y las vallas. Resulta costoso descubrir tras la llegada que un armario de control no puede pasar por una puerta o que el área asignada no deja acceso para el mantenimiento de la antorcha.
Pruebe la facilidad de mantenimiento antes de evaluar funciones opcionales
El acceso para mantenimiento rutinario afecta más al tiempo de actividad que muchas opciones avanzadas. Inspeccione el acceso a consumibles, cambios de bobina de alambre, sustitución de la guía de antorcha, sustitución de punta de contacto y boquilla, inspección de cables, puntos de lubricación, filtros del controlador y la estación de limpieza de antorcha. La disposición debe permitir estas tareas sin desmontar protecciones ni mover utillajes pesados. La limpieza de antorcha y el corte de alambre deben evaluarse con el alambre elegido y el nivel de salpicaduras; una estación de limpieza subdimensionada puede convertir gradualmente un programa estable en uno errático.
Solicite una lista documentada de piezas de desgaste, intervalos de mantenimiento recomendados, procedimientos de copia de seguridad, funciones de diagnóstico y disposiciones de respuesta ante fallos. Determine qué repuestos conviene mantener localmente, en particular consumibles, componentes de cables, sensores, fusibles y elementos con plazos de reposición largos. El alcance del soporte debe diferenciar el diagnóstico remoto, la asistencia de puesta en marcha in situ, los cambios de software, las piezas de repuesto y los costes de desplazamiento. Las declaraciones generales sobre soporte son menos útiles que los entregables y condiciones de respuesta especificados.
Considere el cumplimiento y la documentación como parte del suministro
Solicite el paquete de documentación con suficiente antelación para resolver las carencias antes del envío. Debe cubrir la disposición de la celda robotizada, los esquemas eléctricos y neumáticos cuando corresponda, las instrucciones de operación, las indicaciones de mantenimiento, la información sobre circuitos de seguridad, las declaraciones del equipo y los registros de las pruebas de aceptación acordadas. Cuando el control del sistema de calidad ISO9001 y los requisitos relacionados con CE se apliquen al equipo suministrado o al destino, confirme la documentación y las responsabilidades para la celda completa en lugar de asumir que los componentes individuales establecen el cumplimiento de la instalación ensamblada.
Los criterios de aceptación deben indicar las piezas que se soldarán, los defectos permitidos, las expectativas dimensionales tras la soldadura, la base del tiempo de ciclo, el alcance de la formación, el límite de instalación y las condiciones para la aprobación final. Incluya el material, el utillaje, los consumibles y los suministros utilizados durante la aceptación, ya que cambiar cualquiera de ellos puede cambiar el resultado. Esto evita una disputa posterior en la que las condiciones de demostración difieren sustancialmente del entorno de producción.
Por tanto, la comparación más sólida es una comparación de celdas de producción completas: calidad de soldadura en piezas representativas, alcance accesible, repetibilidad del utillaje, tiempo de ciclo real, diseño de seguridad, requisitos de instalación, documentación y carga de mantenimiento. Una vez definidas estas condiciones, el coste cotizado de un robot de soldadura se convierte en una cifra que puede evaluarse frente al trabajo que se espera que realice.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje