




Cuándo un robot de soldadura por puntos puede sustituir la soldadura por resistencia manual
Cuándo un robot de soldadura por puntos puede sustituir la soldadura por resistencia manual
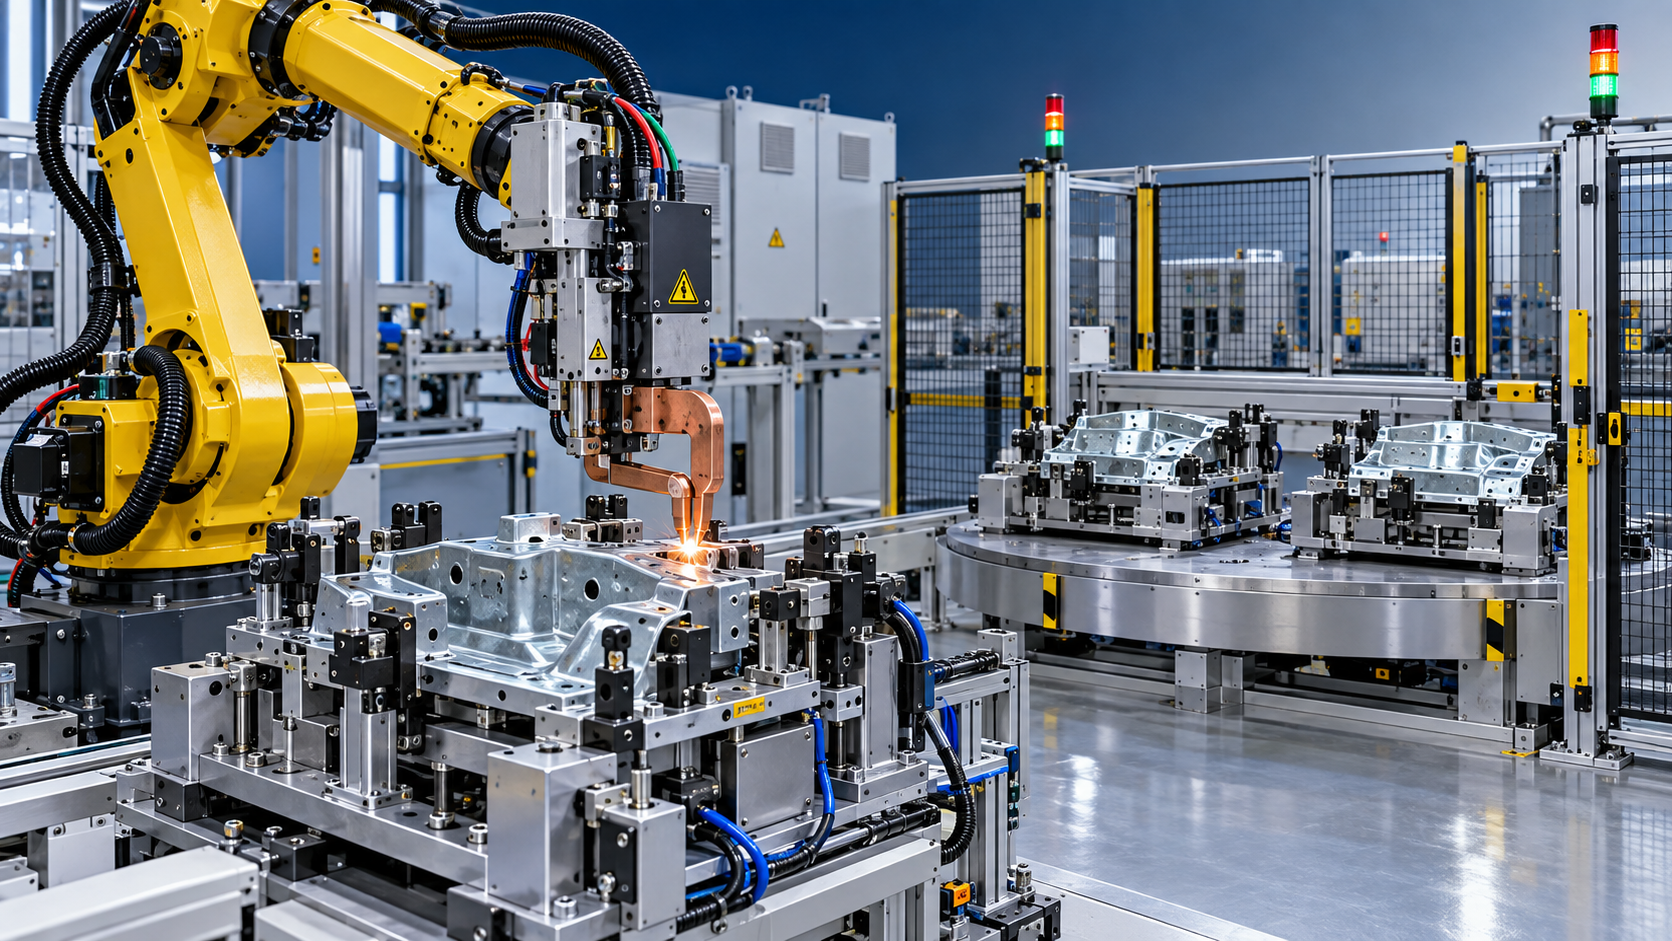
Un robot de soldadura por puntos puede sustituir la soldadura por resistencia manual cuando el patrón de unión, la presentación de las piezas y el ritmo de producción son lo suficientemente estables como para que la automatización repita el mismo programa de soldadura sin correcciones humanas frecuentes. El argumento más sólido no es simplemente un alto coste laboral. Es un proceso en el que la calidad de la soldadura varía entre turnos, el estado de los electrodos es difícil de controlar únicamente mediante observación o la producción está limitada por el tiempo necesario para posicionar las piezas y manejar una pistola manual.
La soldadura robótica es especialmente adecuada para conjuntos con ubicaciones de puntos repetidas, geometría de piezas predecible y volumen suficiente para mantener la célula utilizada. Las carcasas de chapa metálica, soportes, armarios, subconjuntos de vehículos, productos de alambre, electrodomésticos y bastidores fabricados suelen cumplir estas condiciones. Un robot no compensa automáticamente un mal ajuste, superficies contaminadas o variaciones en el espesor del material; repite el movimiento y la fuerza programados. Por tanto, la sustitución se justifica cuando el proceso previo puede presentar las piezas de forma consistente, no simplemente cuando una estación manual parece lenta.
Comience por la estabilidad del proceso, no por la velocidad del robot
La soldadura por resistencia manual contiene muchos pequeños ajustes que pueden ser invisibles en un estudio de tiempo de ciclo. Un soldador experimentado puede modificar el ángulo de la pistola, el tiempo de apriete, la posición de contacto o la presión aplicada cuando una brida está ligeramente deformada. Estas intervenciones pueden mantener la producción en un proceso variable, pero también ocultan la verdadera fuente de variación. Un robot pondrá rápidamente de manifiesto esa variación mediante contactos fallidos, expulsión, pepitas poco profundas, soldaduras desplazadas o desgaste excesivo de los electrodos.
Antes de seleccionar una célula robótica, examine una serie representativa de piezas en lugar de una única muestra aprobada. Compare la posición de los orificios, la altura de las bridas, la ubicación en el útil, la holgura en la interfaz de soldadura, el estado del recubrimiento y la limpieza de la superficie. Si estos factores se mantienen dentro de un rango controlado, la programación del robot resulta sencilla. Si las piezas entrantes se desplazan notablemente en el útil o requieren alineación manual frecuente, la inversión puede necesitar incluir mejores pasadores de posicionamiento, abrazaderas, calibres o control del conformado previo.
La pregunta útil es: ¿puede ubicarse cada pieza en la misma posición con respecto a la pistola de soldadura? Un robot tiene movimiento repetible, pero el movimiento repetible no crea una ubicación repetible de las piezas. Los útiles, las superficies de referencia, la secuencia de sujeción y el método de carga suelen ser más importantes para la consistencia final de la soldadura que el modelo de robot.
Condiciones que favorecen la sustitución
Una célula robótica gana terreno cuando el proceso manual incluye movimientos repetidos no relacionados con la soldadura. Desplazar una pistola entre puntos, reposicionar un cable pesado, girar un conjunto, esperar un segundo componente o comprobar la alineación puede consumir más tiempo que la propia soldadura eléctrica. Un robot puede seguir una trayectoria definida mientras un útil sostiene la pieza de trabajo, y una mesa giratoria o una configuración de doble estación puede permitir la carga en un lado mientras la soldadura se realiza en el otro. El beneficio procede de reducir las interrupciones de manipulación, no de asumir que cada pulso de soldadura será drásticamente más rápido.
Una fuerza elevada de los electrodos es otro factor práctico. Las pistolas portátiles grandes y las pistolas con transformador integrado pueden resultar cansadas de sostener y difíciles de mantener perpendiculares a la superficie de trabajo. Cuando el acceso a la soldadura exige una fuerza constante, una profundidad de garganta controlada o un ángulo de aproximación fijo, una pistola montada en robot elimina una fuente importante de variación entre operadores. Esto es especialmente relevante cuando los puntos de soldadura se encuentran a lo largo de cordones largos, dentro de canales conformados o alrededor de conjuntos que deben girarse manualmente.
La sustitución también resulta convincente cuando los registros de calidad muestran síntomas recurrentes vinculados a la ejecución más que a defectos del material. Estos incluyen huellas desiguales, centros de soldadura que se desvían del solape previsto, resultados inconsistentes en pruebas de pelado y caras de electrodos rectificadas a intervalos irregulares. Un controlador robótico puede aplicar secuencias definidas de apriete, soldadura, mantenimiento y rectificado de puntas. También facilita conservar el mismo programa de soldadura después de un cambio de turno o de la asignación de un nuevo operador.
Las condiciones de seguridad son importantes, pero deben evaluarse en detalle. La manipulación repetitiva de pistolas de soldadura pesadas, la exposición cercana a puntos de atrapamiento, los bordes afilados de chapa y el acceso incómodo alrededor de los útiles son motivos válidos para automatizar. La célula sigue necesitando protecciones, enclavamientos, acceso seguro para el cambio de puntas y una rutina práctica de recuperación ante fallos. Colocar la pistola de soldadura detrás de una valla sin resolver la mala ergonomía de carga solo desplaza el problema a otra tarea.
El volumen por sí solo es una señal de inversión incompleta
Un volumen elevado respalda la automatización, pero el volumen por sí solo puede inducir a error. Una gran cantidad anual fabricada en muchos lotes cortos, con cambios de ingeniería frecuentes y patrones de soldadura cambiantes, puede no mantener productiva una célula dedicada. Por el contrario, una familia modesta pero estable de conjuntos similares puede justificar una célula flexible si una base de útil, un acceso común de la pistola y programas reutilizables cubren varias variantes.
La mezcla de piezas debe revisarse junto con el esfuerzo de cambio de formato. Un robot es un buen candidato para sustitución cuando las variantes comparten superficies de referencia y acceso a la soldadura, incluso si sus dimensiones difieren. Resulta menos atractivo cuando cada versión necesita un nuevo útil, una orientación de pistola diferente, amplios ajustes de alcance o una validación prolongada antes de su liberación. La línea divisoria práctica no es el número de referencias; es si cada referencia se comporta como parte de una familia controlada.
Confirme que la soldadura es adecuada para la automatización
La soldadura por puntos por resistencia depende de la interacción entre corriente, fuerza, tiempo, geometría del electrodo, estado del material y apilamiento de chapas. Un robot puede controlar el movimiento y la secuencia, mientras que el controlador de soldadura gestiona el programa eléctrico. Ninguno de los dos componentes elimina la necesidad de establecer una ventana de soldadura sólida. La formación requerida de la pepita debe tolerar la variación normal del espesor del material, el peso del recubrimiento y el ajuste sin causar expulsión ni fusión insuficiente.
El acero galvanizado ilustra por qué una descripción nominal del material no es suficiente. El recubrimiento afecta al contacto eléctrico y a la adherencia en los electrodos. El proceso puede requerir una corriente, fuerza, temporización, refrigeración e intervalos de rectificado revisados en comparación con el acero sin recubrimiento. Los aceros de alta resistencia añaden otro aspecto de preocupación porque la zona afectada por el calor y la combinación de chapas pueden influir en el rendimiento de la unión. El aluminio presenta una conductividad y un comportamiento del óxido superficial diferentes, lo que a menudo requiere equipos y desarrollo de procesos que no deben asumirse a partir de una configuración de soldadura de acero.
La geometría del apilamiento merece la misma atención. Dos chapas limpias con un solape amplio son mucho más fáciles de automatizar que una unión de tres capas que contiene una holgura, adhesivo, imprimación soldable o un borde conformado cerca del punto de soldadura. El adhesivo puede ser compatible con un proceso planificado, pero modifica el comportamiento de apriete y puede afectar el flujo de corriente. Un programa robótico que funciona bien con piezas de prueba secas puede volverse inestable cuando las piezas de producción incluyen sellador, aceite, cascarilla o recubrimientos inconsistentes.
La preparación de la superficie determina a veces si la automatización es viable. Las piezas de acero estructural producidas mediante corte, conformado o tratamiento térmico pueden contener óxido, cascarilla de óxido y contaminantes que interfieren con un contacto eléctrico fiable. Cuando el estado de la superficie es el factor limitante, puede ser pertinente una etapa de limpieza controlada, como unamáquina de granallado de tipo rodillo antes de la fabricación, siempre que el perfil de superficie resultante, el intervalo de manipulación y la protección contra la corrosión sigan siendo compatibles con la secuencia de soldadura. La limpieza por sí sola no resuelve un mal ajuste de la unión, y una superficie tratada agresivamente no sustituye parámetros de soldadura validados.
El alcance del equipo es mayor que el brazo del robot
Una decisión de sustitución debe incluir la célula completa: robot, pistola de soldadura, transformador o sistema inversor de frecuencia media, controlador, estación de rectificado, útil, abrazaderas, detección de presencia de piezas, protecciones, extracción de humos cuando sea necesaria e infraestructura eléctrica y de refrigeración. Omitir cualquiera de estos elementos del alcance inicial crea una comparación engañosa con una estación manual.
La selección de la pistola depende de los requisitos de acceso y fuerza. Una pistola C puede ser adecuada para bridas abiertas y un acceso relativamente directo. Una pistola X puede alcanzar ubicaciones donde los brazos deben aproximarse desde direcciones diferentes. La masa de la pistola afecta la carga útil del robot, la aceleración, la gestión de cables y el alcance. La pistola más compacta no siempre es la opción correcta si no puede mantener una aproximación perpendicular del electrodo o alcanzar todos los puntos sin posiciones singulares y ángulos de muñeca incómodos.
El diseño del útil requiere una revisión temprana junto con la trayectoria de soldadura prevista. Las abrazaderas deben asegurar el apilamiento real de soldadura, no solo sujetar la pieza de forma general. Una abrazadera colocada demasiado cerca de la soldadura puede limitar el acceso de la pistola; una situada demasiado lejos puede permitir que se abra una holgura bajo la fuerza del electrodo. Posicionar un componente mediante bordes propensos a rebabas o características conformadas flexibles puede generar movimiento entre piezas incluso cuando el útil parece robusto. Los orificios piloto, las referencias mecanizadas y los topes positivos proporcionan referencias más fiables que la alineación visual.
Los servicios auxiliares necesitan una planificación realista de capacidad. La soldadura por resistencia genera calor en la pieza de trabajo y los electrodos, por lo que el caudal de agua de refrigeración y la estabilidad de la temperatura afectan la vida útil de las puntas y la repetibilidad de la soldadura. La demanda eléctrica debe considerarse junto con el transformador, el programa de soldadura, otras cargas de la planta y las características del suministro local. Una célula robótica instalada mecánicamente pero limitada por una refrigeración o infraestructura eléctrica inadecuada no alcanzará el ritmo de operación previsto.
El tiempo de ciclo debe incluir el trabajo alrededor de la soldadura
Comparar solo el tiempo de arco activo o de soldadura activa conduce a estimaciones deficientes. Mida la carga manual, el posicionamiento, la sujeción, el movimiento de la pistola, la soldadura, el reposicionamiento, la inspección visual, los cambios de puntas, el retrabajo, la descarga y la transferencia de piezas. Después, trace la secuencia robótica con los mismos límites. Un robot puede reducir el desplazamiento de soldadura mientras añade tiempo de carga del útil, retraso de puerta de seguridad o cambios de herramienta programados. Los útiles dobles, las abrazaderas automáticas y una presentación sensata de las piezas pueden reducir esas pérdidas, pero deben diseñarse dentro de la célula.
El tiempo de inactividad merece el mismo tratamiento. El rectificado y la sustitución de electrodos, las comprobaciones de refrigeración, la limpieza de útiles, la recuperación de programas y la verificación de calidad de soldadura necesitan procedimientos asignados. Una estación automatizada suele generar un patrón de mantenimiento más visible y trazable que una manual, pero sigue requiriendo disciplina. Si una tapa de electrodo desgastada permanece en servicio, el robot reproducirá la misma condición de contacto deteriorada en cada punto programado.
Una evaluación útil separa el tiempo de ciclo planificado de las interrupciones recuperables. Un ciclo de robot corto solo es valioso si la carga, el flujo de materiales y la manipulación posterior pueden mantener el ritmo. Si los conjuntos terminados se acumulan porque la inspección o el transporte no pueden aceptarlos, el robot se convierte en un costoso punto de espera en lugar de una mejora de la producción.
Utilice la validación para distinguir una buena demostración de un proceso fiable
La aceptación debe incluir material representativo de producción, estado normal de la superficie, tolerancia realista de la pieza y el útil previsto. Las demostraciones que utilizan cupones planos o muestras perfectamente preparadas son adecuadas para la viabilidad inicial, pero no pueden confirmar el comportamiento del conjunto completo. La ubicación de la soldadura, la huella, la consistencia de la pepita, la expulsión, la progresión del desgaste de los electrodos y el acceso a cada punto programado deben evaluarse a través de una secuencia de producción significativa.
El diseño del programa también necesita una respuesta a la variación normal. Los sensores de presencia de piezas pueden impedir que un ciclo se ejecute en un útil vacío. La confirmación de las abrazaderas puede impedir la soldadura antes de que el apilamiento esté asentado. La supervisión de soldadura puede identificar desviaciones en corriente, voltaje, fuerza o desplazamiento, pero los límites de alarma deben basarse en un comportamiento de proceso comprobado. Los límites establecidos de forma demasiado estrecha generan paradas frecuentes; los establecidos de forma demasiado amplia producen registros sin una protección útil.
No trate un robot como un remedio para un corte, estampado, plegado o conformado previo inestable. Cuando el robot encuentra repetidamente el mismo desplazamiento, la acción correcta puede ser corregir la referencia del útil o la característica previa en lugar de añadir compensaciones al programa. Las compensaciones pueden ocultar un problema puntual, pero se vuelven frágiles cuando cambian los lotes de material o las condiciones de las herramientas.
Cuando la soldadura por resistencia manual sigue siendo la mejor opción
La soldadura manual sigue siendo adecuada para prototipos, trabajos de reparación, conjuntos personalizados de baja frecuencia y trabajos en los que cada pieza requiere un ajuste basado en el criterio del operario. También tiene valor durante el desarrollo inicial del producto, cuando las posiciones de soldadura y la geometría de las piezas aún están cambiando. Una estación manual flexible puede absorber la variación mientras el diseño y el proceso de fabricación maduran.
El punto de transición llega cuando esa flexibilidad se convierte en ajuste recurrente, calidad inconsistente, manipulación difícil de la pistola o una limitación de rendimiento. En esa etapa, el proyecto adecuado no consiste simplemente en “añadir un robot”. Consiste en establecer piezas estables, posicionamiento controlado, programas de soldadura validados y una disposición de célula que mantenga alimentado al robot. Cuando estas condiciones están presentes, la soldadura robótica por puntos se convierte en un proceso de producción repetible en lugar de una versión automatizada y costosa de una operación manual inestable.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje