




Когда робот для точечной сварки может заменить ручную сварку сопротивлением
Когда робот для точечной сварки может заменить ручную сварку сопротивлением
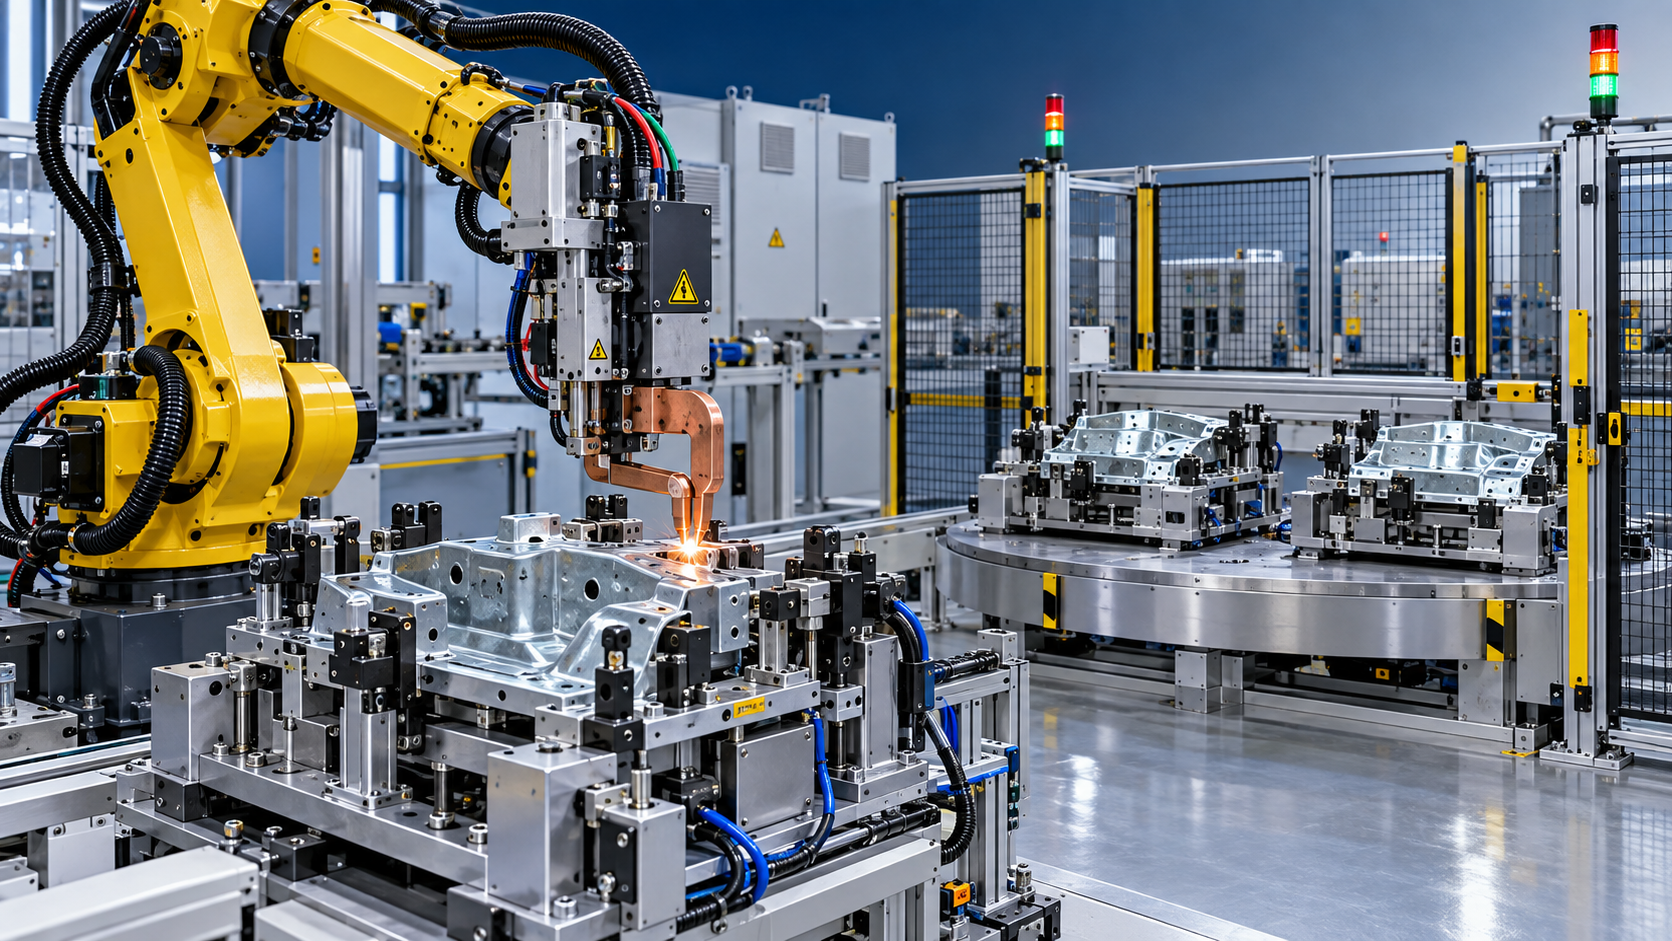
Робот для точечной сварки может заменить ручную контактную сварку, когда схема соединений, подача деталей и производственный ритм достаточно стабильны, чтобы автоматизация могла повторять один и тот же режим сварки без частой корректировки оператором. Наиболее веским основанием является не просто высокая стоимость рабочей силы. Это процесс, в котором качество сварки различается между сменами, состояние электродов трудно контролировать только визуально или производительность ограничена временем, необходимым для позиционирования деталей и работы ручными клещами.
Роботизированная сварка особенно подходит для сборок с повторяющимися точками сварки, предсказуемой геометрией деталей и достаточным объемом производства для эффективной загрузки ячейки. Корпуса из листового металла, кронштейны, шкафы, автомобильные подсборки, изделия из проволоки, бытовая техника и сварные рамы часто соответствуют этим условиям. Робот не компенсирует автоматически плохую подгонку, загрязненные поверхности или изменение толщины материала; он повторяет запрограммированные движения и усилие. Поэтому замена оправдана, когда предшествующий процесс обеспечивает стабильную подачу деталей, а не просто когда ручной пост кажется медленным.
Начинайте со стабильности процесса, а не со скорости робота
Ручная контактная сварка включает множество небольших корректировок, которые могут быть незаметны при исследовании времени цикла. Опытный сварщик может изменить угол наклона клещей, время сжатия, положение контакта или прикладываемое давление, если фланец слегка деформирован. Такие действия могут поддерживать производство в условиях изменчивого процесса, но они также скрывают реальную причину вариаций. Робот быстро выявит эти отклонения в виде отсутствия контакта, выплесков, неглубоких сварных ядер, смещенных точек сварки или чрезмерного износа электродов.
Перед выбором роботизированной ячейки проанализируйте репрезентативную партию деталей, а не один утвержденный образец. Сравните положение отверстий, высоту фланцев, положение в приспособлении, зазор в зоне сварного соединения, состояние покрытия и чистоту поверхности. Если эти параметры находятся в контролируемом диапазоне, программирование робота становится несложным. Если поступающие детали заметно смещаются в приспособлении или требуют частого ручного выравнивания, инвестиции могут потребовать улучшенных установочных штифтов, зажимов, средств контроля или управления предшествующей формовкой.
Полезный вопрос состоит в следующем: можно ли размещать каждую деталь в одном и том же положении относительно сварочных клещей? Робот обладает повторяемостью движений, но повторяемость движений не обеспечивает повторяемость расположения детали. Приспособления, базовые поверхности, последовательность зажима и метод загрузки часто важнее для конечной стабильности сварки, чем модель робота.
Условия, благоприятствующие замене
Роботизированная ячейка получает преимущество, когда ручной процесс включает повторяющиеся перемещения, не связанные со сваркой. Перенос клещей между точками, перекладывание тяжелого кабеля, поворот сборки, ожидание второго компонента или проверка выравнивания могут занимать больше времени, чем сам электрический сварочный импульс. Робот может следовать заданной траектории, пока приспособление удерживает заготовку, а поворотный стол или двухпозиционная схема позволяют загружать одну сторону, пока на другой выполняется сварка. Преимущество заключается в сокращении перерывов на манипулирование, а не в предположении, что каждый сварочный импульс станет значительно быстрее.
Высокое усилие электродов является еще одним практическим фактором. Крупные переносные клещи и клещи со встроенным трансформатором могут быть утомительными в удержании и сложными для точного перпендикулярного позиционирования относительно рабочей поверхности. Если доступ к точке сварки требует стабильного усилия, контролируемой глубины зева или фиксированного угла подхода, клещи, установленные на роботе, устраняют существенный источник различий между операторами. Это особенно актуально, когда точки сварки расположены вдоль длинных швов, внутри сформованных каналов или вокруг сборок, которые необходимо поворачивать вручную.
Замена также становится убедительной, когда записи о качестве показывают повторяющиеся признаки, связанные с выполнением операции, а не с дефектами материала. К ним относятся неравномерные вмятины, смещение центров сварных точек относительно заданного нахлеста, нестабильные результаты испытаний на отрыв и обработка рабочих поверхностей электродов через нерегулярные интервалы. Роботизированный контроллер может применять определенные последовательности сжатия, сварки, выдержки и правки наконечников. Он также упрощает сохранение одной и той же программы сварки после смены или назначения нового оператора.
Условия безопасности важны, но их следует оценивать детально. Повторяющееся манипулирование тяжелыми сварочными клещами, близость к зонам защемления, острые кромки листового металла и неудобный доступ вокруг приспособлений являются обоснованными причинами для автоматизации. Ячейка все равно требует ограждений, блокировок, безопасного доступа для замены наконечников и практичной процедуры восстановления после сбоев. Перемещение сварочных клещей за ограждение без устранения плохой эргономики загрузки лишь переносит проблему на другую операцию.
Одного объема производства недостаточно для инвестиционного решения
Большой объем производства способствует автоматизации, однако сам по себе объем может вводить в заблуждение. Значительное годовое количество, выпускаемое множеством коротких партий, с частыми инженерными изменениями и изменяющимися схемами сварки, может не обеспечить производительную загрузку специализированной ячейки. И наоборот, небольшое, но стабильное семейство аналогичных сборок может оправдать гибкую ячейку, если одна база приспособлений, общий доступ клещей и повторно используемые программы охватывают несколько вариантов.
Номенклатуру деталей следует рассматривать вместе с затратами на переналадку. Робот является хорошим кандидатом на замену, когда варианты имеют общие базовые поверхности и доступ для сварки, даже если их размеры различаются. Он становится менее привлекательным, когда для каждой версии требуется новое приспособление, другая ориентация клещей, значительная корректировка зоны досягаемости или длительная валидация перед запуском. Практическая граница определяется не количеством артикулов, а тем, ведет ли себя каждый артикул как часть контролируемого семейства.
Убедитесь, что сварка подходит для автоматизации
Контактная точечная сварка зависит от взаимодействия тока, усилия, времени, геометрии электродов, состояния материала и пакета листов. Робот может контролировать перемещение и последовательность операций, тогда как сварочный контроллер управляет электрическим режимом. Ни один из этих компонентов не устраняет необходимость определить надежное технологическое окно сварки. Требуемое формирование сварного ядра должно допускать нормальные отклонения толщины материала, массы покрытия и подгонки без выплесков или недостаточного сплавления.
Оцинкованная сталь показывает, почему номинального описания материала недостаточно. Покрытие влияет на электрический контакт и налипание материала на электроды. По сравнению с незащищенной сталью процессу могут потребоваться измененные ток, усилие, время, охлаждение и интервалы правки. Высокопрочные стали добавляют еще один аспект, поскольку зона термического влияния и сочетание листов могут влиять на характеристики соединения. Алюминий имеет иную электропроводность и поведение поверхностной оксидной пленки, что часто требует оборудования и технологической разработки, которые не следует автоматически предполагать на основе установки для сварки стали.
Геометрия пакета заслуживает такого же внимания. Два чистых листа с широким нахлестом значительно легче автоматизировать, чем трехслойное соединение с зазором, клеем, грунтовкой для сварки или сформованной кромкой рядом с точкой сварки. Клей может быть совместим с запланированным процессом, но он изменяет характер сжатия и может влиять на прохождение тока. Роботизированная программа, хорошо работающая на сухих тестовых образцах, может стать нестабильной, когда производственные детали содержат герметик, масло, окалину или неоднородные покрытия.
Подготовка поверхности иногда определяет жизнеспособность автоматизации. Детали из конструкционной стали, изготовленные резкой, формовкой или термообработкой, могут содержать ржавчину, оксидную окалину и загрязнения, препятствующие надежному электрическому контакту. Когда состояние поверхности является ограничивающим фактором, перед изготовлением может быть актуальна контролируемая очистка, например роликоваядробеструйная машина, при условии, что полученный профиль поверхности, интервал обработки и защита от коррозии остаются совместимыми с последовательностью сварки. Одна лишь очистка не устраняет плохую подгонку соединения, а агрессивно обработанная поверхность не заменяет подтвержденные параметры сварки.
Состав оборудования не ограничивается рукой робота
Решение о замене должно учитывать полную ячейку: робота, сварочные клещи, трансформатор или систему среднечастотного инвертора, контроллер, станцию правки, приспособление, зажимы, датчики наличия деталей, ограждения, дымоудаление при необходимости, а также электрическую инфраструктуру и систему охлаждения. Исключение любого из этих элементов из первоначального объема создает вводящее в заблуждение сравнение с ручным постом.
Выбор клещей зависит от требований к доступу и усилию. C-клещи могут подходить для открытых фланцев и относительно прямого доступа. X-клещи могут достигать мест, где рычаги должны подходить с разных направлений. Масса клещей влияет на грузоподъемность робота, ускорение, прокладку кабелей и зону досягаемости. Наиболее компактные клещи не всегда являются правильным выбором, если они не могут обеспечить перпендикулярный подход электродов или достигнуть всех точек без сингулярных положений и неудобных углов запястья.
Конструкцию приспособления необходимо на раннем этапе рассмотреть с учетом предполагаемой траектории сварки. Зажимы должны фиксировать фактический пакет в зоне сварки, а не просто удерживать деталь в целом. Зажим, расположенный слишком близко к сварному шву, может ограничивать доступ клещей; расположенный слишком далеко — может позволить зазору открыться под усилием электродов. Базирование компонента по кромкам, подверженным заусенцам, или по гибким сформованным элементам может приводить к перемещению деталей между циклами, даже если приспособление выглядит прочным. Базовые отверстия, обработанные базы и жесткие упоры обеспечивают более надежные ориентиры, чем визуальное выравнивание.
Инженерные коммуникации требуют реалистичного планирования мощности. Контактная сварка выделяет тепло в заготовке и электродах, поэтому расход и температурная стабильность охлаждающей воды влияют на срок службы наконечников и повторяемость сварки. Электрическую нагрузку следует рассматривать с учетом трансформатора, режима сварки, других нагрузок предприятия и характеристик местной сети. Роботизированная ячейка, механически установленная, но ограниченная недостаточным охлаждением или электрической инфраструктурой, не достигнет запланированного производственного ритма.
Время цикла должно включать работы вокруг сварки
Сравнение только времени горения дуги или времени сварки приводит к неточным оценкам. Измеряйте ручную загрузку, базирование, зажим, перемещение клещей, сварку, перепозиционирование, визуальный контроль, замену наконечников, доработку, выгрузку и передачу деталей. Затем составьте карту роботизированной последовательности в тех же границах. Робот может сократить перемещения при сварке, но добавить время загрузки приспособления, задержку защитной двери или запрограммированную смену инструмента. Двойные приспособления, автоматические зажимы и рациональная подача деталей могут уменьшить эти потери, но их необходимо заложить в конструкцию ячейки.
Простои заслуживают такого же подхода. Правка и замена электродов, проверки охлаждения, очистка приспособлений, восстановление программы и контроль качества сварки требуют установленных процедур. Автоматизированная станция часто формирует более заметную и отслеживаемую схему технического обслуживания, чем ручная, однако она все равно требует дисциплины. Если изношенный электродный колпачок остается в работе, робот будет воспроизводить одно и то же ухудшающееся состояние контакта в каждой запрограммированной точке.
Полезная оценка отделяет запланированное время цикла от устранимых перерывов. Короткий цикл робота ценен только в том случае, если загрузка, поток материалов и последующая обработка могут поддерживать его темп. Если готовые сборки накапливаются, потому что контроль или транспортировка не могут их принять, робот становится дорогостоящей точкой ожидания, а не улучшением производства.
Используйте валидацию, чтобы отличить удачную демонстрацию от надежного процесса
Приемка должна включать материал, соответствующий производственному, нормальное состояние поверхности, реалистичные допуски деталей и запланированное приспособление. Демонстрации на плоских купонах или идеально подготовленных образцах подходят для первоначальной оценки осуществимости, но не могут подтвердить поведение полной сборки. Положение сварки, вмятины, стабильность сварного ядра, выплески, динамику износа электродов и доступ ко всем запрограммированным точкам следует оценивать в ходе значимой производственной последовательности.
Конструкция программы также должна предусматривать реакцию на нормальные отклонения. Датчики наличия деталей могут предотвратить запуск цикла на пустом приспособлении. Подтверждение зажима может предотвратить сварку до посадки пакета. Мониторинг сварки может выявлять отклонения тока, напряжения, усилия или перемещения, но пределы сигнализации должны основываться на подтвержденном поведении процесса. Слишком узко заданные пределы вызывают частые остановки; слишком широкие создают записи без полезной защиты.
Не рассматривайте робота как средство устранения нестабильной предшествующей резки, штамповки, гибки или формовки. Когда робот неоднократно сталкивается с одним и тем же смещением, правильным действием может быть коррекция базы приспособления или предшествующего элемента, а не добавление программных смещений. Смещения могут скрыть разовую проблему, но становятся ненадежными при изменении партий материала или состояния оснастки.
Когда ручная контактная сварка остается более подходящим решением
Ручная сварка остается подходящей для прототипов, ремонтных работ, нестандартных сборок с низкой повторяемостью и задач, где каждая деталь требует подгонки, основанной на профессиональном суждении. Она также ценна на ранних этапах разработки изделия, когда положение сварных точек и геометрия деталей еще меняются. Гибкий ручной пост может компенсировать вариации, пока конструкция и производственный процесс не достигнут зрелости.
Переходный момент наступает, когда такая гибкость превращается в постоянную корректировку, нестабильное качество, сложное управление клещами или ограничение производительности. На этом этапе правильный проект заключается не просто в том, чтобы «добавить робота». Он состоит в обеспечении стабильности деталей, контролируемого базирования, подтвержденных режимов сварки и компоновки ячейки, обеспечивающей непрерывную подачу деталей роботу. При наличии этих условий роботизированная точечная сварка становится повторяемым производственным процессом, а не дорогостоящей автоматизированной версией нестабильной ручной операции.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение