




متى يمكن لروبوت اللحام النقطي أن يحل محل اللحام بالمقاومة اليدوي
متى يمكن لروبوت اللحام النقطي أن يحل محل اللحام بالمقاومة اليدوي
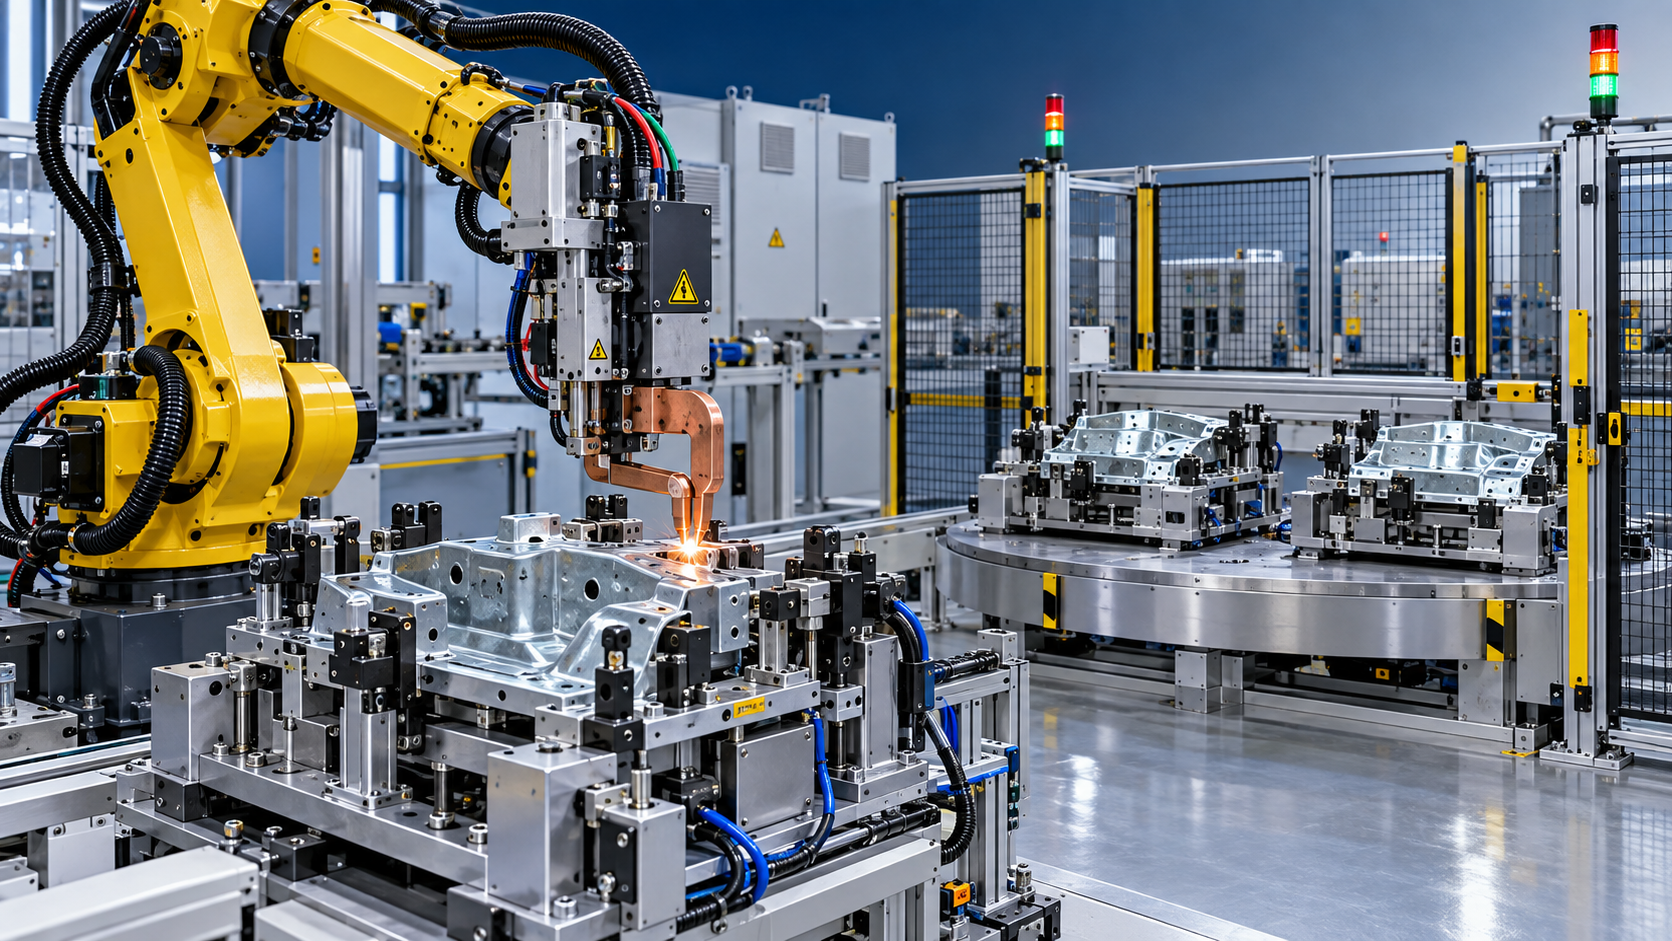
يمكن لروبوت اللحام النقطي أن يحل محل اللحام بالمقاومة اليدوي عندما يكون نمط الوصلات، وطريقة تقديم الأجزاء، وإيقاع الإنتاج مستقرًا بدرجة كافية تسمح للأتمتة بتكرار جدول اللحام نفسه دون تصحيح بشري متكرر. ولا تقتصر أقوى مبررات ذلك على ارتفاع تكلفة العمالة فحسب، بل تتمثل في عملية تختلف فيها جودة اللحام بين الورديات، أو يصعب فيها التحكم في حالة الأقطاب الكهربائية بالملاحظة وحدها، أو يكون الإنتاج فيها محدودًا بالوقت اللازم لوضع الأجزاء وتشغيل مسدس يدوي.
يُعد اللحام الروبوتي مناسبًا بشكل خاص للتجميعات ذات مواضع اللحام النقطي المتكررة، وهندسة الأجزاء المتوقعة، والحجم الكافي للحفاظ على تشغيل الخلية. وغالبًا ما تستوفي هياكل الصفائح المعدنية، والدعامات، والخزائن، والتجميعات الفرعية للمركبات، والمنتجات السلكية، والأجهزة، والإطارات المُصنَّعة هذه الشروط. لا يعوض الروبوت تلقائيًا سوء التوافق بين الأجزاء، أو الأسطح الملوثة، أو تغير سماكة المواد؛ بل يكرر الحركة والقوة المبرمجتين. لذلك يكون الاستبدال مبررًا عندما تستطيع العملية السابقة تقديم الأجزاء بصورة متسقة، وليس لمجرد أن المحطة اليدوية تبدو بطيئة.
ابدأ باستقرار العملية بدلًا من سرعة الروبوت
يتضمن اللحام بالمقاومة اليدوي العديد من التعديلات الصغيرة التي قد لا تظهر في دراسة زمن الدورة. يمكن للحام المتمرس تغيير زاوية المسدس، أو توقيت الضغط، أو موضع التلامس، أو الضغط المطبق عندما تكون الحافة مشوهة قليلًا. وقد تحافظ هذه التدخلات على الإنتاج في عملية متغيرة، لكنها تخفي أيضًا المصدر الحقيقي للتباين. وسيكشف الروبوت هذا التباين بسرعة من خلال فقدان التلامس، أو تناثر المعدن، أو نوى لحام سطحية، أو لحامات مزاحة، أو تآكل مفرط للأقطاب الكهربائية.
قبل اختيار خلية روبوتية، افحص دفعة ممثلة من الأجزاء بدلًا من عينة واحدة معتمدة. قارن موضع الثقوب، وارتفاع الحواف، وموضع التثبيت، والفجوة عند واجهة اللحام، وحالة الطلاء، ونظافة السطح. إذا بقيت هذه العوامل ضمن نطاق مضبوط، تصبح برمجة الروبوت مباشرة. أما إذا تحركت الأجزاء الواردة بشكل ملحوظ داخل التركيبة أو تطلبت محاذاة يدوية متكررة، فقد يحتاج الاستثمار إلى تضمين دبابيس تحديد موضع أفضل، أو مشابك، أو أدوات قياس، أو تحكم في التشكيل في المراحل السابقة.
السؤال المفيد هو: هل يمكن تحديد موضع كل جزء في المكان نفسه بالنسبة إلى مسدس اللحام؟ يتمتع الروبوت بحركة قابلة للتكرار، لكن الحركة القابلة للتكرار لا تضمن تحديد موضع قابل للتكرار للجزء. وغالبًا ما تكون التركيبات، والأسطح المرجعية، وتسلسل المشابك، وطريقة التحميل أكثر أهمية لاتساق اللحام النهائي من طراز الروبوت.
الظروف التي تفضل الاستبدال
تكتسب الخلية الروبوتية أفضلية عندما تتضمن العملية اليدوية حركات متكررة غير متعلقة باللحام. فانتقال المسدس بين نقاط اللحام، أو إعادة وضع كابل ثقيل، أو تدوير تجميعة، أو انتظار مكون ثانٍ، أو فحص المحاذاة قد يستهلك وقتًا أطول من اللحام الكهربائي نفسه. يمكن للروبوت اتباع مسار محدد بينما تثبت التركيبة قطعة العمل، ويمكن للطاولة الدوارة أو الترتيب ثنائي المحطة أن يتيح التحميل على أحد الجانبين أثناء إجراء اللحام على الجانب الآخر. وتأتي الفائدة من تقليل انقطاعات المناولة، وليس من افتراض أن كل نبضة لحام ستصبح أسرع بدرجة كبيرة.
تمثل قوة القطب العالية عاملًا عمليًا آخر. فقد يكون حمل المسدسات المحمولة الكبيرة والمسدسات المزودة بمحول مدمج مرهقًا، كما يصعب إبقاؤها متعامدة مع سطح العمل. عندما يتطلب الوصول إلى اللحام قوة ثابتة، أو عمق حلق مضبوطًا، أو زاوية اقتراب ثابتة، فإن المسدس المثبت على الروبوت يزيل مصدرًا رئيسيًا للتباين بين المشغلين. ويكتسب ذلك أهمية خاصة عندما تقع مواضع اللحام على طول درزات طويلة، أو داخل قنوات مشكلة، أو حول تجميعات يجب تدويرها يدويًا.
كما يصبح الاستبدال مقنعًا عندما تظهر سجلات الجودة أعراضًا متكررة مرتبطة بالتنفيذ بدلًا من عيوب المواد. وتشمل هذه الأعراض عدم انتظام البصمة، وانحراف مراكز اللحام عن التراكب المقصود، وعدم اتساق نتائج اختبار التقشير، وتسوية وجوه الأقطاب على فترات غير منتظمة. يمكن لوحدة تحكم روبوتية تطبيق تسلسلات محددة للضغط واللحام والتثبيت وتسوية رؤوس الأقطاب. كما تسهّل الحفاظ على برنامج اللحام نفسه بعد تغيير الوردية أو تعيين مشغل جديد.
تُعد ظروف السلامة مهمة، لكن ينبغي تقييمها بالتفصيل. إن المناولة المتكررة لمسدسات اللحام الثقيلة، والتعرض القريب لمواضع الانحشار، وحواف الصفائح الحادة، وصعوبة الوصول حول التركيبات، كلها أسباب موثوقة للأتمتة. ولا تزال الخلية تحتاج إلى حواجز حماية، وأقفال أمان متداخلة، ووصول آمن لتغيير الرؤوس، وإجراء عملي لاستعادة التشغيل بعد الأعطال. إن نقل مسدس اللحام خلف حاجز دون حل سوء بيئة العمل أثناء التحميل لا يؤدي إلا إلى نقل المشكلة إلى مهمة أخرى.
الحجم وحده مؤشر استثماري غير مكتمل
يدعم الحجم الكبير الأتمتة، لكن الحجم وحده قد يكون مضللًا. فكمية سنوية كبيرة تُنتج عبر العديد من الدفعات القصيرة، مع تغييرات هندسية متكررة وأنماط لحام متغيرة، قد لا تحافظ على إنتاجية خلية مخصصة. وعلى العكس، قد تبرر عائلة ثابتة ولو متواضعة من التجميعات المتشابهة خلية مرنة إذا كانت قاعدة تركيب واحدة، ووصول مسدس مشترك، وبرامج قابلة لإعادة الاستخدام تغطي عدة طرازات.
ينبغي مراجعة مزيج الأجزاء إلى جانب جهد التبديل. ويكون الروبوت مرشحًا جيدًا للاستبدال عندما تشترك الطرازات في الأسطح المرجعية والوصول إلى اللحام، حتى لو اختلفت أبعادها. ويصبح أقل جاذبية عندما يحتاج كل إصدار إلى تركيبة جديدة، أو اتجاه مسدس مختلف، أو تعديل كبير في مدى الوصول، أو تحقق طويل قبل الإطلاق. والحد الفاصل العملي ليس عدد أرقام الأجزاء؛ بل هو ما إذا كان كل رقم جزء يعمل ضمن عائلة مضبوطة.
تأكد من أن اللحام مناسب للأتمتة
يعتمد اللحام النقطي بالمقاومة على تفاعل التيار، والقوة، والزمن، وهندسة القطب، وحالة المادة، وتراص الصفائح. يمكن للروبوت التحكم في الحركة والتسلسل، بينما تدير وحدة تحكم اللحام الجدول الكهربائي. ولا يلغي أي منهما الحاجة إلى تحديد نطاق لحام سليم. يجب أن يتحمل تكوّن نواة اللحام المطلوبة التباين الطبيعي في سماكة المواد، ووزن الطلاء، والتوافق بين الأجزاء، دون التسبب في تناثر أو اندماج غير كافٍ.
يوضح الفولاذ المجلفن سبب عدم كفاية الوصف الاسمي للمادة. يؤثر الطلاء في التلامس الكهربائي والتصاق المادة بالقطب. وقد تتطلب العملية تيارًا وقوة وتوقيتًا وتبريدًا وفترات تسوية معدلة مقارنة بالفولاذ غير المطلي. ويضيف الفولاذ عالي المقاومة طبقة أخرى من الاهتمام لأن المنطقة المتأثرة بالحرارة وتركيبة الصفائح يمكن أن تؤثرا في أداء الوصلة. ويتميز الألومنيوم بموصلية مختلفة وسلوك مختلف لأكسيد السطح، وغالبًا ما يتطلب معدات وتطويرًا للعملية لا ينبغي افتراضهما بناءً على إعداد لحام الفولاذ.
تستحق هندسة التراص اهتمامًا مماثلًا. فمن الأسهل بكثير أتمتة صفيحتين نظيفتين بتراكب واسع من وصلة ثلاثية الطبقات تحتوي على فجوة، أو مادة لاصقة، أو برايمر قابل للحام، أو حافة مشكلة قريبة من نقطة اللحام. قد تكون المادة اللاصقة متوافقة مع عملية مخططة، لكنها تغير سلوك الضغط وقد تؤثر في تدفق التيار. وقد يصبح برنامج روبوتي يؤدي أداءً جيدًا على قطع اختبار جافة غير مستقر عندما تشمل أجزاء الإنتاج مادة مانعة للتسرب، أو زيتًا، أو قشورًا، أو طلاءات غير متسقة.
يحدد إعداد السطح أحيانًا ما إذا كانت الأتمتة قابلة للتطبيق. قد تحمل أجزاء الفولاذ الإنشائي الناتجة عن القطع أو التشكيل أو المعالجة الحرارية صدأً وقشور أكسيد وملوثات تعيق التلامس الكهربائي الموثوق. عندما تكون حالة السطح هي العامل المقيِّد، فقد تكون مرحلة تنظيف مضبوطة مثل آلة السفع بالخردق ذات صلة قبل التصنيع، بشرط أن يظل شكل السطح الناتج وفترة المناولة والحماية من التآكل متوافقين مع تسلسل اللحام. لا يحل التنظيف وحده مشكلة سوء توافق الوصلة، كما أن السطح المعالج بقوة ليس بديلًا عن معلمات لحام معتمدة.
نطاق المعدات أكبر من ذراع الروبوت
ينبغي أن يشمل قرار الاستبدال الخلية الكاملة: الروبوت، ومسدس اللحام، والمحول أو نظام العاكس متوسط التردد، ووحدة التحكم، ومحطة التسوية، والتركيبة، والمشابك، واستشعار وجود الجزء، والحواجز، واستخراج الأبخرة عند الحاجة، والبنية التحتية الكهربائية وبنية التبريد. إن إغفال أي من هذه العناصر من النطاق الأولي يخلق مقارنة مضللة مع محطة يدوية.
يتبع اختيار المسدس متطلبات الوصول والقوة. قد يناسب مسدس C الحواف المفتوحة والوصول المباشر نسبيًا. ويمكن لمسدس X الوصول إلى مواضع يتعين فيها اقتراب الأذرع من اتجاهات مختلفة. تؤثر كتلة المسدس في حمولة الروبوت، والتسارع، وإدارة الكابلات، ومدى الوصول. وليس المسدس الأكثر إحكامًا دائمًا هو الخيار الصحيح إذا لم يتمكن من الحفاظ على اقتراب متعامد للقطب أو الوصول إلى جميع النقاط دون أوضاع تفرد وزوايا معصم غير مريحة.
يتطلب تصميم التركيبة مراجعة مبكرة لمسار اللحام المقصود. يجب أن تثبت المشابك تراص اللحام الفعلي، لا أن تمسك الجزء في موضعه بصورة عامة فحسب. يمكن أن يحد المشبك الموضوع بالقرب الشديد من اللحام من وصول المسدس؛ أما الموضوع بعيدًا جدًا فقد يسمح بفتح فجوة تحت قوة القطب. وقد يؤدي تحديد موضع مكون عبر حواف معرضة للنتوءات أو ميزات مشكلة مرنة إلى حركة من جزء إلى آخر، حتى عندما تبدو التركيبة متينة. توفر الثقوب التجريبية، والمراجع المشغلة آليًا، والمصدات الإيجابية مراجع أكثر موثوقية من المحاذاة البصرية.
تحتاج المرافق إلى تخطيط واقعي للسعة. يولد اللحام بالمقاومة حرارة في قطعة العمل والأقطاب، ولذلك يؤثر تدفق مياه التبريد واستقرار درجة الحرارة في عمر الرأس وقابلية تكرار اللحام. ينبغي النظر في الطلب الكهربائي مع المحول، وجدول اللحام، وأحمال المصنع الأخرى، وخصائص الإمداد المحلي. إن الخلية الروبوتية المثبتة ميكانيكيًا لكنها مقيدة ببنية تبريد أو كهرباء غير كافية لن تحقق إيقاع التشغيل المقصود.
يجب أن يشمل زمن الدورة العمل المحيط باللحام
تؤدي مقارنة زمن تشغيل القوس أو زمن اللحام فقط إلى تقديرات ضعيفة. قس التحميل اليدوي، وتحديد الموضع، والتثبيت بالمشابك، وحركة المسدس، واللحام، وإعادة التموضع، والفحص البصري، وتغييرات الرؤوس، وإعادة العمل، والتفريغ، ونقل الأجزاء. ثم ارسم تسلسل الروبوت ضمن الحدود نفسها. قد يقلل الروبوت مسافة انتقال اللحام مع إضافة وقت لتحميل التركيبة، أو تأخير باب الأمان، أو تغييرات أدوات مبرمجة. يمكن للتركيبات المزدوجة، والمشابك الأوتوماتيكية، وتقديم الأجزاء بصورة منطقية أن تقلل هذه الخسائر، ولكن يجب تصميمها ضمن الخلية.
يستحق التوقف المعالجة نفسها. تحتاج تسوية الأقطاب، والاستبدال، وفحوصات التبريد، وتنظيف التركيبات، واستعادة البرامج، والتحقق من جودة اللحام إلى إجراءات محددة. غالبًا ما تنتج المحطة المؤتمتة نمط صيانة أكثر وضوحًا وقابلية للتتبع من المحطة اليدوية، لكنها لا تزال تتطلب انضباطًا. إذا بقي غطاء قطب متآكل قيد الاستخدام، فسيكرر الروبوت حالة التلامس المتدهورة نفسها عند كل نقطة مبرمجة.
يفصل التقييم المفيد بين زمن الدورة المخطط والتوقف القابل للاستعادة. تكون دورة الروبوت القصيرة ذات قيمة فقط إذا استطاع التحميل وتدفق المواد والمناولة في المراحل اللاحقة مواكبة سرعتها. وإذا تراكمت التجميعات النهائية لأن الفحص أو النقل لا يستطيع استقبالها، يصبح الروبوت نقطة انتظار مكلفة بدلًا من أن يكون تحسينًا للإنتاج.
استخدم التحقق لتمييز العرض الجيد عن العملية الموثوقة
ينبغي أن يتضمن القبول مواد ممثلة للإنتاج، وحالة سطح طبيعية، وتفاوتات واقعية للأجزاء، والتركيبة المخططة. إن العروض التوضيحية التي تستخدم عينات مسطحة أو معدة بشكل مثالي مناسبة لتقييم الجدوى الأولي، لكنها لا تستطيع تأكيد سلوك التجميعة الكاملة. ينبغي تقييم موضع اللحام، والبصمة، واتساق النواة، والتناثر، وتطور تآكل الأقطاب، والوصول إلى كل نقطة مبرمجة من خلال تسلسل إنتاج ذي معنى.
يحتاج تصميم البرنامج أيضًا إلى استجابة للتباين الطبيعي. يمكن لمستشعرات وجود الجزء منع تشغيل الدورة على تركيبة فارغة. ويمكن لتأكيد المشبك منع اللحام قبل استقرار التراص في موضعه. يمكن لمراقبة اللحام تحديد الانحرافات في التيار أو الجهد أو القوة أو الإزاحة، لكن يجب أن تستند حدود الإنذار إلى سلوك عملية مثبت. تؤدي الحدود الضيقة جدًا إلى توقفات متكررة؛ بينما تنتج الحدود الواسعة جدًا سجلات دون حماية مفيدة.
لا تتعامل مع الروبوت باعتباره علاجًا لعدم استقرار عمليات القطع أو الختم أو الثني أو التشكيل السابقة. عندما يواجه الروبوت الإزاحة نفسها مرارًا، فقد يكون الإجراء الصحيح هو تصحيح مرجع التركيبة أو الميزة في المرحلة السابقة بدلًا من إضافة إزاحات برمجية. يمكن للإزاحات أن تخفي مشكلة لمرة واحدة، لكنها تصبح هشة عند تغير دفعات المواد أو حالات الأدوات.
متى يبقى اللحام بالمقاومة اليدوي الخيار الأنسب
يبقى اللحام اليدوي مناسبًا للنماذج الأولية، وأعمال الإصلاح، والتجميعات المخصصة منخفضة التكرار، والوظائف التي يتطلب فيها كل جزء تركيبًا قائمًا على التقدير. كما أنه ذو قيمة خلال التطوير المبكر للمنتج، عندما تكون مواضع اللحام وهندسة الأجزاء لا تزال تتغير. يمكن لمحطة يدوية مرنة استيعاب التباين بينما ينضج التصميم وعملية التصنيع.
تأتي نقطة التحول عندما تتحول تلك المرونة إلى تعديلات متكررة، أو جودة غير متسقة، أو صعوبة في مناولة المسدس، أو قيد على الإنتاجية. في تلك المرحلة، لا يكون المشروع المناسب مجرد «إضافة روبوت». بل يتمثل في إنشاء أجزاء مستقرة، وتحديد مواضع مضبوط، وجداول لحام معتمدة، وتخطيط خلية يحافظ على إمداد الروبوت. عند توفر هذه الظروف، يصبح اللحام النقطي الروبوتي عملية إنتاج قابلة للتكرار بدلًا من نسخة مؤتمتة ومكلفة لعملية يدوية غير مستقرة.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة