




¿Qué funciones de seguridad de los robots de soldadura son importantes en un espacio de trabajo compartido?
¿Qué funciones de seguridad de los robots de soldadura son importantes en un espacio de trabajo compartido?
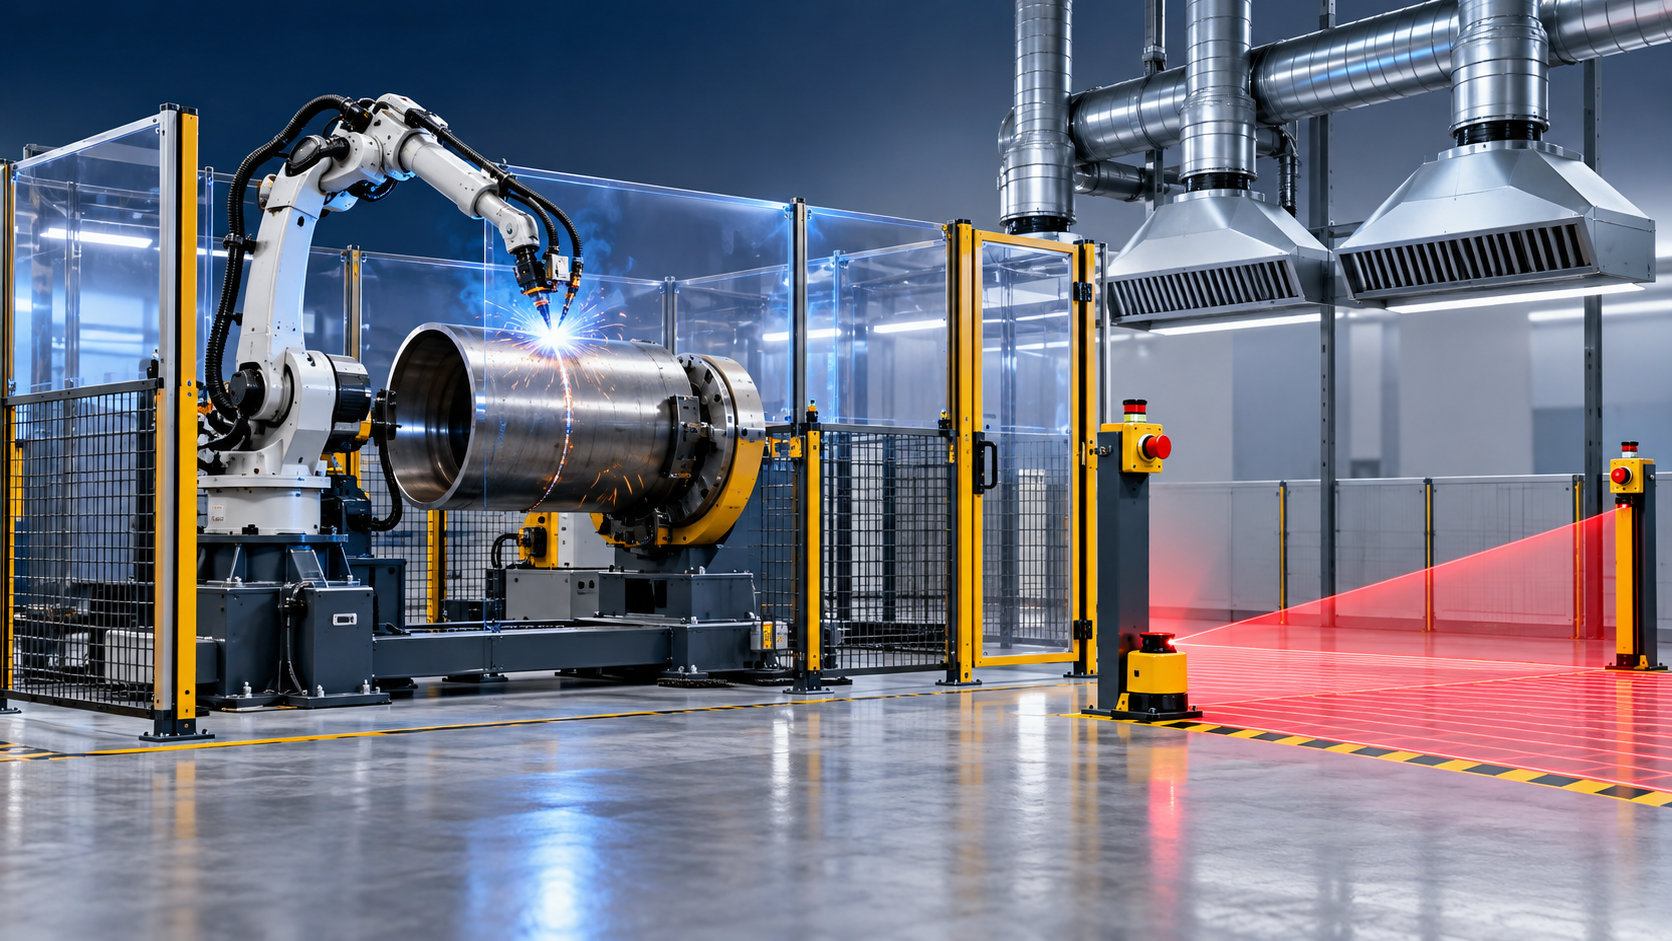
¿Qué características de seguridad de los robots de soldadura son importantes en un espacio de trabajo compartido?
En un espacio de trabajo compartido, un robot de soldadura no está aislado del resto de la fábrica. Los operadores pueden cargar utillajes, el personal de calidad puede inspeccionar las uniones, los manipuladores de materiales pueden mover piezas cerca y los equipos de mantenimiento pueden necesitar acceso a equipos periféricos. Esto cambia la cuestión de la seguridad. El objetivo no es simplemente impedir que las personas alcancen un robot, sino controlar cada interacción previsible entre las personas, la maquinaria en movimiento, la energía de soldadura, los humos, las piezas de trabajo y el flujo automatizado de materiales.
Para los responsables de calidad y seguridad, la disposición de seguridad más sólida para un robot de soldadura suele ser un sistema coordinado en lugar de una sola característica. Las protecciones físicas, las puertas de acceso con enclavamiento, los circuitos de parada de emergencia, el control de movimiento con clasificación de seguridad, la detección de presencia, las zonas operativas claramente definidas y los procedimientos disciplinados tienen funciones diferentes. Una brecha en una capa puede comprometer las demás.
Esto es especialmente importante en talleres de fabricación donde una celda robótica se encuentra cerca de operaciones de plegado, curvado, corte, rectificado o montaje. El robot puede ser predecible durante la producción normal, pero los peligros suelen aumentar durante el cambio de piezas, la inspección de soldaduras, la recuperación de fallos, el ajuste de utillajes y la limpieza. Estos son los momentos que una revisión de seguridad debe examinar con mayor atención.
Comience por el riesgo real del espacio de trabajo compartido
Un robot de soldadura genera más que un peligro relacionado con el movimiento del robot. Su brazo, antorcha, paquete de cables, posicionador, pinza y pieza de trabajo pueden moverse. Una pieza fabricada larga puede barrer más allá del alcance aparente del robot. Un posicionador puede girar inesperadamente un conjunto pesado si se malinterpreta la secuencia de control. Las proyecciones calientes, la radiación del arco, los humos de soldadura, el gas comprimido y los bordes afilados añaden una mayor exposición.
Por lo tanto, el límite de seguridad correcto debe basarse en la envolvente completa de la celda, no solo en la base del robot. Durante la evaluación de riesgos, los equipos deben considerar el alcance máximo de cada eje, el movimiento de los ejes externos, el estado de la pieza cargada y descargada, las posibilidades de caída de piezas, el movimiento de los cables y el acceso requerido para el trabajo normal. La revisión también debe incluir las rutas de tráfico adyacentes. Un carril para montacargas o un banco de inspección manual cerca de una celda pueden convertir una instalación de robot técnicamente segura en una instalación operativamente riesgosa.
Los requisitos pertinentes varían según el mercado y el proyecto. ISO 10218 se cita ampliamente para la seguridad de robots industriales y sistemas robotizados, mientras que ISO 12100 proporciona un marco general para la evaluación y reducción de riesgos de maquinaria. El diseño de seguridad funcional también puede basarse en normas como ISO 13849 o IEC 62061, según la arquitectura de la máquina y los requisitos aplicables. Estos documentos respaldan las decisiones de ingeniería, pero no eliminan la necesidad de validar la instalación terminada, incluidos los utillajes y los equipos auxiliares.
Las protecciones siguen siendo la principal medida de protección
Las protecciones perimetrales fijas siguen siendo el enfoque más fiable para muchas celdas de soldadura por arco. Establecen una separación física entre el personal y los movimientos peligrosos, y también ayudan a contener las proyecciones y limitar la exposición al destello del arco. Los paneles de protección deben tener una altura y robustez suficientes para el peligro evaluado, mientras que las cortinas de soldadura o los paneles de visualización correctamente seleccionados pueden permitir la observación sin alentar al personal a situarse demasiado cerca.
Sin embargo, una valla solo es tan eficaz como sus puntos de acceso. Cada portón o puerta que permite entrar en la zona de peligro necesita un control deliberado. Los enclavamientos de seguridad deben detener o impedir los movimientos peligrosos cuando se abre el acceso. Cuando una persona puede entrar lo suficientemente lejos como para que una puerta pueda cerrarse detrás de ella, la prevención de personas atrapadas se vuelve esencial. Según la disposición de la celda, esto puede implicar controles de rearme ubicados fuera del espacio protegido, medios de escape y una secuencia de reinicio que requiera una acción deliberada después de comprobar el área.
Los equipos de calidad deben prestar atención a una debilidad práctica común: el acceso para inspección se trata como una excepción. Si los inspectores deben abrir repetidamente una protección, rodear un utillaje o alcanzar una unión a través de una abertura para verla, el proceso invita a soluciones inseguras. Un diseño mejor puede incluir una estación de inspección externa, una posición segura de descarga de piezas, una iluminación mejorada de la celda o un sistema de cámaras para observar el proceso. La seguridad y la calidad son más fáciles de mantener cuando el flujo de trabajo no obliga a las personas a eludir la protección.
Las paradas de emergencia deben ser accesibles, pero no son una estrategia de protección
Una parada de emergencia es una medida de respuesta, no el medio principal para mantener a las personas fuera de peligro. Es necesaria porque se producen eventos anormales: una pieza se desplaza, la alimentación de alambre se vuelve inestable, un utillaje se atasca o alguien detecta un movimiento inseguro. Pero depende de que una persona vea el problema, alcance el dispositivo y reaccione con suficiente rapidez. Por ello, los botones de parada de emergencia deben ser claramente visibles y accesibles desde las estaciones de operador, los puntos de carga/descarga y otros lugares identificados en la evaluación de riesgos.
La función de parada de emergencia debe probarse como parte de la puesta en marcha y de las inspecciones periódicas. Los responsables deben verificar qué se detiene realmente: el movimiento del robot, los ejes externos, la potencia de soldadura, la alimentación de alambre, la energía de sujeción y los dispositivos relacionados con la manipulación de materiales pueden tener diferentes requisitos de estado seguro. Una parada de emergencia que detiene el robot mientras un posicionador continúa moviéndose no es un resultado aceptable si el posicionador sigue siendo peligroso.
Igualmente importante, el reinicio no debe ser automático. Después de una parada de emergencia o de la activación de un dispositivo de seguridad, se debe comprender la causa, comprobar el área y realizar el rearme en condiciones controladas. Esto es especialmente relevante cuando un fallo temporal puede dejar una pieza de trabajo parcialmente sujetada, caliente o fuera de posición.
Los sensores con clasificación de seguridad necesitan una función definida
Las cortinas de luz, los escáneres láser, las alfombras sensibles a la presión y las tecnologías de visión o proximidad con clasificación de seguridad pueden ser útiles cuando el material debe entrar y salir de una celda sin abrir frecuentemente las puertas. No son intercambiables. La selección depende de la dirección de aproximación, el tiempo de parada, las condiciones ambientales, el patrón de acceso y de si el dispositivo puede detectar de forma fiable a una persona en condiciones reales de producción.
Por ejemplo, un escáner láser de seguridad puede ayudar a crear una zona de aproximación supervisada alrededor de un área de carga manual. Puede ordenar una parada de protección cuando alguien entra en un campo definido, permitiendo al mismo tiempo el funcionamiento normal cuando la zona está despejada. Sin embargo, las proyecciones, el humo, el polvo, las superficies reflectantes, el material apilado y las condiciones cambiantes del suelo pueden afectar las decisiones de instalación. El campo de protección debe posicionarse utilizando la distancia de parada verificada de todo el sistema, no un tiempo de parada supuesto del robot.
Un sensor fotoeléctrico básico que detecta una pieza no es automáticamente un dispositivo de seguridad para el personal. Los responsables de seguridad deben distinguir entre la detección de proceso y la detección de seguridad, confirmar la clasificación de seguridad del dispositivo y de la ruta de control, y documentar el nivel de prestaciones o la integridad de seguridad requeridos para la función. Un sensor puede ser técnicamente sofisticado y, aun así, no ser adecuado como única medida de protección.
La detección de colisiones protege los equipos, pero no sustituye la protección del personal
Los controles de robots modernos a menudo pueden supervisar el par, la desviación de posición o las condiciones de contacto y activar una parada cuando se detecta una colisión inesperada. Esto es valioso para proteger antorchas, utillajes, piezas de trabajo y componentes del robot. También puede reducir la gravedad de algunos eventos de contacto anormales.
Aun así, la detección de colisiones no debe considerarse una prueba de que una persona puede entrar con seguridad en un área activa del robot. Los umbrales de detección pueden necesitar ser lo bastante altos para evitar paradas molestas causadas por cables de soldadura, acumulación de proyecciones o contacto normal del proceso. A velocidades más altas o con cargas pesadas, la fuerza y la distancia de parada pueden seguir siendo peligrosas antes de que se procese una señal de colisión. La seguridad del personal debe diseñarse mediante protecciones, modos de velocidad reducida, funciones de parada supervisada con clasificación de seguridad cuando sean aplicables y acceso controlado.
La distinción es importante durante la resolución de problemas. Cuando un operador ve una alarma de colisión, la respuesta segura no es simplemente entrar y mover la antorcha a mano. La celda debe seguir un proceso definido de recuperación de fallos, incluido el aislamiento cuando sea necesario, la confirmación de las condiciones de energía almacenada y un procedimiento de reinicio deliberado.
Los modos de funcionamiento merecen el mismo escrutinio que el modo de producción
Muchos riesgos graves surgen cuando el robot no está en producción automática. La enseñanza, la verificación de programas, la configuración de utillajes, la soldadura de retoque y el mantenimiento pueden requerir que alguien trabaje cerca del equipo. Por lo tanto, un robot de soldadura debe tener modos de funcionamiento claramente controlados, con la selección de modo restringida al personal autorizado y una indicación visible del estado seleccionado.
El modo de enseñanza suele basarse en un colgante de programación con un dispositivo de habilitación y velocidad reducida, pero las disposiciones de protección exactas deben evaluarse para el sistema robótico específico. La velocidad reducida no es una condición segura universal; aún pueden producirse atrapamientos, aplastamientos, enredos o movimientos inesperados de un eje externo. Los buenos procedimientos especifican quién puede entrar, dónde puede situarse, cómo se gestiona la comunicación y cómo responde una segunda persona si se necesita ayuda.
La confusión de modos es un problema prevenible. Si un operador no puede saber inmediatamente si la celda está en estado automático, manual, de configuración o de mantenimiento, las etiquetas y las luces indicadoras no son suficientes. La información clara sobre el estado visual en la entrada y el punto de carga suele ser más útil que un mensaje del panel de control visible solo desde una ubicación.
Los peligros específicos de la soldadura no pueden dejarse fuera de la evaluación del robot
La protección del robot puede estar bien diseñada mientras la exposición a la soldadura sigue estando mal controlada. El destello del arco requiere pantallas adecuadas y equipos de protección personal para cualquiera que pueda estar expuesto. Los humos de soldadura necesitan un enfoque de extracción adaptado al proceso, al material, a los consumibles y a los requisitos locales del lugar de trabajo. Las bombonas de gas, las mangueras y el tendido de cables deben gestionarse de modo que no creen riesgos de tropiezo, puntos de enganche o una vía para daños incontrolados en los cables.
Las piezas de trabajo calientes requieren especial atención en áreas compartidas. Un robot puede terminar un ciclo de soldadura y liberar una pieza que parece lista para inspección, pero que sigue estando lo suficientemente caliente como para quemar al personal o dañar un dispositivo de medición. Un tiempo de enfriamiento definido, una identificación clara de las piezas calientes y un punto designado de transferencia para inspección son controles sencillos que a menudo evitan confusiones.
El diseño de la celda también debe considerar los equipos aguas arriba y aguas abajo. En la fabricación pesada, una placa que ha sido conformada en unamáquina dobladora CNC de 4 rodillos puede entrar a soldadura con una masa considerable y un perfil curvado difícil de manipular. Los equipos de cuatro rodillos pueden producir componentes cilíndricos, cónicos y en forma de arco, incluidas aplicaciones de chapa de acero más gruesa de 50 mm o más cuando las especificaciones de la máquina lo permiten. Su menor distancia entre los rodillos inferiores puede mejorar la precisión de conformado, pero la pieza resultante sigue requiriendo puntos de elevación seguros, utillajes estables y una ruta de transferencia que no lleve a los manipuladores al interior de la envolvente del robot.
Lo que los responsables de seguridad deben verificar antes de la aceptación
Una revisión práctica de aceptación debe probar la producción normal, no limitarse a observar un ciclo de demostración. Pida a los operadores que realicen la carga, la descarga, la inspección, un cambio de programa planificado y una secuencia realista de recuperación de fallos. Esto revela si las puertas de acceso, los campos de sensores, los botones de rearme y las instrucciones de trabajo coinciden con la forma en que realmente se utilizará la celda.
- ¿El espacio protegido se basa en el movimiento completo del robot, posicionador, herramientas, paquete de cables y pieza de trabajo?
- ¿Las puertas con enclavamiento impiden el funcionamiento peligroso y puede una persona evitar quedar atrapada dentro de la celda?
- ¿Los dispositivos de parada de emergencia son accesibles desde todas las posiciones operativas relevantes?
- ¿Se han validado los sensores de seguridad y las distancias de parada en el entorno instalado?
- ¿Los modos automático, de enseñanza, configuración y mantenimiento tienen condiciones diferenciadas y controladas?
- ¿Los humos de soldadura, la radiación del arco, las piezas calientes, el suministro de gas y la transferencia de materiales están cubiertos por la misma revisión de riesgos?
La documentación forma parte de la protección. La evaluación de riesgos, los esquemas eléctricos, la información sobre las funciones de seguridad, las instrucciones de funcionamiento, los registros de inspección y los materiales de formación deben estar disponibles para las personas responsables del control diario. Una celda puede suministrarse con documentación de diseño orientada al marcado CE, pero el usuario final aún debe asegurarse de que la instalación, la integración, las obligaciones legales locales y cualquier modificación posterior sigan estando evaluadas adecuadamente.
La seguridad debe respaldar la calidad de la soldadura, no competir con ella
Las mejores medidas de seguridad a menudo mejoran la disciplina de calidad. Un utillaje estable, una ubicación repetible de las piezas, un punto de inspección protegido y una secuencia de acceso controlada reducen la tentación de realizar ajustes no planificados durante un ciclo. También facilitan la investigación de defectos sin exponer al personal a equipos activos.
Para las empresas que adquieren una gama más amplia de equipos de fabricación, la experiencia en integración suele ser tan relevante como la especificación del robot. Wuxi Samgins International Trade Co., Ltd., fundada en 2012 en Wuxi, provincia de Jiangsu, suministra equipos de soldadura automática junto con equipos de corte, mecanizado, curvado, nivelado, desbarbado y producción de vigas H. Sus actividades de producción y diseño se organizan en torno a prácticas del sistema de calidad ISO9001 y normas CE de la UE. Para un proyecto en el extranjero, la discusión útil no es si un robot tiene una larga lista de características, sino cómo la celda, la manipulación de piezas, las protecciones y la documentación requerida se adaptan al mercado previsto y a la distribución de la planta.
Antes de aprobar la instalación de un robot de soldadura en un espacio de trabajo compartido, solicite la distribución de la celda, el concepto de seguridad, la descripción de los modos de funcionamiento, las responsabilidades de interfaz y el alcance de la puesta en marcha. A continuación, revíselos considerando a las personas reales, las rutas de materiales, las tareas de inspección y las prácticas de mantenimiento en el taller. Ahí es donde las características de seguridad se convierten en un sistema funcional en lugar de una lista de verificación en una cotización.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje