




Какие функции безопасности сварочного робота важны в общем рабочем пространстве?
Какие функции безопасности сварочного робота важны в общем рабочем пространстве?
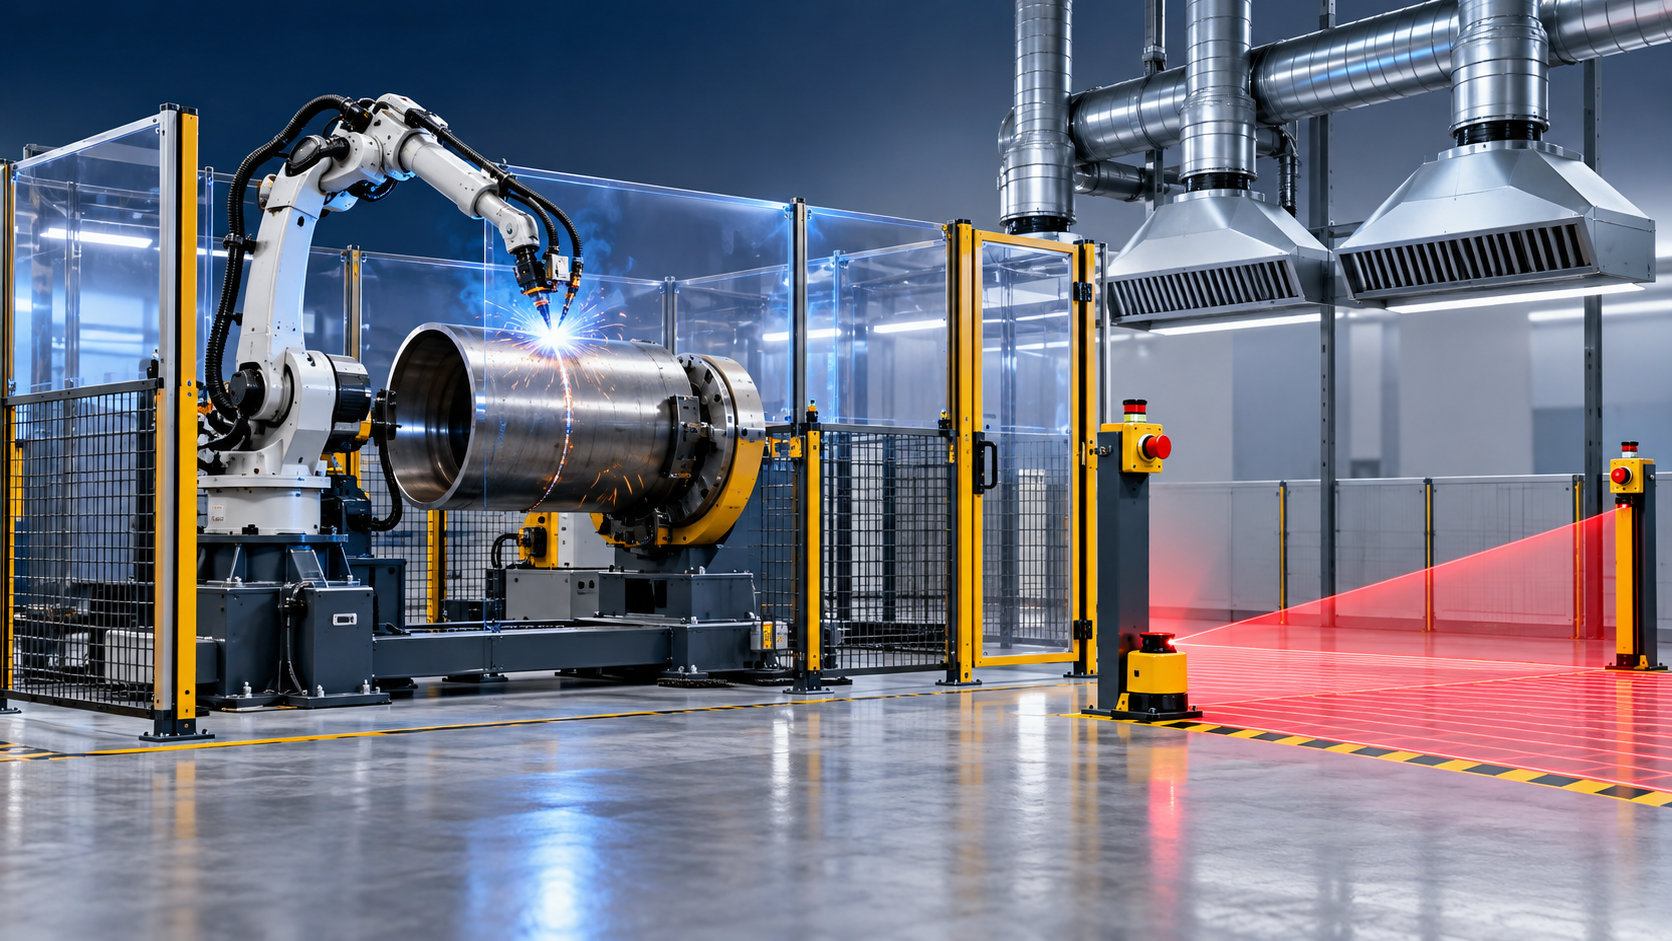
Какие функции безопасности сварочного робота важны в общем рабочем пространстве?
В общем рабочем пространстве сварочный робот не изолирован от остальной части предприятия. Операторы могут загружать оснастку, специалисты по качеству могут проверять сварные соединения, работники по перемещению материалов могут перемещать детали поблизости, а обслуживающим бригадам может требоваться доступ к периферийному оборудованию. Это меняет вопрос безопасности. Цель состоит не просто в том, чтобы не допустить приближения людей к роботу, а в контроле каждого предсказуемого взаимодействия между людьми, движущимся оборудованием, энергией сварки, дымом, заготовками и автоматизированным потоком материалов.
Для менеджеров по качеству и безопасности наиболее надежная схема обеспечения безопасности сварочного робота обычно представляет собой скоординированную систему, а не одну функцию. Физические ограждения, двери доступа с блокировкой, цепи аварийного останова, безопасное управление движением, контроль присутствия, четко определенные рабочие зоны и строгие процедуры выполняют разные задачи. Пробел в одном уровне может подорвать эффективность других.
Это особенно важно в цехах металлообработки, где роботизированная ячейка расположена рядом с операциями гибки, вальцовки, резки, шлифования или сборки. Во время нормального производства робот может работать предсказуемо, однако риски часто возрастают при смене деталей, контроле сварных швов, устранении неисправностей, регулировке оснастки и очистке. Именно эти моменты следует наиболее тщательно рассматривать при проверке безопасности.
Начните с реального риска общего рабочего пространства
Сварочный робот создает не только опасность, связанную с движением робота. Его манипулятор, горелка, кабельный пакет, позиционер, захват и заготовка — все это может перемещаться. Длинная изготовленная деталь может проходить за пределами видимой зоны досягаемости робота. Позиционер может неожиданно повернуть тяжелую сборочную единицу, если последовательность управления понята неправильно. Горячие брызги, излучение дуги, сварочный дым, сжатый газ и острые кромки создают дополнительные риски воздействия.
Поэтому правильная граница безопасности должна основываться на полном рабочем габарите ячейки, а не только на основании робота. При оценке рисков необходимо учитывать максимальный вылет каждой оси, движение внешних осей, состояние заготовки с грузом и без него, возможность падения деталей, движение кабелей и доступ, необходимый для нормальной работы. Проверка также должна включать соседние маршруты движения. Полоса движения погрузчиков или ручной контрольный стол рядом с ячейкой могут превратить технически безопасную установку робота в эксплуатационно рискованную.
Применимые требования различаются в зависимости от рынка и проекта. ISO 10218 широко используется как стандарт безопасности промышленных роботов и роботизированных систем, а ISO 12100 обеспечивает общую структуру оценки и снижения рисков для оборудования. При проектировании функциональной безопасности также могут применяться такие стандарты, как ISO 13849 или IEC 62061, в зависимости от архитектуры машины и действующих требований. Эти документы поддерживают инженерные решения, но не устраняют необходимость валидации готовой установки, включая оснастку и вспомогательное оборудование.
Ограждение по-прежнему является основной защитной мерой
Стационарное ограждение по периметру остается наиболее надежным решением для многих ячеек дуговой сварки. Оно обеспечивает физическое разделение персонала и опасных движений, а также помогает сдерживать брызги и ограничивать воздействие вспышки дуги. Панели ограждения должны быть достаточно высокими и прочными с учетом оцененной опасности, а сварочные шторы или правильно подобранные смотровые панели могут обеспечивать наблюдение, не побуждая персонал стоять слишком близко.
Однако эффективность ограждения зависит от его точек доступа. Каждые ворота или двери, обеспечивающие вход в опасную зону, должны иметь продуманное управление. Защитные блокировки должны останавливать или предотвращать опасные движения при открытии доступа. Если человек может войти настолько далеко, что дверь может закрыться за ним, предотвращение запирания человека внутри становится критически важным. В зависимости от компоновки ячейки это может включать органы сброса, расположенные вне защищенного пространства, средства аварийного выхода и последовательность повторного запуска, требующую осознанного действия после проверки зоны.
Группам качества следует обратить внимание на распространенную практическую слабость: доступ для контроля рассматривается как исключение. Если инспекторам приходится многократно открывать ограждение, обходить оснастку или тянуться через зазор для осмотра соединения, процесс провоцирует небезопасные обходные действия. Лучшим решением может быть внешняя станция контроля, безопасное положение выгрузки детали, улучшенное освещение ячейки или система камер для наблюдения за процессом. Поддерживать безопасность и качество легче, когда рабочий процесс не вынуждает людей обходить защиту.
Аварийные остановы должны быть доступны, но они не являются стратегией ограждения
Аварийный останов — это мера реагирования, а не основное средство предотвращения опасности для людей. Он необходим, поскольку возникают нештатные события: деталь смещается, подача проволоки становится нестабильной, оснастка заклинивает или кто-то замечает опасное движение. Однако его эффективность зависит от того, увидит ли человек проблему, сможет ли дотянуться до устройства и достаточно быстро отреагировать. Поэтому кнопки аварийного останова должны быть хорошо видимыми и доступными с рабочих мест операторов, точек загрузки/выгрузки и других мест, определенных при оценке рисков.
Функцию аварийного останова следует проверять в ходе ввода в эксплуатацию и периодических инспекций. Менеджеры должны убедиться, что именно останавливается: движение робота, внешние оси, сварочная мощность, подача проволоки, энергия зажима и связанные устройства перемещения материалов могут иметь различные требования к безопасному состоянию. Аварийный останов, который останавливает робота, но оставляет позиционер в движении, неприемлем, если позиционер остается опасным.
Не менее важно, что повторный запуск не должен происходить автоматически. После аварийного останова или срабатывания защитного устройства необходимо установить причину, проверить зону и выполнить сброс в контролируемых условиях. Это особенно актуально, когда временная неисправность может оставить заготовку частично зажатой, горячей или смещенной.
Безопасные датчики должны иметь четко определенную роль
Световые завесы, лазерные сканеры, чувствительные к давлению маты, а также безопасные системы технического зрения или технологии контроля приближения могут быть полезны там, где материал должен входить в ячейку и выходить из нее без частого открытия ворот. Они не являются взаимозаменяемыми. Выбор зависит от направления подхода, времени остановки, условий окружающей среды, характера доступа и способности устройства надежно обнаруживать человека в реальных производственных условиях.
Например, безопасный лазерный сканер может помочь создать контролируемую зону подхода вокруг участка ручной загрузки. Он может подавать команду защитной остановки, когда кто-либо входит в заданное поле, одновременно позволяя нормальную работу, когда зона свободна. Однако брызги, дым, пыль, отражающие поверхности, складированные материалы и меняющиеся условия пола могут влиять на решения по установке. Защитное поле должно быть расположено с учетом подтвержденного тормозного пути всей системы, а не предполагаемого времени остановки робота.
Базовый фотоэлектрический датчик, обнаруживающий деталь, не становится автоматически устройством безопасности персонала. Менеджеры по безопасности должны различать датчики процесса и датчики безопасности, подтверждать категорию безопасности устройства и пути управления, а также документировать требуемый уровень эффективности или целостности безопасности данной функции. Датчик может быть технически сложным, но все равно не подходить в качестве единственной защитной меры.
Обнаружение столкновений защищает оборудование, но не заменяет защиту персонала
Современные системы управления роботами часто могут контролировать крутящий момент, отклонение положения или условия контакта и инициировать останов при обнаружении неожиданного столкновения. Это ценно для защиты горелок, оснастки, заготовок и компонентов робота. Это также может снизить тяжесть некоторых нештатных событий контакта.
Тем не менее обнаружение столкновений не следует рассматривать как доказательство того, что человек может безопасно войти в активную зону робота. Пороги обнаружения могут требовать достаточно высоких значений, чтобы избежать ложных остановок из-за сварочных кабелей, накопления брызг или нормального технологического контакта. При более высоких скоростях или тяжелой полезной нагрузке усилие и тормозной путь могут оставаться опасными до обработки сигнала столкновения. Безопасность персонала должна обеспечиваться ограждениями, режимами пониженной скорости, применимыми функциями контролируемой остановки с категорией безопасности и контролируемым доступом.
Это различие важно при поиске неисправностей. Когда оператор видит сигнал тревоги о столкновении, безопасный ответ заключается не в том, чтобы просто войти внутрь и вручную переместить горелку. Ячейка должна работать по определенному процессу устранения неисправности, включая изоляцию там, где это необходимо, подтверждение состояния накопленной энергии и осознанную процедуру повторного запуска.
Режимы работы заслуживают такого же внимания, как и производственный режим
Многие серьезные риски возникают, когда робот не находится в автоматическом производственном режиме. Обучение, проверка программы, настройка оснастки, подварка и техническое обслуживание могут требовать работы человека вблизи оборудования. Поэтому сварочный робот должен иметь четко контролируемые режимы работы с ограничением выбора режима для уполномоченного персонала и видимой индикацией выбранного состояния.
Режим обучения обычно предполагает использование пульта обучения с разрешающим устройством и пониженной скоростью, однако точные защитные меры необходимо оценивать для конкретной роботизированной системы. Пониженная скорость не является универсально безопасным условием; все еще возможны защемление, раздавливание, запутывание или неожиданное движение от внешней оси. Хорошие процедуры определяют, кто может входить, где можно находиться, как организована связь и как второй человек должен реагировать, если потребуется помощь.
Путаница режимов — предотвратимая проблема. Если оператор не может сразу определить, находится ли ячейка в автоматическом, ручном, наладочном режиме или режиме технического обслуживания, маркировка и световые индикаторы работают недостаточно эффективно. Четкая визуальная информация о состоянии у входа и в точке загрузки обычно полезнее сообщения на панели управления, видимого только из одного места.
Специфические опасности сварки нельзя исключать из оценки робота
Защита роботизированной системы может быть хорошо спроектирована, в то время как воздействие сварки остается плохо контролируемым. Вспышка дуги требует подходящего экранирования и средств индивидуальной защиты для всех, кто может подвергаться воздействию. Для сварочного дыма требуется система вытяжки, соответствующая процессу, материалу, расходным материалам и местным требованиям к рабочему месту. Газовые баллоны, шланги и прокладка кабелей должны быть организованы так, чтобы не создавать опасности спотыкания, точек зацепления или путей неконтролируемого повреждения кабелей.
Горячие заготовки требуют особого внимания в общих зонах. Робот может завершить цикл сварки и выгрузить деталь, которая выглядит готовой к контролю, но остается достаточно горячей, чтобы обжечь персонал или повредить измерительный прибор. Установленное время охлаждения, четкая идентификация горячих деталей и выделенная точка передачи на контроль — простые меры, которые часто предотвращают путаницу.
Конструкция ячейки должна также учитывать оборудование до и после нее. В тяжелом производстве лист, сформированный на 4-валковой CNC гибочной машине, может поступать на сварку со значительной массой и неудобным изогнутым профилем. Четырехвалковое оборудование может изготавливать цилиндрические, конические и дугообразные компоненты, включая изделия из стального листа толщиной 50 mm и более, если это поддерживается спецификацией машины. Его более короткий пролет нижних валков может повысить точность формования, однако полученная заготовка все равно требует безопасных точек подъема, устойчивой оснастки и маршрута перемещения, который не вводит работников в рабочий габарит робота.
Что менеджеры по безопасности должны проверить до приемки
Практическая приемочная проверка должна тестировать нормальное производство, а не только наблюдать демонстрационный цикл. Попросите операторов выполнить загрузку, выгрузку, контроль, плановую смену программы и реалистичную последовательность устранения неисправности. Это показывает, соответствуют ли ворота доступа, поля датчиков, кнопки сброса и рабочие инструкции тому, как ячейка будет использоваться в действительности.
- Основано ли защищенное пространство на полном движении робота, позиционера, инструмента, кабельного пакета и заготовки?
- Предотвращают ли двери с блокировкой опасную работу и может ли человек избежать запирания внутри ячейки?
- Доступны ли устройства аварийного останова из каждой значимой рабочей позиции?
- Были ли подтверждены датчики безопасности и тормозные пути в установленной среде?
- Имеют ли автоматический, обучающий, наладочный режимы и режим технического обслуживания разные контролируемые условия?
- Охватываются ли сварочный дым, излучение дуги, горячие детали, подача газа и перемещение материалов одной и той же оценкой рисков?
Документация является частью защитной системы. Оценка рисков, электрические схемы, информация о функциях безопасности, инструкции по эксплуатации, записи инспекций и учебные материалы должны быть доступны людям, отвечающим за ежедневный контроль. Ячейка может поставляться с проектной документацией, ориентированной на CE, но конечный пользователь все равно должен обеспечить надлежащую оценку установки, интеграции, местных юридических обязательств и любых последующих модификаций.
Безопасность должна поддерживать качество сварки, а не конкурировать с ним
Наилучшие меры безопасности часто улучшают дисциплину качества. Стабильная оснастка, повторяемое позиционирование детали, защищенная точка контроля и контролируемая последовательность доступа уменьшают соблазн вносить незапланированные корректировки во время цикла. Они также упрощают исследование дефектов, не подвергая персонал воздействию работающего оборудования.
Для компаний, закупающих более широкий ассортимент оборудования для металлообработки, опыт интеграции часто так же важен, как и спецификация робота. Wuxi Samgins International Trade Co., Ltd., основанная в 2012 году в Уси, провинция Цзянсу, поставляет автоматическое сварочное оборудование наряду с оборудованием для резки, механической обработки, вальцовки, выравнивания, удаления заусенцев и производства H-образных балок. Ее производственная и проектная деятельность организована в соответствии с практиками системы качества ISO9001 и стандартами EU CE. Для зарубежного проекта полезно обсуждать не то, обладает ли робот длинным списком функций, а то, насколько ячейка, обращение с заготовками, ограждение и требуемая документация соответствуют целевому рынку и планировке предприятия.
Перед утверждением установки сварочного робота в общем рабочем пространстве запросите компоновку ячейки, концепцию безопасности, описание режимов работы, распределение ответственности по интерфейсам и объем пусконаладочных работ. Затем сопоставьте их с фактическими людьми, маршрутами материалов, задачами контроля и практиками технического обслуживания в цехе. Именно здесь функции безопасности становятся работоспособной системой, а не контрольным списком в коммерческом предложении.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение