




Por qué la distribución de planta de las máquinas de soldadura de estructuras espaciales influye más en el tiempo de ciclo que la velocidad del robot por sí sola
Por qué la distribución de planta de las máquinas de soldadura de estructuras espaciales influye más en el tiempo de ciclo que la velocidad del robot por sí sola
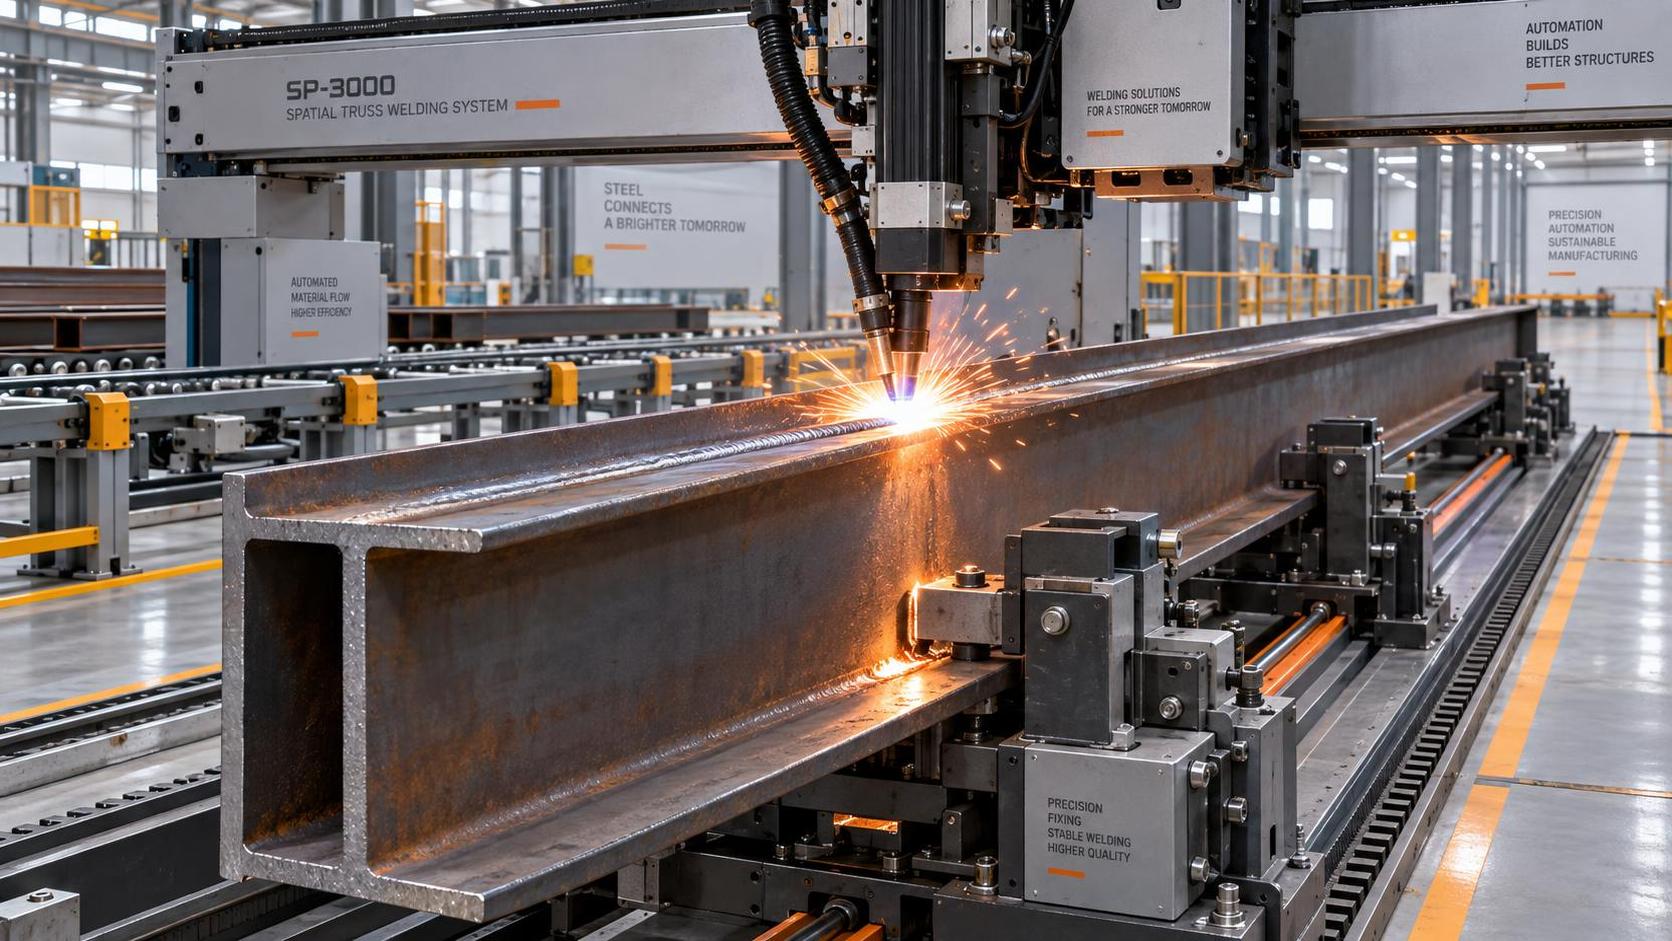
Cuando un responsable de la toma de decisiones en manufactura evalúa una nueva fábrica de máquinas de soldadura para estructuras espaciales, el primer impulso suele ser comparar velocidades de robot: 1.2 m/min frente a 1.5 m/min, tiempo de arco encendido o especificaciones de repetibilidad. Pero en las operaciones reales de soldadura estructural, especialmente para componentes a gran escala y de alta tolerancia como vigas de puentes, estructuras de buques o soportes ferroviarios de alta velocidad, la distribución de toda la planta no es solo un contexto de fondo. Es el principal determinante del tiempo de ciclo. No de forma secundaria. No de manera incremental. De forma decisiva.
Por qué la «velocidad del robot» por sí sola es una métrica engañosa
La velocidad del robot, medida en velocidad de desplazamiento o de avance de soldadura, es solo una variable dentro de una cadena estrechamente interconectada: llegada del material → posicionamiento → sujeción → seguimiento de la junta → soldadura → recuperación de fundente → retirada de la pieza → carga de la siguiente pieza. Si algún eslabón se ralentiza o se detiene, el robot más rápido queda inactivo. Peor aún: genera colas, intervención del operario y retrabajos. Según nuestra experiencia de campo apoyando a fabricantes de estructuras en el Sudeste Asiático, Europa y América, hemos visto casos en los que actualizar de un robot de 1.2 m/min a una unidad de 1.8 m/min redujo el tiempo total de ciclo en menos de un 7 %, porque el cuello de botella no era el cabezal de soldadura. Era la espera de 4.2 minutos para alinear la siguiente viga H en el utillaje, o los 3 minutos de limpieza manual de fundente que interrumpían la secuencia automatizada.
Esto no es teórico. Refleja cómo operan las fábricas de máquinas de soldadura para estructuras espaciales: no como células aisladas, sino como ecosistemas integrados de manipulación de materiales. El robot no suelda en el vacío: suelda *entre* pórticos, *alrededor de* utillajes, *a través de* zonas de transferencia y *dentro de* las limitaciones de las rutas de grúas, los pasillos de operarios y los enclavamientos de seguridad. Un aumento de velocidad de 0.3 m/min no significa nada si la antorcha debe retraerse 2.5 metros, reposicionarse y volver a realizar el seguimiento antes de iniciar la siguiente pasada, simplemente porque la disposición del utillaje obliga a una rotación excesiva de la pieza.
Las cuatro palancas espaciales que realmente reducen el tiempo de ciclo
La distribución influye en el tiempo de ciclo a través de cuatro dimensiones físicas interdependientes, no mediante ajustes de software ni especificaciones de hardware:
- Continuidad del flujo de materiales: ¿Pueden las vigas H en bruto entrar, prepararse, posicionarse, soldarse, inspeccionarse y salir sin retrocesos, cruces de trayectorias ni esperas en zonas de almacenamiento temporal? Una distribución lineal de «flujo en U» con carriles dedicados de entrada/salida reduce el tiempo medio de manipulación entre un 22–30 % en comparación con las configuraciones tradicionales tipo isla, incluso con robots idénticos.
- Accesibilidad del utillaje al robot: ¿Son accesibles todas las juntas de soldadura dentro del rango de trabajo óptimo del robot (no de su alcance máximo)? Un alcance excesivo compromete la uniformidad del ángulo de la antorcha, aumenta el tiempo de desplazamiento y provoca recalibraciones más frecuentes. Los utillajes colocados en ángulos fijos, en lugar de mesas giratorias, reducen la variación posicional y permiten una optimización más precisa de la trayectoria de la antorcha.
- Capacidad de operación simultánea: ¿Pueden cargarse, seguirse y soldarse dos piezas en paralelo mientras una se enfría o se descarga? Las distribuciones que admiten utillajes de doble estación, o integran indexado automático de piezas, convierten ciclos secuenciales en ciclos superpuestos. Aquí es donde la planificación espacial ofrece ganancias acumulativas que ninguna actualización individual de robot puede igualar.
- Diseño de buffers de flujo de trabajo: ¿Existen buffers intencionados y dimensionados entre etapas (por ejemplo, zonas de enfriamiento posterior a la soldadura, estaciones de recuperación de fundente, áreas de verificación dimensional)? Sin ellos, un retraso en una etapa se propaga de inmediato. Con ellos, los procesos anteriores continúan funcionando mientras se resuelven los problemas posteriores, preservando el rendimiento global.
Compensaciones reales y por qué la personalización importa más que las especificaciones de catálogo
Un error común es creer que existen distribuciones «estándar» para las fábricas de máquinas de soldadura para estructuras espaciales. No existen. La fabricación de puentes requiere una separación distinta a la del montaje de cascos de buques; las líneas de componentes ferroviarios de alta velocidad priorizan cambios rápidos de producción frente al tamaño de lotes masivos; los talleres de estructuras de edificios necesitan flexibilidad para distintos anchos de ala y alturas de alma. Por ello, los diseños de células rígidos y estándar rinden sistemáticamente menos que las distribuciones diseñadas para un propósito específico, incluso cuando utilizan robots idénticos.
Tomemos laMáquina estándar de soldadura de vigas H por pórtico. Su modelo LHA-4000 cuenta con un ancho de vía de 4000 mm y admite alturas de alma de 200–1800 mm, lo que significa que puede adaptarse desde secciones arquitectónicas ligeras hasta pesadas vigas marinas. Pero su verdadero valor solo surge cuando la distribución de la fábrica considera ese rango: espacios libres suficientemente amplios para piezas sobredimensionadas, cimentaciones reforzadas para cargas dinámicas durante el movimiento de doble voladizo y posicionamiento controlado por NC que elimina las demoras de alineación manual. Su capacidad para soldar dos piezas simultáneamente no es solo una característica: es una invitación espacial. Solo ofrece ROI si la distribución permite cargar, seguir y atender ambas estaciones sin interferencias.
Hemos observado que las instalaciones que omiten la integración de la distribución, optando en su lugar por células robotizadas «atornilladas», dedican 3–6 meses a optimizar el tiempo de ciclo mediante programación de prueba y error y soluciones improvisadas por los operarios. Aquellas que diseñan primero la distribución reducen a la mitad el tiempo de puesta en marcha y logran tiempos de ciclo estables en 3 semanas, no porque sus robots sean más rápidos, sino porque cada metro de espacio en planta cumple una función dentro del flujo de trabajo.
Qué verificar antes de aprobar un plan de distribución
No evalúe la distribución de una fábrica de máquinas de soldadura para estructuras espaciales únicamente mediante planos. Formule estas tres preguntas operativas:
- ¿Dónde se produce el movimiento más largo que no aporta valor? Trace el recorrido completo de una viga H, desde el gancho de la grúa de descarga hasta la estación de inspección final. Cronometre cada transferencia, alineación y paso de transporte. Si >35% del tiempo total de ciclo ocurre fuera de la zona de soldadura, la distribución, y no la velocidad del robot, es su principal punto de mejora.
- ¿Cuántas intervenciones manuales ocurren por turno? Cuente las situaciones que requieren intervención del operario: rastrillado de fundente, limpieza de antorcha, nuevo seguimiento de juntas, ajuste del utillaje. Cada una indica una brecha espacial: integración insuficiente de automatización o una ubicación ergonómica deficiente en relación con el alcance del robot.
- ¿Cuál es la pieza más pequeña que aún logra el rendimiento completo? Realice una prueba con la viga H más corta y estrecha que la línea debe manipular (por ejemplo, ala de 4000 mm × 200 mm). Si el tiempo de ciclo se dispara o la calidad disminuye, es probable que la distribución presuponga un tamaño mínimo de pieza y no se haya sometido a pruebas de esfuerzo ante la variabilidad.
No son verificaciones abstractas. Son indicadores directos de la eficiencia espacial. Y explican por qué las soluciones conformes con ISO9001 y CE, como las implementadas por Wuxi Samgins International Trade Co., Ltd., priorizan el diseño integrado de la distribución frente a las especificaciones de equipos independientes. Nuestro enfoque comienza con su combinación de materiales, ritmo de producción y limitaciones de las instalaciones, no con una ficha técnica de robot.
Juicio final: la velocidad es local. El rendimiento es sistémico.
La velocidad del robot importa, pero solo cuando es el factor limitante. En la soldadura estructural, rara vez lo es. El tiempo de ciclo está determinado por el elemento más lento y más restringido del sistema, y ese elemento es casi siempre espacial: un utillaje demasiado lejos de la zona de carga, una ruta de grúa que cruza una zona de seguridad, una estación de recuperación de fundente colocada donde bloquea la salida de piezas. Invertir en un robot más rápido sin abordar esas limitaciones es como instalar el motor de un coche deportivo en una furgoneta de carga: impresionante sobre el papel, ineficiente en la práctica.
Las fábricas de máquinas de soldadura para estructuras espaciales de mayor rendimiento a las que hemos apoyado no triunfaron persiguiendo la velocidad máxima de los robots. Triunfaron eliminando movimientos desperdiciados, acortando distancias de transferencia, permitiendo el procesamiento en paralelo y diseñando cada metro cuadrado para servir a la soldadura, no al revés. Eso no es planificación de infraestructura. Es ingeniería del rendimiento.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje