




لماذا تؤثر تخطيطات مصانع آلات لحام الهياكل الفراغية في زمن الدورة أكثر من سرعة الروبوت وحدها
لماذا تؤثر تخطيطات مصانع آلات لحام الهياكل الفراغية في زمن الدورة أكثر من سرعة الروبوت وحدها
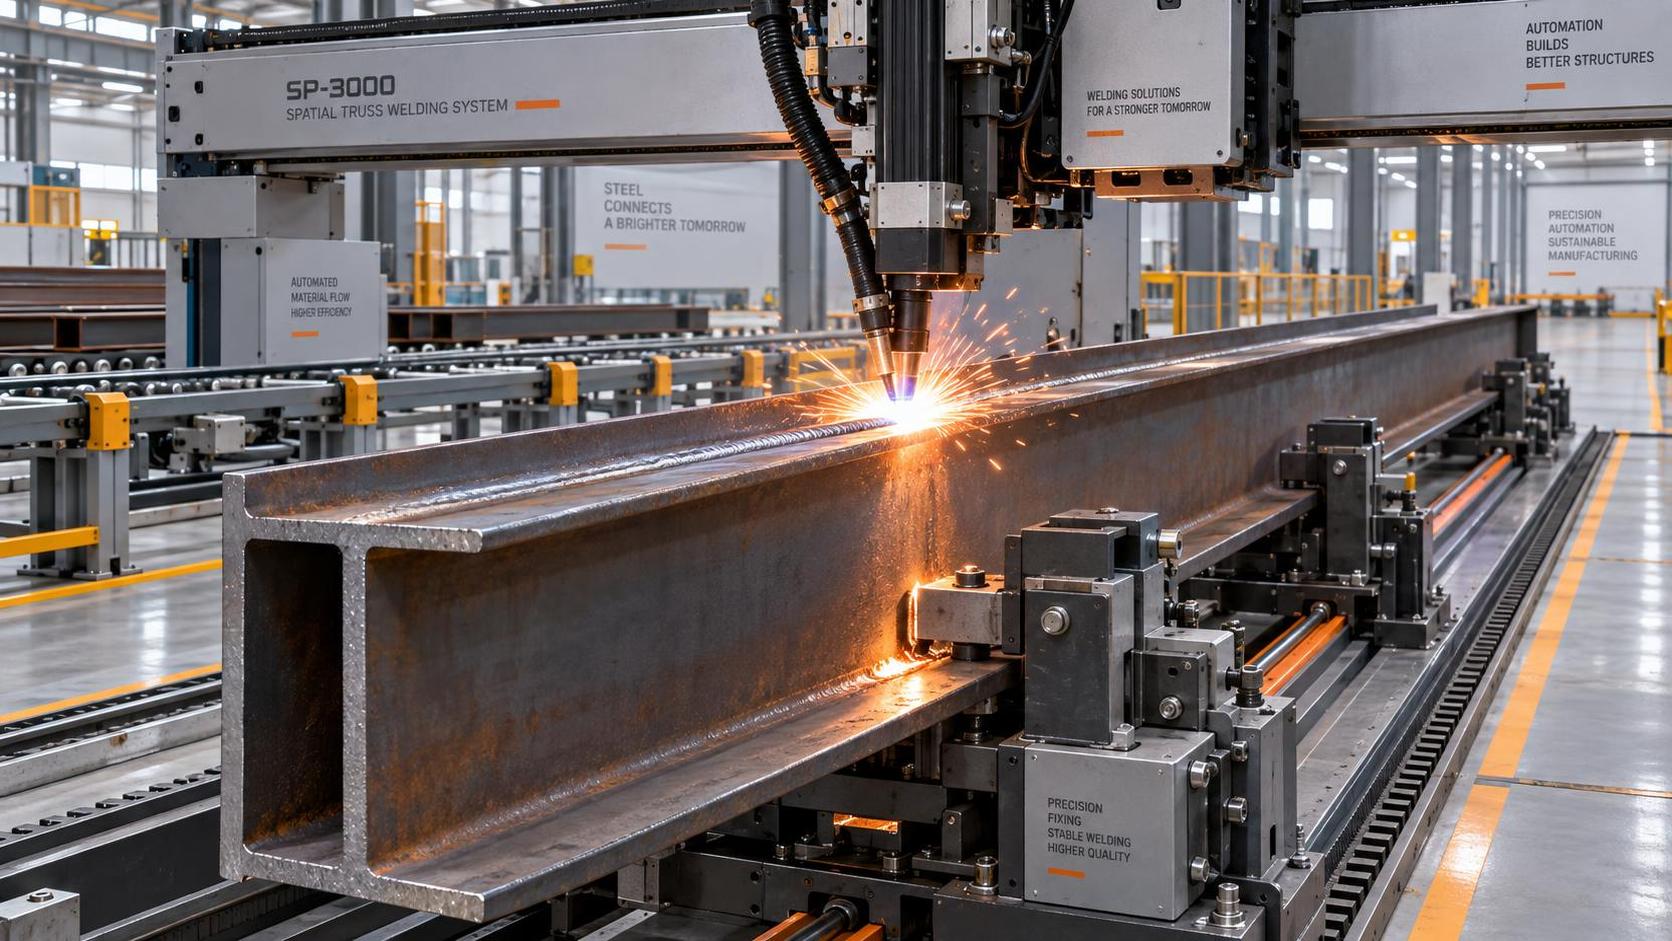
عندما يقيّم صانع قرار في قطاع التصنيع مصنعًا جديدًا لآلات لحام الهياكل الفراغية، غالبًا ما تكون غريزته الأولى هي مقارنة سرعات الروبوتات: 1.2 م/دقيقة مقابل 1.5 م/دقيقة، أو زمن القوس، أو مواصفات قابلية التكرار. ولكن في عمليات اللحام الإنشائي الواقعية—وخاصة للمكونات كبيرة الحجم وعالية التفاوت مثل عوارض الجسور، وهياكل السفن، أو دعامات السكك الحديدية عالية السرعة—فإن تخطيط أرضية المصنع بالكامل ليس مجرد سياق خلفي. بل هو العامل الأساسي المحدد لزمن الدورة. وليس عاملًا ثانويًا. ولا تحسنًا تدريجيًا. بل بشكل حاسم.
لماذا يُعد «سرعة الروبوت» وحدها مقياسًا مضللًا
سرعة الروبوت—المقاسة بسرعة الحركة أو تغذية اللحام—ليست سوى متغير واحد في سلسلة مترابطة بإحكام: وصول المواد → التموضع → التثبيت → تتبع خط اللحام → اللحام → استعادة الفلكس → إزالة القطعة → تحميل القطعة التالية. إذا تباطأت أو توقفت أي حلقة، يبقى أسرع روبوت في وضع الخمول. والأسوأ من ذلك: أنها تؤدي إلى التكدس، وتدخل المشغل، وإعادة العمل. ومن خلال خبرتنا الميدانية في دعم مصنّعي الهياكل الإنشائية في جنوب شرق آسيا وأوروبا والأمريكتين، رأينا حالات أدى فيها التحديث من روبوت بسرعة 1.2 م/دقيقة إلى وحدة بسرعة 1.8 م/دقيقة إلى خفض إجمالي زمن الدورة بأقل من 7%—لأن عنق الزجاجة لم يكن رأس اللحام. بل كان انتظارًا لمدة 4.2 دقيقة لمحاذاة عارضة H التالية على أداة التثبيت، أو تنظيفًا يدويًا للفلكس لمدة 3 دقائق عطّل التسلسل الآلي.
هذا ليس أمرًا نظريًا. فهو يعكس كيفية عمل مصانع آلات لحام الهياكل الفراغية: ليس كخلايا معزولة، بل كنظم بيئية متكاملة لمناولة المواد. لا يقوم الروبوت باللحام في فراغ—بل يلحم *بين* الجسور الرافعة، و*حول* أدوات التثبيت، و*عبر* مناطق النقل، و*ضمن* قيود مسارات الرافعات وممرات المشغلين وأقفال السلامة المتداخلة. إن زيادة السرعة بمقدار 0.3 م/دقيقة لا تعني شيئًا إذا كان يجب أن يتراجع المشعل لمسافة 2.5 متر، ثم يعيد التموضع ويتتبع مجددًا قبل بدء التمريرة التالية—لمجرد أن تخطيط أداة التثبيت يفرض دورانًا مفرطًا للقطعة.
العوامل المكانية الأربعة التي تؤثر فعليًا في زمن الدورة
يؤثر التخطيط في زمن الدورة عبر أربعة أبعاد مادية مترابطة—وليس عبر إعدادات البرمجيات أو مواصفات الأجهزة:
- استمرارية تدفق المواد: هل يمكن لعارضات H الخام أن تدخل، وتُجهّز، وتوضع، وتُلحم، وتُفحص، وتخرج دون رجوع للخلف أو تقاطع مسارات أو انتظار في منطقة التجهيز؟ يقلل تخطيط «التدفق على شكل U» الخطي، المزود بمسارات مخصصة للدخول والخروج، متوسط وقت المناولة بنسبة 22–30% مقارنةً بالتجهيزات التقليدية على نمط الجزر—حتى مع استخدام روبوتات متطابقة.
- إمكانية وصول الروبوت إلى أداة التثبيت: هل يمكن الوصول إلى جميع خطوط اللحام ضمن نطاق العمل الأمثل للروبوت (وليس ضمن أقصى مدى وصول له)؟ يؤدي تجاوز المدى الأمثل إلى التضحية بثبات زاوية المشعل، وزيادة زمن الحركة، واستدعاء إعادة معايرة أكثر تكرارًا. تقلل أدوات التثبيت الموضوعة بزوايا ثابتة—بدلًا من الطاولات الدوارة—التباين الموضعي وتتيح تحسينًا أدق لمسار المشعل.
- قدرة التشغيل المتزامن: هل يمكن تحميل قطعتين، وتتبع لحامهما، ولحامهما بالتوازي بينما تبرد إحداهما أو تُفرغ؟ إن التخطيطات التي تستوعب أدوات تثبيت ثنائية المحطة—أو تدمج فهرسة القطع التلقائية—تحول الدورات المتسلسلة إلى دورات متداخلة. وهنا يحقق التخطيط المكاني مكاسب تراكمية لا يمكن لأي تحديث منفرد للروبوت أن يضاهيها.
- تصميم مخازن سير العمل المؤقتة: هل توجد مخازن مؤقتة مقصودة ومحددة الحجم بين المراحل (مثل مناطق التبريد بعد اللحام، ومحطات استعادة الفلكس، ومناطق التحقق من الأبعاد)؟ من دونها، ينتشر التأخير في إحدى المراحل فورًا. ومعها، تستمر العمليات السابقة في العمل بينما تُحل مشكلات المراحل اللاحقة—مما يحافظ على الإنتاجية الإجمالية.
المفاضلات في الواقع العملي—ولماذا يهم التخصيص أكثر من مواصفات الكتالوج
من المفاهيم الخاطئة الشائعة أن هناك تخطيطات «قياسية» لمصانع آلات لحام الهياكل الفراغية. لا يوجد ذلك. يتطلب تصنيع الجسور مسافات مختلفة عن تجميع هياكل السفن؛ وتعطي خطوط مكونات السكك الحديدية عالية السرعة الأولوية للتبديل السريع بدلًا من حجم الدفعات الكبيرة؛ وتحتاج ورش هياكل المباني إلى المرونة لاستيعاب عروض الأجنحة وارتفاعات الجسور المتنوعة. ولهذا السبب، تتراجع تصاميم الخلايا الصلبة والجاهزة باستمرار أمام التخطيطات المصممة لغرض محدد—حتى عند استخدام روبوتات متطابقة.
لنأخذ آلة لحام عارضة H الجسرية القياسية. يتميز طراز LHA-4000 بمقياس سكة حديدية يبلغ 4000 مم ويدعم ارتفاعات الجسور من 200–1800 مم—ما يعني أنه يستوعب كل شيء بدءًا من المقاطع المعمارية الخفيفة وصولًا إلى عوارض السفن الثقيلة. لكن قيمته الحقيقية لا تظهر إلا عندما يراعي تخطيط المصنع هذا النطاق: خلوص واسع بما يكفي للقطع كبيرة الحجم، وأساسات معززة للأحمال الديناميكية أثناء حركة الكابولي المزدوج، وتموضع محكوم بالتحكم الرقمي NC يلغي تأخيرات المحاذاة اليدوية. إن قدرته على لحام قطعتين في وقت واحد ليست مجرد ميزة—بل هي دعوة مكانية. ولا تحقق عائدًا على الاستثمار إلا إذا كان التخطيط يسمح بتحميل المحطتين وتتبعها وخدمتها دون تداخل.
لاحظنا أن المنشآت التي تتخطى دمج التخطيط—وتختار بدلًا من ذلك خلايا روبوتية «مثبتة بالمسامير»—تقضي من 3–6 أشهر في تحسين زمن الدورة عبر البرمجة بالتجربة والخطأ والحلول البديلة من المشغلين. أما المنشآت التي تصمم التخطيط أولًا فتقلل زمن التشغيل الأولي إلى النصف وتحقق أزمنة دورة مستقرة خلال 3 أسابيع—ليس لأن روبوتاتها أسرع، بل لأن كل متر من مساحة الأرضية يخدم غرضًا وظيفيًا ضمن سير العمل.
ما الذي يجب التحقق منه قبل اعتماد مخطط التخطيط
لا تقيّم تخطيط مصنع آلات لحام الهياكل الفراغية من خلال المخططات الهندسية وحدها. اطرح هذه الأسئلة التشغيلية الثلاثة:
- أين تحدث أطول حركة لا تضيف قيمة؟ ارسم المسار الكامل لعارضة H واحدة—من خطاف رافعة التفريغ إلى محطة الفحص النهائية. احسب زمن كل عملية تسليم ومحاذاة ونقل. إذا حدثت نسبة >35% من إجمالي زمن الدورة خارج منطقة اللحام، فإن التخطيط—وليس سرعة الروبوت—هو نقطة التأثير الأكبر لديك.
- كم تدخلًا يدويًا يحدث في كل وردية؟ احصِ الحالات التي تتطلب إدخالًا من المشغل: كشط الفلكس، وتنظيف المشعل، وإعادة تتبع خط اللحام، وضبط أداة التثبيت. يشير كل منها إلى فجوة مكانية—إما عدم كفاية تكامل الأتمتة أو سوء الوضع المريح بالنسبة إلى مدى وصول الروبوت.
- ما أصغر قطعة لا تزال تحقق الإنتاجية الكاملة؟ أجرِ اختبارًا باستخدام أقصر وأضيق عارضة H يجب أن يتعامل معها الخط (مثلًا، 4000 مم × 200 مم للجناح). إذا تضخم زمن الدورة أو انخفضت الجودة، فمن المحتمل أن التخطيط يفترض حدًا أدنى لحجم القطعة—ولم يخضع لاختبار إجهاد للتباين.
هذه ليست فحوصات مجردة. بل هي مؤشرات مباشرة للكفاءة المكانية. وهي تفسر سبب إعطاء الحلول المتوافقة مع ISO9001 وCE—مثل تلك التي تنفذها Wuxi Samgins International Trade Co., Ltd.—الأولوية لتصميم التخطيط المتكامل بدلًا من مواصفات المعدات المستقلة. يبدأ نهجنا بمزيج موادك وإيقاع إنتاجك وقيود منشأتك—وليس بورقة بيانات الروبوت.
الحكم النهائي: السرعة محلية. والإنتاجية منظومية.
سرعة الروبوت مهمة—ولكن فقط عندما تكون هي العامل المقيّد. وفي اللحام الإنشائي، نادرًا ما تكون كذلك. يخضع زمن الدورة لأبطأ عنصر وأكثره تقييدًا في النظام—ويكون هذا العنصر مكانيًا في الغالب: أداة تثبيت بعيدة جدًا عن منطقة التحميل، أو مسار رافعة يتقاطع مع منطقة سلامة، أو محطة استعادة فلكس موضوعة بحيث تعيق خروج القطع. إن الاستثمار في روبوت أسرع دون معالجة هذه القيود يشبه تركيب محرك سيارة رياضية في شاحنة نقل: مثير للإعجاب على الورق، لكنه غير كفء عمليًا.
لم تحقق مصانع آلات لحام الهياكل الفراغية الأعلى أداءً التي دعمناها النجاح عبر السعي وراء أقصى سرعة للروبوت. بل حققته عبر إزالة الحركة المهدرة، وتقليص مسافات النقل، وتمكين المعالجة المتوازية، وتصميم كل متر مربع لخدمة عملية اللحام—وليس العكس. هذا ليس تخطيطًا للبنية التحتية. بل هو هندسة للإنتاجية.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة