




Comprensión de los sistemas de robots de soldadura ferroviarios de 7 ejes: diseño, principios de funcionamiento y ventajas clave
¿Qué es un robot de soldadura tipo ferroviario de 7 ejes?
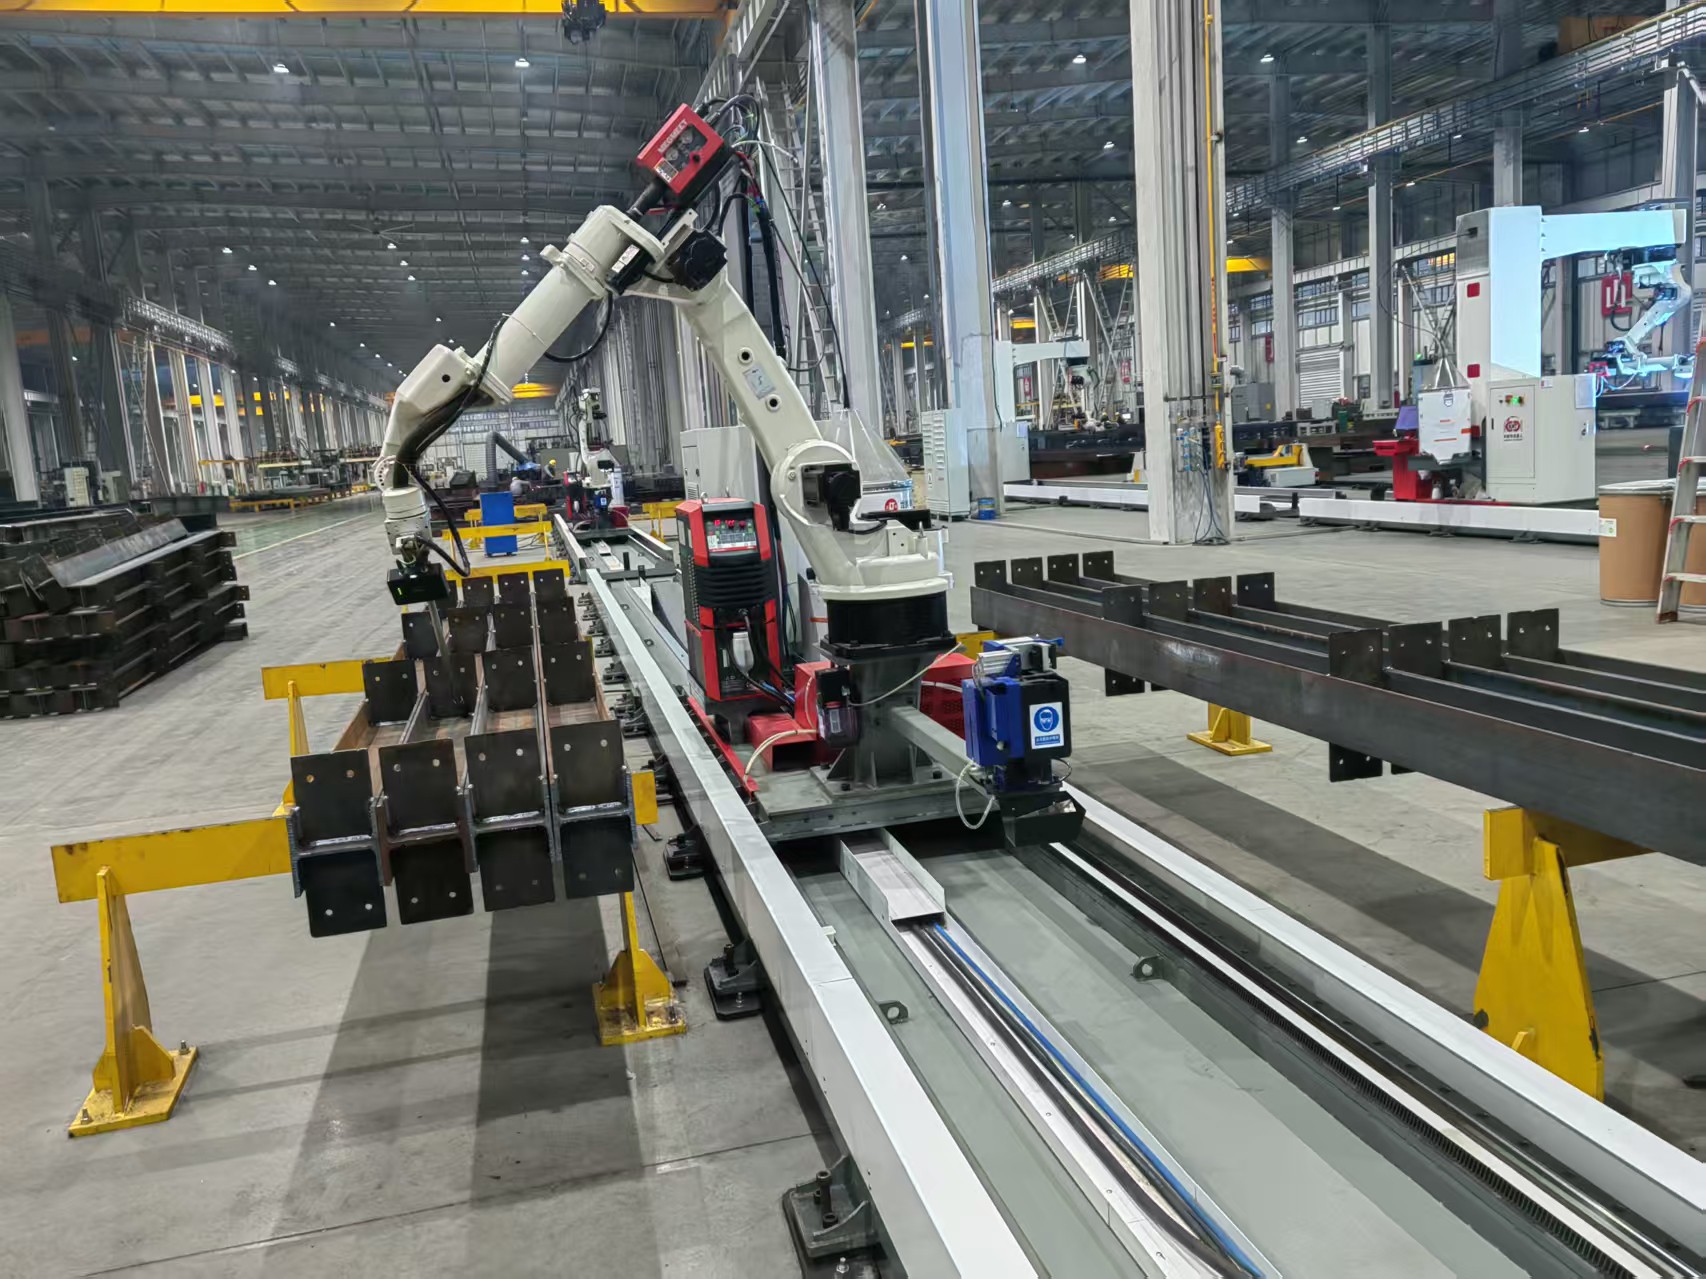
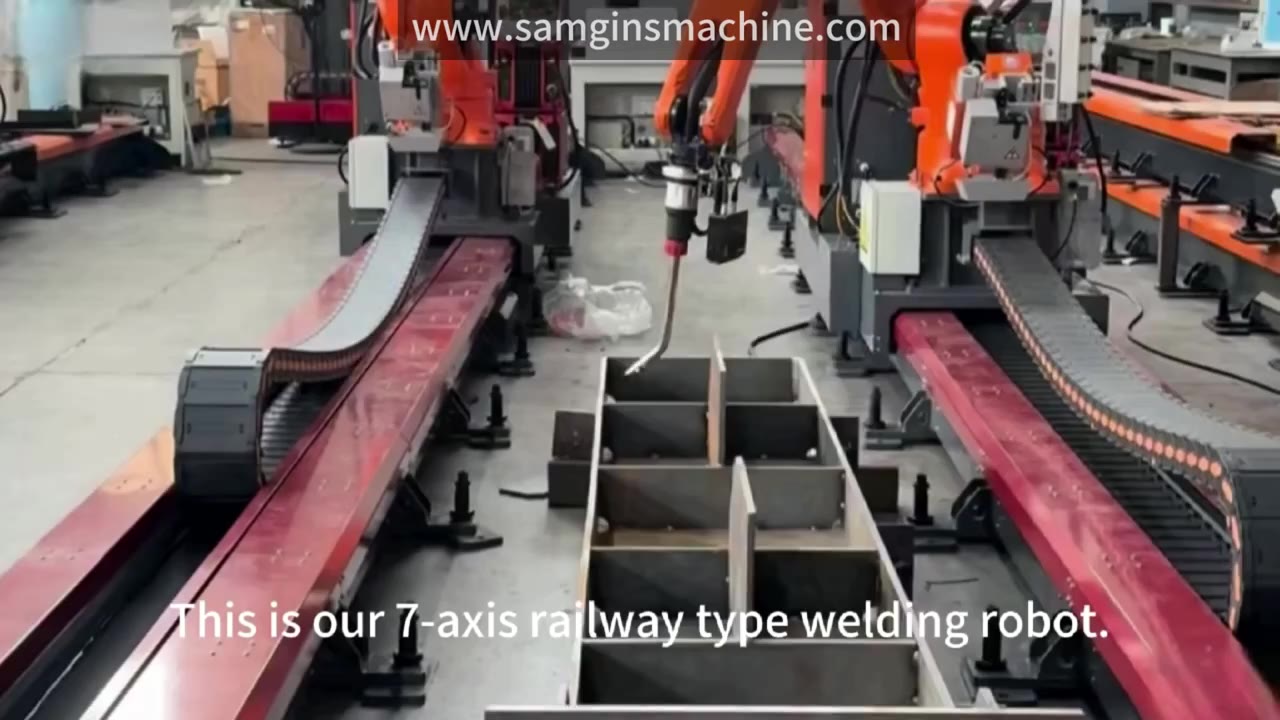
Un robot de soldadura tipo ferroviario de 7 ejes es un sistema de soldadura automatizado en el que un robot articulado de seis ejes se instala sobre un riel lineal, creando un séptimo eje programable. El robot controla la posición y orientación de la antorcha, mientras que el riel desplaza todo el conjunto del robot a lo largo de una longitud de producción definida. Esta disposición amplía el área de trabajo útil más allá del alcance de un robot estacionario y es especialmente relevante para piezas largas, estaciones de soldadura repetitivas y grandes conjuntos fabricados.
El sistema físico normalmente incluye el brazo robótico, el riel y el carro, el servomotor, el controlador, la fuente de alimentación de soldadura, el conjunto de antorcha, el alimentador de alambre, las protecciones de seguridad y los dispositivos de sujeción de piezas. Según el proceso, también puede incluir seguimiento de cordón, detección por contacto, perfilado láser, extracción de humos, posicionadores, rotadores o ejes externos coordinados. Una celda diseñada adecuadamente considera estos componentes como un único proceso de movimiento y soldadura, en lugar de máquinas separadas.
El término no describe un tamaño universal de robot ni un único proceso de soldadura. Un robot de soldadura tipo ferroviario de 7 ejes puede configurarse para aplicaciones de soldadura por arco MIG/MAG, TIG, plasma u otras adecuadas, según el material, el diseño de la junta, los requisitos de deposición y las especificaciones del proyecto. En la práctica de fabricación, su valor proviene del acceso controlado a los cordones de soldadura a lo largo de una distancia, de ángulos de antorcha repetibles y de la capacidad de automatizar una secuencia que, de otro modo, requeriría reposicionamientos manuales repetidos.
Arquitectura de diseño y principios de funcionamiento
Los primeros seis ejes proporcionan movimiento articulado: rotación de la base, hombro, codo, inclinación de muñeca, guiñada de muñeca y rotación de muñeca. En conjunto, permiten que la antorcha de soldadura se aproxime a una junta con ángulos controlados y mantenga una trayectoria de desplazamiento programada. El séptimo eje es el eje de desplazamiento ferroviario. Mueve el robot longitudinalmente, ampliando la cobertura a lo largo de recipientes, vigas, secciones de tubería, bastidores, líneas de paneles o múltiples utillajes colocados en secuencia.
Durante la programación, el controlador sincroniza el carro del riel con el brazo robótico y la fuente de alimentación de soldadura. La trayectoria programada define coordenadas, orientación de la antorcha, velocidad de desplazamiento, ajustes de alimentación de alambre, parámetros de voltaje o corriente, comportamiento de oscilación cuando se requiere, condiciones de inicio y parada, y posiciones de seguridad. Para productos repetitivos, el mismo programa validado puede reutilizarse con ajustes controlados para dimensiones de piezas, ubicación de juntas o lotes de producción.
La precisión depende de algo más que la repetibilidad del robot. La rectitud del riel, la rigidez del carro, la alineación de la instalación, la estabilidad del utillaje, el tendido de cables y la calibración afectan a la posición real de la antorcha en la junta. Los rieles largos también requieren atención a la expansión, el anclaje mecánico y la gestión protegida de cables. Cuando las piezas presentan variaciones normales de ajuste, los métodos de detección pueden establecer un punto de referencia o compensar la posición del cordón antes de iniciar la soldadura.
Configuraciones principales y categorías de aplicación
Una celda sobre riel con un solo robot se selecciona habitualmente para cordones lineales, elementos estructurales largos y productos que pueden permanecer fijos en un utillaje estable. El riel permite que un robot cubra una estación de trabajo extensa sin crear múltiples celdas aisladas. Esta configuración puede ser adecuada para cordones longitudinales en componentes fabricados, soldadura de rigidizadores, secciones cajón, bastidores de acero y conjuntos recurrentes cuya presentación de piezas es predecible.
Un sistema coordinado combina el robot montado sobre riel con un posicionador de soldadura, rodillos giratorios o un manipulador de soldadura. El equipo externo presenta el cordón en una posición favorable para soldar mientras el robot controla la antorcha. Esto puede mejorar el acceso alrededor de equipos cilíndricos, conjuntos de tuberías, tanques, fabricación relacionada con presión y grandes estructuras soldadas. La configuración adecuada depende del centro de gravedad de la pieza, la rotación permitida, la secuencia de juntas y el tiempo takt de producción.
Las configuraciones de dos robots o de múltiples estaciones se utilizan cuando el rendimiento, la longitud de soldadura o la complejidad de las piezas justifican una mayor automatización. Un robot puede trabajar mientras otro prepara, suelda una zona separada o atiende un utillaje adyacente. Estas configuraciones requieren una prevención rigurosa de colisiones, zonas de seguridad enclavadas, capacidad de alimentación equilibrada y planificación del proceso. Añadir robots no incrementa automáticamente la productividad si la manipulación de materiales, la calidad de la soldadura por puntos y la capacidad de inspección no pueden respaldar el ciclo de soldadura más rápido.
Por qué los fabricantes utilizan automatización de soldadura montada sobre riel
La soldadura manual tradicional sigue siendo flexible, pero los cordones largos y repetitivos pueden implicar una velocidad de avance inconsistente, fatiga del operario, reposicionamiento frecuente de escaleras o utillajes y ángulos de antorcha variables. Un robot de soldadura tipo ferroviario de 7 ejes puede mantener el movimiento programado y los parámetros de soldadura a lo largo de la longitud accesible del riel. Esto ayuda a los fabricantes a estandarizar operaciones repetibles mientras asignan a soldadores cualificados a la preparación, el control del ajuste, reparaciones complejas, inspección y tareas en las que el criterio humano es especialmente valioso.
El séptimo eje es útil cuando un robot de base fija requeriría mover la pieza entre segmentos. Reducir estos traslados puede disminuir el tiempo no dedicado a soldadura y evitar la pérdida de la referencia de la pieza entre operaciones. También puede hacer que una línea de producción sea más adaptable: las estaciones pueden organizarse a lo largo del riel según el flujo real de fabricación, siempre que las protecciones, el acceso de los operarios y las rutas de carga se diseñen desde el inicio.
Para clientes que necesitan una solución de fabricación integrada, Wuxi Samgins puede combinar robots de soldadura personalizados de 7/9 ejes con equipos relacionados, como rotadores de soldadura, posicionadores, máquinas de soldadura de costura larga, equipos de producción de vigas H y maquinaria de corte. Este alcance más amplio de equipos es relevante cuando la soldadura robótica es solo una etapa dentro de un flujo de trabajo de fábrica mayor. La integración debe evaluarse en torno al recorrido completo de la pieza, no solo al precio de compra del robot.
Quién debería considerar este sistema y dónde encaja
Los usuarios típicos incluyen fabricantes de estructuras de acero, fabricantes de tanques y recipientes, talleres de tuberías y conjuntos de tuberías, productores de equipos pesados, proveedores de equipos de transporte y fábricas de chapa metálica con conjuntos soldados recurrentes. El caso de negocio más sólido suele darse cuando las piezas tienen volumen, longitud de soldadura, repetibilidad y estabilidad de proceso suficientes. Un taller de trabajos de bajo volumen y alta variabilidad también puede beneficiarse, pero debe evaluar el esfuerzo de programación y el cambio de utillajes antes de seleccionar una celda dedicada.
El sistema es especialmente apropiado para cordones que se extienden más allá de una celda robótica convencional o para varios utillajes colocados a lo largo de una misma vía. Algunos ejemplos incluyen soldaduras longitudinales en envolventes fabricadas, subconjuntos de vigas estructurales, elementos de bastidor, placas rigidizadas, grandes skids y productos modulares de acero. El riel también puede proporcionar un alcance eficiente a través de zonas de trabajo sucesivas, aunque no elimina la necesidad de un acceso práctico, sujeción de piezas, control de la separación de raíz y métodos de carga seguros.
Wuxi Samgins ha suministrado equipos a clientes internacionales, incluidos URALSTANKOIMPORT, MD Calbah Industries Pty Ltd, Ersay International Transport, BatysMunaiGazZhabdyktary LLP, Estructuras Metalicas Girders Chile Limitada y Lincoln Electric-MENA. Estas relaciones con clientes identificados indican experiencia atendiendo diversos mercados de exportación, pero cada comprador debe validar la celda propuesta con respecto a sus propios planos, materiales, normativas locales, procedimientos de soldadura y requisitos de aceptación.
Criterios de selección, normas y control de calidad
Inicie la selección con la pieza de trabajo, no con el robot. Defina la longitud máxima de la pieza, masa, geometría, tipos de junta, espesor de material, posiciones de soldadura, restricciones de acceso, volumen anual previsto y tiempo de cambio permitido. A continuación, defina la longitud del riel, el alcance y la carga útil del robot, el conjunto de antorcha, el proceso de soldadura, el concepto de utillaje y si es necesario un posicionador o rotador. El rango de desplazamiento propuesto debe incluir posiciones prácticas de aproximación y retirada, no solo la longitud nominal del cordón.
Los compradores deben solicitar un alcance claro para el diseño, la fabricación, la aceptación en fábrica, la instalación, la puesta en marcha, la formación de operarios, las piezas de repuesto y el soporte remoto o in situ. La cualificación de los procedimientos de soldadura sigue siendo esencial. El robot reproduce un proceso; no puede corregir una preparación deficiente, consumibles inadecuados, separaciones de junta no controladas o un procedimiento no cualificado. La evaluación de soldaduras de muestra debe considerar el material y la geometría de junta reales del comprador siempre que el riesgo del proyecto lo justifique.
Wuxi Samgins declara que sus máquinas cumplen con el sistema de calidad ISO9001 y las directivas de Maquinaria y LVD de la UE, y que los componentes hidráulicos, servo y CNC clave utilizan marcas importadas reconocidas internacionalmente. Para proyectos regidos por ASME, API o normativas locales, los compradores deben confirmar en el contrato la documentación exacta, las responsabilidades de seguridad de la máquina, las responsabilidades del procedimiento de soldadura y los requisitos de cumplimiento específicos del sitio. Las certificaciones deben verificarse para la configuración suministrada en lugar de suponerse a partir de una descripción general del producto.
Planificación de instalación, operación y mantenimiento
Una puesta en marcha exitosa comienza con un sitio preparado. El suelo o la estructura de soporte debe soportar las cargas del riel y mantener la alineación; el suministro eléctrico, la puesta a tierra, la distribución de gas de protección, el almacenamiento de alambre, la ventilación y la extracción de humos deben estar disponibles antes de la instalación. El flujo de materiales requiere la misma atención. Una celda robótica pierde capacidad cuando carretillas elevadoras, grúas, utillajes, piezas terminadas y personal compiten por la misma ruta de acceso estrecha.
La operación inicial debe incluir comprobaciones de alineación del riel, verificación de la calibración del robot, validación de zonas de colisión, inspección del tendido de cables, pruebas de enclavamientos de seguridad, confirmación de parámetros de soldadura y producción de prueba en condiciones realistas. Los operarios necesitan instrucciones para la operación normal, recuperación de fallos, inspección diaria, sustitución de consumibles y movimiento manual seguro. Los programadores y el personal de mantenimiento requieren una formación más profunda en sistemas de coordenadas, procedimientos de copia de seguridad, calibración y modificación controlada de programas.
El mantenimiento preventivo debe seguir los programas del robot, accionamiento del riel, fuente de soldadura y dispositivos de seguridad suministrados para el equipo instalado. Las comprobaciones rutinarias suelen abarcar la limpieza del riel, el movimiento del carro, la lubricación cuando se especifique, los elementos de fijación, el desgaste de cables, los consumibles de la antorcha, la consistencia de la alimentación de alambre, la puesta a tierra, las paradas de emergencia y las protecciones. Mantener copias de seguridad de los programas del robot y conjuntos de parámetros documentados es importante, ya que la recuperación rápida tras un fallo de control o un cambio de pieza puede afectar directamente a la continuidad de la producción.
Coste total de propiedad, ROI y tendencias futuras
El coste total de un robot de soldadura tipo ferroviario de 7 ejes incluye más que el robot y el riel. Los compradores deben presupuestar ingeniería, utillajes, sistemas de seguridad, fuentes de alimentación de soldadura, sensores, instalación, formación, servicios públicos, piezas de repuesto, mantenimiento, cualificación de producción y posibles modificaciones del edificio. Las piezas complejas pueden requerir más programación y desarrollo de utillajes de lo previsto. Por el contrario, una familia de piezas estandarizada y bien diseñada puede distribuir estos costes entre muchas unidades y mejorar la justificación de la inversión.
El ROI debe evaluarse mediante factores operativos medibles: tiempo de arco encendido, tiempo de ciclo, reasignación de mano de obra, reducción de retrabajos de soldadura, manipulación de materiales, consistencia de consumibles, tiempo de actividad y capacidad de producción. Un modelo realista compara la celda automatizada con el proceso validado actual, incluida la preparación y la inspección, en lugar de asumir que desaparece cada hora de soldadura manual. Solicitar por escrito tiempos de ciclo estimados, supuestos y responsabilidades ayuda a los equipos de compras a comparar propuestas sobre una base común.
Se espera que los futuros sistemas de soldadura sobre riel utilicen más detección de cordones, control adaptativo de parámetros, recopilación de datos de producción, programación offline y equipos de manipulación coordinados. Estas capacidades pueden mejorar la respuesta a las variaciones de las piezas, pero incrementan la importancia de la disciplina de datos, las habilidades de los operarios, las prácticas de ciberseguridad y una integración mantenible. Para fabricantes que planifican una automatización por etapas, una disposición modular de rieles y equipos compatibles de corte, conformado, posicionamiento o rotación aguas arriba pueden proporcionar una vía práctica desde una única estación robótica hasta una línea de producción más conectada.
Buscar
Productos recomendados
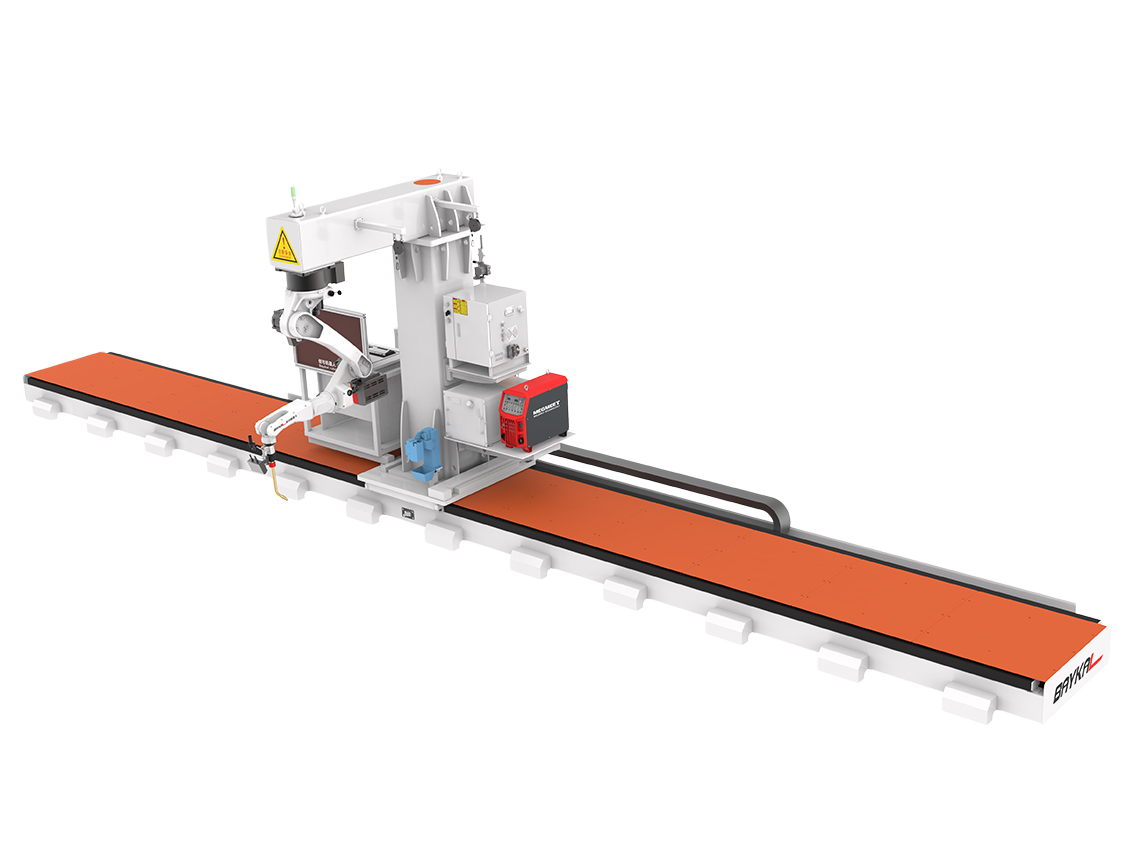
 Robot de soldadura tipo riel de 7 ejesEl espacio en planta previsto para este equipo (sin incluir las estaciones de operador, las áreas de almacenamiento de materiales, las zonas de amortiguación de corte, etc.) es de 12 metros de ancho y 2 metros de profundidad. El sistema se compone principalmente de los siguientes elementos: un riel dedicado para robot, un carro deslizante, un robot de soldadura de 6 ejes con su sistema de control, una fuente de alimentación de soldadura, una estación de limpieza de antorcha, una antorcha de soldadura y equipos auxiliares.
![Estrella 1]()
 Robot de soldadura tipo voladizo de 7 ejesRobot de soldadura tipo voladizo de 7 ejes para piezas de acero largas de hasta 12 m, con seguimiento automático de cordón, 7 ejes CNC y soldadura por zonas eficiente.
![Estrella 1]()

Blogs recomendados
Envíenos un mensaje
Envíenos un mensaje
Una persona dedicada realizará un seguimiento individual de sus necesidades y proporcionará soluciones personalizadas según
sus necesidades.
Póngase en contacto
Esperamos tener noticias suyas para comunicarnos en profundidad sobre cómo satisfacer sus requisitos de mezcla.