




كيف يتعامل روبوت لحام العوارض H مع تفاوتات ملاءمة الوصلة بين الجِسر والشفة التي تتجاوز 1.2mm
كيف يتعامل روبوت لحام العوارض H مع تفاوتات ملاءمة الوصلة بين الجِسر والشفة التي تتجاوز 1.2mm
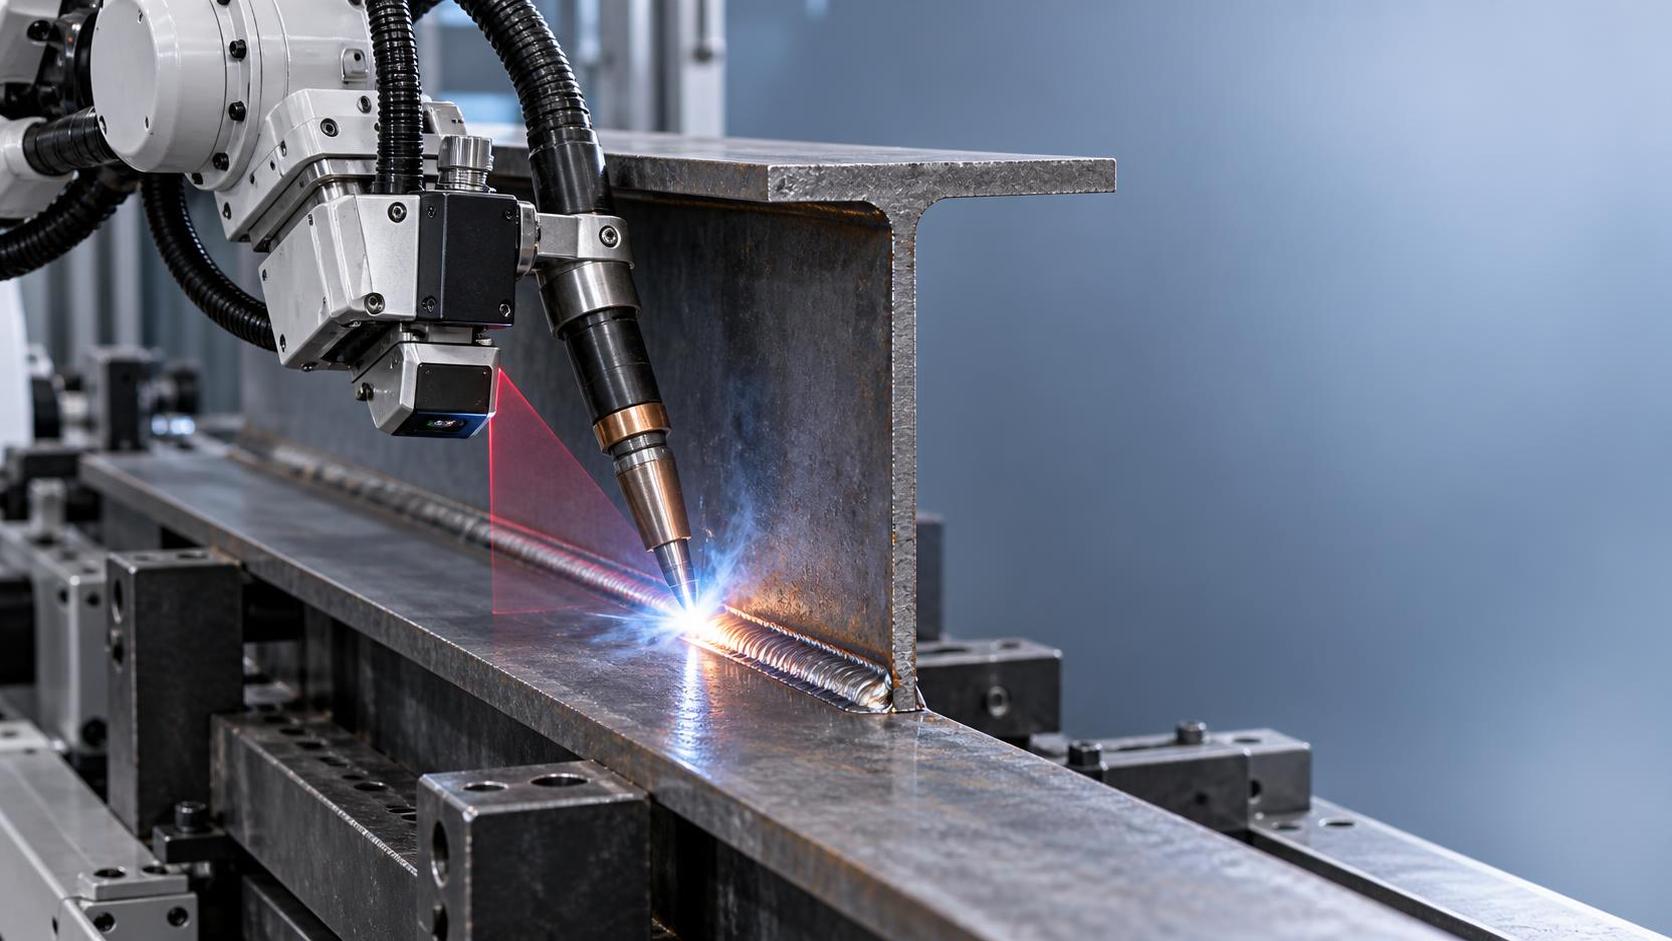
عندما يتجاوز تفاوت تجميع الجِسر مع الجناح 1.2 مم: ما الذي يستطيع روبوت لحام العوارض H التعويض عنه—وما الذي لا يستطيع
إذا كنت تدير خط إنتاج للعوارض H وتواجه بشكل متكرر فجوات تجميع بين الجِسر والجناح تتجاوز 1.2 مم، فأنت لا تواجه حالة نادرة أو استثنائية، بل واقعًا تشغيليًا يوميًا لدى العديد من مُصنّعي الهياكل الذين يعملون بصلب مورّد من مصانع الدرفلة أو بمواد مستعملة. والسؤال ليس ما إذا كان روبوت اللحام *يستطيع* اللحام في ظل هذه الظروف، بل ما إذا كان يستطيع القيام بذلك دون التضحية بالتحكم في الاختراق، أو تجانس خرزة اللحام، أو سلامة الوصلة على المدى الطويل—ودون تحويل كل عارضة إلى قطعة مرشحة لإعادة العمل.
الإجابة المختصرة: نعم—ولكن فقط إذا كان النظام مصممًا لتتبع خط اللحام التكيفي، وليس مبرمجًا فقط لهندسة مثالية. روبوت اللحام القياسي للعوارض H والمعدّ لتفاوتات اسمية قدرها ±0.5 مم إما سيتوقف عند أول عدم تطابق، أو يدفع شعلة اللحام قسرًا إلى وضع غير محاذٍ (مما يعرّضه لخطر عدم الانصهار)، أو يعتمد على تدخل المشغل أثناء الدورة. وهنا تختلف القدرة الواقعية عن وعود ورقة المواصفات.
ثلاثة حدود فعلية يجب اختبارها—لا افتراضها
1. دقة تتبع القوس أهم من قابلية تكرار الروبوت. لا تعني قابلية تكرار مسار الروبوت بمقدار ±0.08 مم الكثير إذا كان مستشعر تتبع خط اللحام لديه يأخذ عينات بتردد 20 هرتز ودقة جانبية ±0.3 مم. عند تفاوتات تجميع تتراوح بين 1.2 و2.0 مم، يجب على الشعلة اكتشاف التغيرات الرأسية المتدرجة *بين* الجناح والجِسر والاستجابة لها—لا مجرد اتباع مسار تم تعليمه مسبقًا. تتعامل الأنظمة التي تستخدم التثليث بالليزر مع أخذ عينات للمحور Z بدقة أقل من المليمتر (مثل دقة رأسية 0.05 مم عند 100 هرتز) مع ذلك بشكل ثابت. وغالبًا ما تتأخر أنظمة الاستشعار القديمة المعتمدة على CCD أو الاستشعار عبر القوس أو تتجاوز الموضع المطلوب، مما يؤدي إلى اختراق جذري غير متسق على جانب الجِسر وتحدب مفرط على جانب الجناح.
2. التذبذب ليس اختياريًا—إنه تعويض وظيفي. يفشل التذبذب بعرض ثابت (مثل إعداد مسبق قدره 4 مم) عندما يختلف التجميع عبر تمريرة لحام واحدة. التذبذب الذكي—حيث يتم ضبط السعة وزمن المكوث آنيًا بناءً على عرض الفجوة وهندسة الوصلة—ضروري تمامًا عند تجاوز 1.2 مم. عمليًا، يعني ذلك أن النظام يجب أن يربط مدخلات المستشعر بموضع الشعلة *وكذلك* تغذية التيار/الجهد الراجعة لتعديل سرعة تغذية السلك خلال أجزاء من الألف من الثانية. ومن دون هذه الاستجابة ذات الحلقة المغلقة، ستظهر حفر جانبية في مناطق التجميع المحكم ومسامية أو تناثر في الفجوات المفتوحة—حتى مع إعداد مثالي للمعلمات.
3. تفاوتات التثبيت تتراكم ضدك—لا لصالحك. يفترض كثير من المشغلين أن «الروبوت يصلح كل شيء». لكنه لا يفعل ذلك. إذا كانت تجهيزات محاذاة العارضة تسمح بانحراف جانبي قدره 0.8 مم *بالإضافة إلى* تقوس للجِسر قدره 0.6 مم *بالإضافة إلى* التواء للجناح قدره 0.7 مم، فأنت بالفعل عند عدم محاذاة فعلي قدره 2.1 مم قبل أن تبدأ الشعلة بالحركة. لا يوجد مستشعر يعوض عدم الاستقرار الميكانيكي الجسيم. تحقق من صلابة التجهيزات تحت الحمل—وليس فقط من التفاوت الساكن—وقِس التشوه الفعلي للعارضة *بعد التثبيت*، وليس قبله فقط. يعمل روبوت العوارض H بأفضل كفاءة عندما يصحح التفاوتات الدقيقة—لا عدم الاستقرار الكبير.
المجالات التي يظل فيها التدخل اليدوي أفضل (ومتى ينبغي قبوله)
ثمة اعتقاد شائع ومستمر بأن الأتمتة عالية المستوى تلغي جميع أعمال التحضير اليدوي. والحقيقة هي أنه عند خطأ تجميع ثابت يتجاوز نحو 1.8 مم، غالبًا ما يحقق التجليخ أو التثبيت الموضعي قبل اللحام عائدًا على الاستثمار أفضل من دفع التعويض الروبوتي إلى حدوده. لماذا؟ لأن كل مليمتر بعد 1.2 مم يزيد عدم استقرار القوس بشكل أسي—وليس خطيًا. وعند 2.2 مم، حتى الأنظمة التكيفية تُظهر زيادة تزيد على 15% في معدل إعادة العمل بسبب القصر المتقطع أو انحراف القوس، خاصة في الفولاذ منخفض السبائك الشائع في العوارض H المستخدمة في الإنشاءات.
هذا ليس فشلًا—إنه فيزياء. ويساعد إدراك هذا الحد على ترتيب الأولويات: استثمر في التقويم المسبق ومحاذاة الأجنحة (مثل محطات التسوية الهيدروليكية أو تفريز الحواف CNC) *قبل* الاعتماد على التعويض الروبوتي كحل مؤقت. خفّض أحد العملاء في فيتنام متوسط تفاوت التجميع من 1.9 مم إلى 0.7 مم بإضافة محطة مخصصة لتربيع الأجنحة قبل اللحام—مما خفّض إعادة العمل الروبوتية بنسبة 65% وزاد دورة التشغيل القابلة للاستخدام لكل خلية روبوتية.
قيود المواد وتصميم الوصلات التي لا يمكن التغلب عليها بالبرمجة
تفاوت التجميع ليس معزولًا—بل يتفاعل مباشرة مع خصائص المادة وتصميم الوصلة:
- الفولاذ الكربوني مقابل الفولاذ السبائكي: المكافئات الكربونية الأعلى (>0.45%) تقلل تفاوت الفجوة المسموح به قبل ارتفاع خطر التشقق البارد—حتى مع التسخين المسبق. الروبوت لن يغير علم المعادن.
- عدم تماثل سماكة الجناح: إذا كان أحد الأجنحة بسماكة 25 مم والآخر بسماكة 16 مم، فإن التشوه الحراري أثناء اللحام يسحب الجِسر نحو الجانب الأكثر سماكة. التعويض عن التجميع الأولي لا يمنع التقوس بعد اللحام—فقط التسلسل الصحيح (مثل لحام الأجنحة بالتناوب) يفعل ذلك.
- الاعتماد على تسلسل اللحام: تتحمل لحامات الزاوية أحادية التمرير فجوات أكبر من لحامات الأخدود متعددة التمريرات. ولكن إذا كانت مواصفتك تتطلب لحامات كاملة الاختراق على جسور سميكة، فقد يكون عدم التطابق بمقدار 1.2 مم قد تجاوز بالفعل حدود صلاحية PQR وفق القسم IX من ASME—بغض النظر عن قدرة الروبوت.
لا يعد أي من ذلك قصورًا في الروبوت. إنها قيود متأصلة في الامتثال للمعايير، وسلوك المواد، والفيزياء الحرارية. تجاهلها يحول روبوت لحام العوارض H القادر إلى عبء مكلف من ناحية الامتثال.
إطار قرار عملي لدورتك التالية
قبل الالتزام بمعدات جديدة—أو ضبط معلمات الوحدات القائمة—اطرح هذه الأسئلة الثلاثة:
- ما هو تفاوت التجميع عند الشريحة المئوية التسعين الذي *قسته* عبر 100 عارضة حديثة، وليس الحد الأقصى النظري؟ إذا كان باستمرار ≤1.0 مم، فركز على استقرار العملية (تدفق الغاز، وتآكل طرف التلامس، وبروز السلك). وإذا كان ≥1.6 مم، فلن تحل الروبوتات وحدها المشكلة؛ أعد تقييم مصادر المواد أو سير عمل التجميع المسبق.
- هل يستخدم عمال اللحام لديك مجموعة الأدوات التكيفية الكاملة للروبوت—أم يشغّلون فقط مسارات مبرمجة مسبقًا؟ لا تفعّل العديد من الورش أبدًا تعديل التذبذب في الوقت الحقيقي أو نوافذ الجهد ذاتية الضبط لأن التدريب يتأخر عن الأجهزة. القدرة ≠ الاستخدام.
- هل يكتشف بروتوكول الفحص لديك العيوب المرتبطة بعدم التطابق *قبل* الاختبارات غير الإتلافية النهائية؟ لا تكشف الفحوصات البصرية من مسافة 500 مم الحفر الجانبية في الفجوات العميقة. إذا كان ضمان الجودة لديك لا يزال يعتمد على PT/UT بعد اللحام دون مراقبة أثناء العملية، فأنت تتحقق من الفشل—ولا تمنعه.
ملاحظة أخيرة: بينما تتعامل روبوتات اللحام مع تحديات التجميع، تعتمد العمليات اللاحقة مثل درفلة القلاوظ على الاتساق البُعدي *بعد* اللحام. على سبيل المثال، تتطلب مسامير التثبيت أو البراغي على شكل T المستخدمة في وصلات العوارض H قلاوظًا خارجيًا دقيقًا—غالبًا ما يُدرْوَل على البارد باستخدام معدات مثل ماكينة درفلة القلاوظ Z28-500. تعمل عملية التشكيل البارد الشعاعي فيها على تحسين مقاومة الكلال وتشطيب السطح—ولكن فقط إذا بقيت صلادة المادة الأساسية دون HRC37 وتجاوزت الاستطالة 10%. وهذا سبب آخر لأهمية التحكم المبكر في التشوه الناجم عن اللحام: فهو يحمي سلامة العمليات اللاحقة عالية الدقة.
الخلاصة: روبوت لحام العوارض H ليس ممحاة للتفاوتات. إنه أداة دقيقة توسّع نطاق عملية الإنتاج لديك—ضمن الحدود الفيزيائية والمعدنية. احترم هذه الحدود، وتحقق منها ببيانات فعلية—لا بافتراضات—وستحصل على لحامات متسقة، لا مجرد حركة متسقة.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة