




Cómo un robot de soldadura para vigas H maneja tolerancias de ajuste desiguales entre alma y ala superiores a 1.2 mm
Cómo un robot de soldadura para vigas H maneja tolerancias de ajuste desiguales entre alma y ala superiores a 1.2 mm
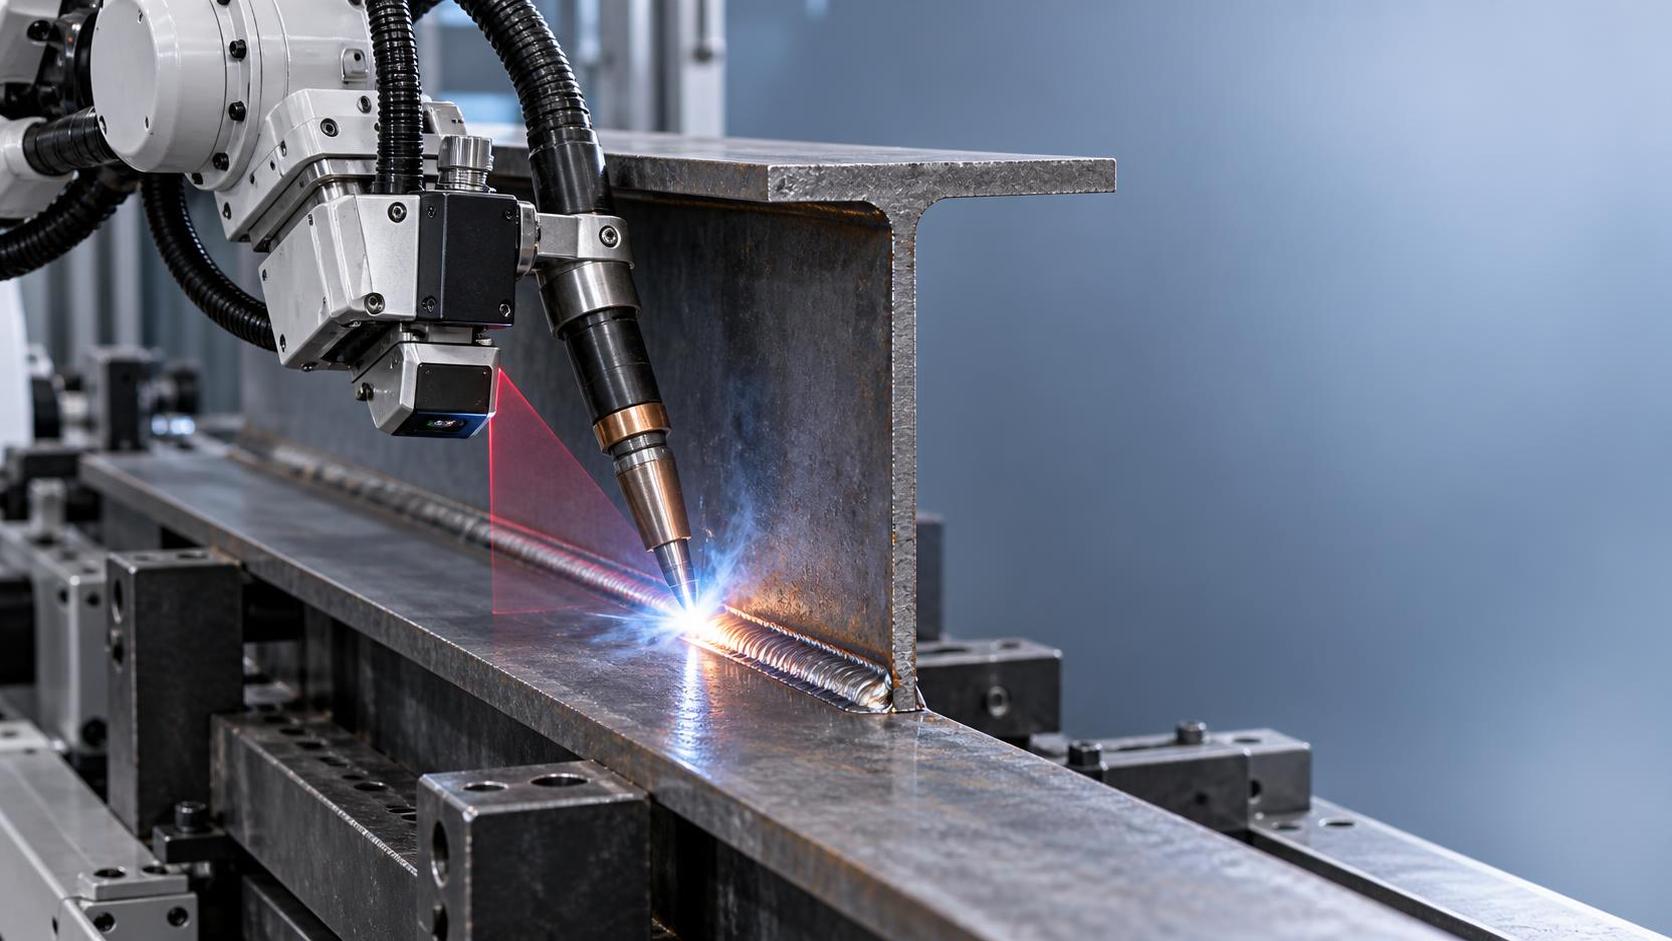
Cuando el ajuste entre alma y ala supera los 1,2 mm: lo que un robot de soldadura para vigas H puede y no puede compensar
Si opera una línea de producción de vigas H y se encuentra habitualmente con separaciones de ajuste entre alma y ala superiores a 1,2 mm, no se enfrenta a un caso excepcional poco frecuente, sino a una realidad operativa diaria para muchos fabricantes de estructuras que trabajan con acero suministrado por acerías o material de segunda mano. La cuestión no es si su robot de soldadura *puede* soldar en esas condiciones. Es si puede hacerlo sin sacrificar el control de penetración, la uniformidad del cordón o la integridad a largo plazo de la unión, y sin convertir cada viga en una posible pieza para retrabajo.
La respuesta corta es sí, pero solo si el sistema está diseñado para el seguimiento adaptativo de la junta, y no simplemente programado para una geometría ideal. Un robot de soldadura estándar para vigas H configurado para tolerancias nominales de ±0,5 mm se detendrá ante la primera discrepancia, forzará la antorcha a una desalineación (con riesgo de falta de fusión) o requerirá la intervención del operario a mitad del ciclo. Ahí es donde la capacidad en condiciones reales se diferencia de las promesas de las fichas técnicas.
Tres límites reales que debe comprobar, no dar por supuestos
1. La resolución del seguimiento del arco importa más que la repetibilidad del robot. Un robot con una repetibilidad de trayectoria de ±0,08 mm sirve de poco si su sensor de seguimiento de junta realiza muestreos a 20 Hz con una resolución lateral de ±0,3 mm. Con variaciones de ajuste de 1,2 a 2,0 mm, la antorcha debe detectar y reaccionar a cambios de escalón verticales *entre* el ala y el alma, no limitarse a seguir una trayectoria previamente enseñada. Los sistemas que utilizan triangulación láser con muestreo submilimétrico en el eje Z (por ejemplo, resolución vertical de 0,05 mm a 100 Hz) gestionan esto de forma consistente. Los sistemas más antiguos basados en CCD o detección a través del arco suelen retrasarse o sobrecorregir, lo que provoca una penetración de raíz inconsistente en el lado del alma y una convexidad excesiva en el lado del ala.
2. La oscilación no es opcional: es una compensación funcional. La oscilación de ancho fijo (por ejemplo, preajustada a 4 mm) falla cuando el ajuste varía a lo largo de una sola pasada de soldadura. La oscilación inteligente, en la que la amplitud y el tiempo de permanencia se ajustan en tiempo real según el ancho de la separación y la geometría de la unión, es imprescindible por encima de 1,2 mm. En la práctica, esto significa que el sistema debe correlacionar la entrada del sensor con la posición de la antorcha *y* la retroalimentación de corriente/voltaje para modular la velocidad de alimentación del alambre en milisegundos. Sin esa respuesta de circuito cerrado, verá socavado en las zonas de ajuste estrecho y porosidad o salpicaduras en las separaciones abiertas, incluso con una configuración de parámetros perfecta.
3. La tolerancia del utillaje juega en su contra, no a su favor. Muchos operarios asumen que «el robot lo corrige todo». No es así. Si su utillaje de alineación de vigas permite una deriva lateral de 0,8 mm *más* una curvatura del alma de 0,6 mm *más* una torsión del ala de 0,7 mm, ya tiene 2,1 mm de desalineación efectiva antes incluso de que la antorcha empiece a moverse. Ningún sensor compensa una inestabilidad mecánica significativa. Verifique la rigidez del utillaje bajo carga, no solo la tolerancia estática, y mida la deformación real de la viga *después de la sujeción*, no solo antes. Un robot para vigas H funciona mejor cuando corrige microvariaciones, no macroinestabilidad.
Dónde sigue ganando la intervención manual (y cuándo aceptarla)
Existe un mito persistente de que la automatización de alta gama elimina toda preparación manual. La realidad es que, por encima de un error de ajuste constante de aproximadamente 1,8 mm, el esmerilado o el punteado localizado previo a la soldadura suelen ofrecer un mejor ROI que llevar la compensación robótica a sus límites. ¿Por qué? Porque cada milímetro por encima de 1,2 mm aumenta la inestabilidad del arco de forma exponencial, no lineal. A 2,2 mm, incluso los sistemas adaptativos muestran un aumento >15% en la tasa de retrabajo debido a cortocircuitos intermitentes o soplado de arco, especialmente en los aceros de baja aleación comunes en las vigas H para construcción.
Esto no es un fallo: es física. Y reconocer ese límite ayuda a priorizar esfuerzos: invierta en enderezado previo y alineación de alas (por ejemplo, estaciones de nivelación hidráulica o fresado CNC de bordes) *antes de* confiar en la compensación robótica como solución temporal. Un cliente en Vietnam redujo la variación media de ajuste de 1,9 mm a 0,7 mm añadiendo una estación específica de escuadrado de alas previa a la soldadura, lo que redujo el retrabajo robótico en un 65% y aumentó el ciclo de trabajo útil por célula robótica.
Restricciones de material y diseño de unión que no puede resolver con programación
La tolerancia de ajuste no es un factor aislado: interactúa directamente con las propiedades del material y el diseño de la unión:
- Aceros al carbono frente a aceros aleados: Equivalentes de carbono más altos (>0,45%) reducen la tolerancia de separación admisible antes de que aumente el riesgo de fisuración en frío, incluso con precalentamiento. Un robot no cambiará la metalurgia.
- Asimetría en el espesor de las alas: Si un ala tiene 25 mm y la otra 16 mm, la distorsión térmica durante la soldadura arrastra el alma hacia el lado más grueso. Compensar el ajuste inicial no evita la curvatura posterior a la soldadura; solo una secuencia adecuada (por ejemplo, soldar las alas alternativamente) lo consigue.
- Dependencia de la secuencia de soldadura: Las soldaduras de filete de una sola pasada toleran separaciones mayores que las soldaduras a tope de múltiples pasadas. Pero si su especificación exige soldaduras de penetración completa en almas gruesas, una discrepancia de 1,2 mm puede ya superar los límites de validez del PQR de la Sección IX de ASME, independientemente de la capacidad del robot.
Ninguno de estos aspectos es una deficiencia del robot. Son restricciones inherentes al cumplimiento de normas, el comportamiento del material y la física térmica. Ignorarlas convierte un robot de soldadura capaz para vigas H en un costoso riesgo de cumplimiento.
Un marco práctico de decisión para su próximo ciclo
Antes de comprometerse con equipos nuevos o ajustar parámetros en unidades existentes, formule estas tres preguntas:
- ¿Cuál es su variación de ajuste del percentil 90 *medida* en 100 vigas recientes, y no el máximo teórico? Si es consistentemente ≤1,0 mm, céntrese en la estabilidad del proceso (flujo de gas, desgaste de la punta de contacto, longitud libre del alambre). Si es ≥1,6 mm, la robótica por sí sola no lo resolverá; reevalúe el abastecimiento de materiales o el flujo de trabajo de preensamblaje.
- ¿Sus soldadores utilizan todo el conjunto de herramientas adaptativas del robot o solo ejecutan trayectorias preprogramadas? Muchos talleres nunca activan la modulación de oscilación en tiempo real ni las ventanas de voltaje de ajuste automático porque la formación va por detrás del hardware. Capacidad ≠ utilización.
- ¿Su protocolo de inspección detecta defectos relacionados con discrepancias *antes* del END final? Las comprobaciones visuales a una distancia de 500 mm no detectan socavados en separaciones profundas. Si su control de calidad todavía depende de PT/UT posterior a la soldadura sin supervisión durante el proceso, está validando el fallo, no previniéndolo.
Una última observación: aunque los robots de soldadura gestionan los desafíos de ajuste, los procesos posteriores, como el laminado de roscas, dependen de la consistencia dimensional *después* de la soldadura. Por ejemplo, los pernos de anclaje o los tornillos en forma de T utilizados en conexiones de vigas H requieren roscas externas precisas, a menudo laminadas en frío en equipos como la máquina laminadora de roscas Z28-500. Su proceso de conformado radial en frío mejora la resistencia a la fatiga y el acabado superficial, pero solo si la dureza del material base se mantiene por debajo de HRC37 y el alargamiento supera el 10%. Esa es otra razón por la que controlar tempranamente la distorsión inducida por la soldadura es importante: protege la integridad de las operaciones posteriores de alta precisión.
En resumen: un robot de soldadura para vigas H no elimina las tolerancias. Es una herramienta de precisión que amplía la ventana de su proceso dentro de los límites físicos y metalúrgicos. Respete esos límites, verifíquelos con datos reales y no con suposiciones, y obtendrá soldaduras consistentes, no solo movimientos consistentes.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje