




Как сварочный робот для двутавровых балок справляется с несоответствием допусков при сборке стенки и полки более 1.2mm
Как сварочный робот для двутавровых балок справляется с несоответствием допусков при сборке стенки и полки более 1.2mm
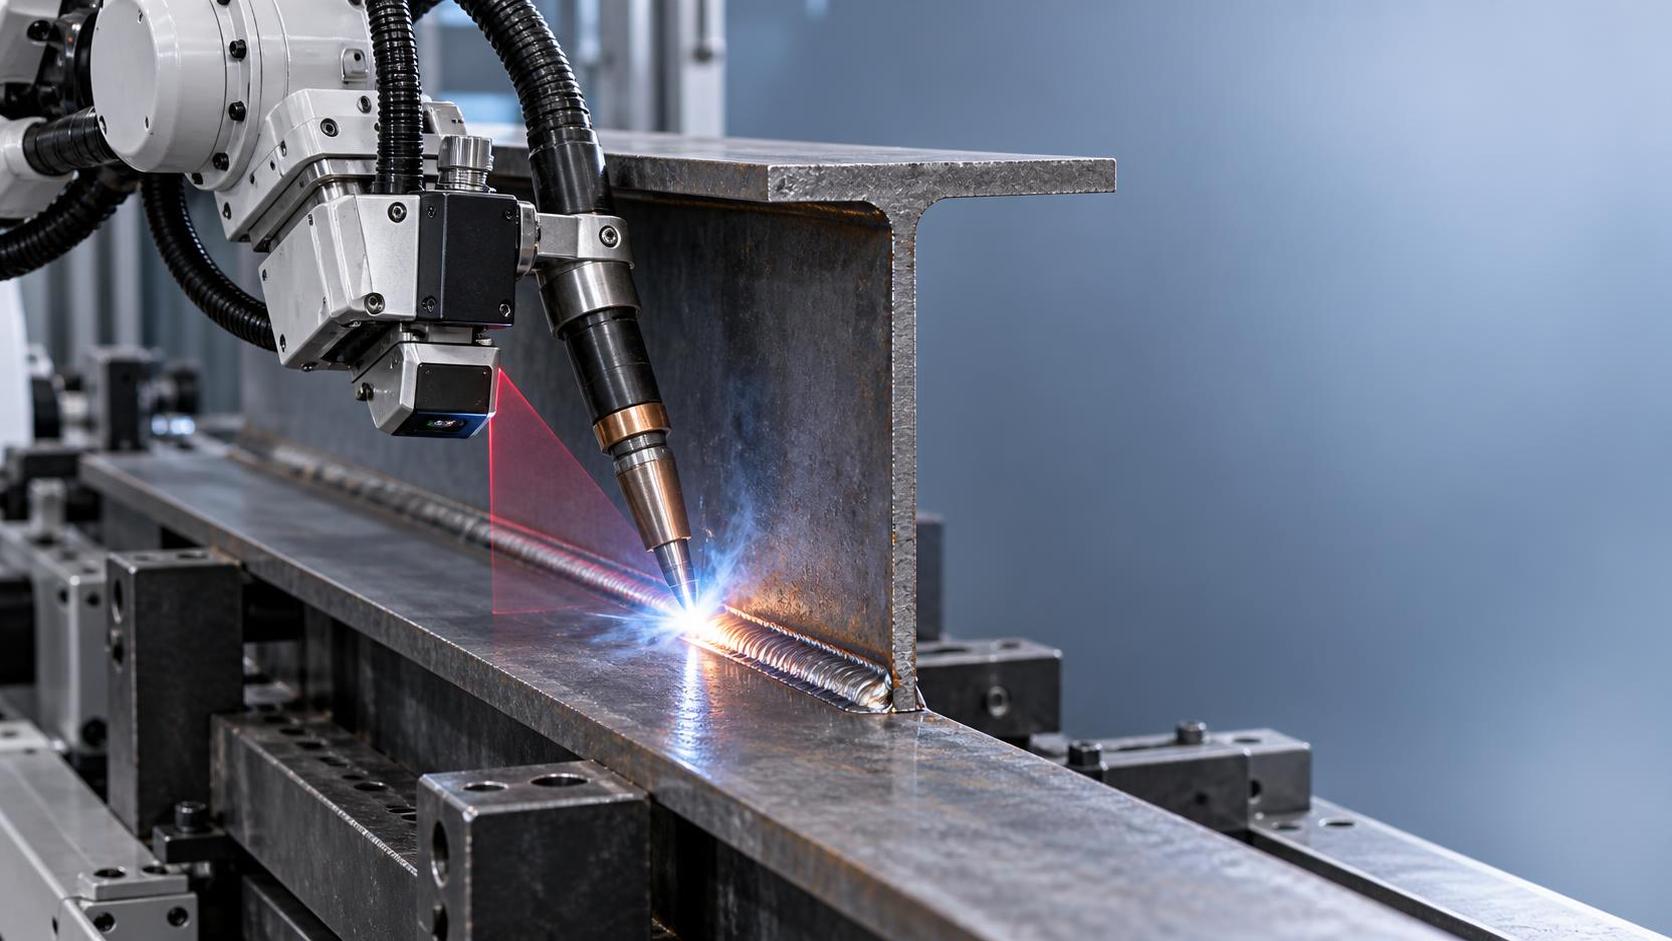
Когда зазор между стенкой и полкой превышает 1,2 мм: что робот для сварки H-образных балок может и не может компенсировать
Если вы эксплуатируете линию производства H-образных балок и регулярно сталкиваетесь с зазорами между стенкой и полкой более 1,2 мм, это не редкий исключительный случай — это повседневная эксплуатационная реальность для многих производителей металлоконструкций, работающих со сталью с металлургических заводов или бывшим в употреблении материалом. Вопрос не в том, может ли ваш сварочный робот выполнять сварку в таких условиях. Вопрос в том, может ли он делать это без ущерба для контроля проплавления, равномерности сварного валика и долговременной целостности соединения — и без превращения каждой балки в кандидата на доработку.
Краткий ответ: да, но только если система спроектирована для адаптивного отслеживания шва, а не просто запрограммирована под идеальную геометрию. Стандартный робот для сварки H-образных балок, настроенный на номинальные допуски ±0,5 мм, либо остановится при первом несоответствии, либо принудительно сместит горелку относительно шва, создавая риск непровара, либо потребует вмешательства оператора в середине цикла. Именно здесь реальные возможности расходятся с обещаниями в технических спецификациях.
Три реальных ограничения, которые необходимо проверять, а не предполагать
1. Разрешение отслеживания дуги важнее повторяемости робота. Повторяемость траектории робота ±0,08 мм мало значит, если его датчик отслеживания шва работает с частотой 20 Гц и имеет боковое разрешение ±0,3 мм. При изменении зазора в пределах 1,2–2,0 мм горелка должна обнаруживать и компенсировать вертикальные перепады между полкой и стенкой, а не просто следовать предварительно заданной траектории. Системы с лазерной триангуляцией и субмиллиметровым дискретизированием по оси Z, например с вертикальным разрешением 0,05 мм при 100 Гц, стабильно справляются с этой задачей. Устаревшие системы на основе CCD-камер или сквозного дугового контроля часто запаздывают либо дают перерегулирование, что приводит к нестабильному проплавлению корня со стороны стенки и чрезмерной выпуклости со стороны полки.
2. Колебательные движения не являются опцией — это функциональная компенсация. Колебания с фиксированной шириной, например с предустановленным значением 4 мм, неэффективны, когда зазор изменяется в ходе одного прохода сварки. Интеллектуальные колебания, при которых амплитуда и время задержки корректируются в реальном времени в зависимости от ширины зазора и геометрии соединения, обязательны при зазорах свыше 1,2 мм. На практике это означает, что система должна сопоставлять данные датчика с положением горелки и обратной связью по току/напряжению, чтобы регулировать скорость подачи проволоки за миллисекунды. Без такой замкнутой обратной связи вы столкнётесь с подрезами в зонах плотного прилегания и пористостью или разбрызгиванием в открытых зазорах — даже при идеальной настройке параметров.
3. Допуски оснастки работают против вас, а не на вас. Многие операторы считают, что «робот исправляет всё». Это не так. Если ваше приспособление для выравнивания балки допускает боковое смещение 0,8 мм плюс прогиб стенки 0,6 мм плюс скручивание полки 0,7 мм, то ещё до начала движения горелки эффективное смещение уже составляет 2,1 мм. Ни один датчик не компенсирует значительную механическую нестабильность. Проверяйте жёсткость оснастки под нагрузкой, а не только статические допуски, и измеряйте фактическую деформацию балки после зажима, а не только до него. Робот для сварки H-образных балок лучше всего работает, когда он корректирует микровариации, а не макронестабильность.
Где ручное вмешательство всё ещё эффективнее и когда его следует принять
Существует устойчивый миф о том, что высококлассная автоматизация устраняет всю ручную подготовку. В действительности при стабильной ошибке сопряжения свыше ~1,8 мм шлифовка или локальная прихватка перед сваркой часто обеспечивают лучшую окупаемость инвестиций, чем попытки довести роботизированную компенсацию до предела. Почему? Потому что каждый миллиметр сверх 1,2 мм экспоненциально, а не линейно, увеличивает нестабильность дуги. При 2,2 мм даже адаптивные системы демонстрируют увеличение уровня доработок более чем на 15% из-за периодических коротких замыканий или магнитного дутья дуги, особенно при работе с низколегированными сталями, типичными для строительных H-образных балок.
Это не неисправность, а физика. Осознание этой границы помогает правильно расставить приоритеты: инвестируйте в предварительное выпрямление и выравнивание полок, например в гидравлические станции выравнивания или станки CNC для фрезерования кромок, прежде чем использовать роботизированную компенсацию как временное решение. Один клиент во Вьетнаме снизил среднее отклонение сопряжения с 1,9 мм до 0,7 мм, добавив специализированную станцию выравнивания полок перед сваркой, — это сократило объём доработок с применением робота на 65% и увеличило полезный рабочий цикл каждой роботизированной ячейки.
Ограничения материалов и конструкции соединений, которые нельзя устранить программированием
Допуск сопряжения не является изолированным параметром — он напрямую взаимодействует со свойствами материала и конструкцией соединения:
- Углеродистые и легированные стали: Более высокий углеродный эквивалент (>0,45%) снижает допустимый зазор до возникновения риска холодных трещин даже при предварительном подогреве. Робот не изменит металлургию.
- Асимметрия толщины полок: Если толщина одной полки составляет 25 мм, а другой — 16 мм, термическая деформация при сварке смещает стенку в сторону более толстой полки. Компенсация исходного сопряжения не предотвращает прогиб после сварки — это обеспечивает только правильная последовательность, например попеременная сварка полок.
- Зависимость от последовательности сварки: Однопроходные угловые швы допускают большие зазоры, чем многопроходные швы с разделкой кромок. Однако если ваша спецификация требует швов с полным проплавлением на толстых стенках, несоответствие в 1,2 мм уже может превышать пределы применимости PQR по ASME Section IX — независимо от возможностей робота.
Ни одно из этих ограничений не является недостатком робота. Это ограничения, заложенные в требования нормативов, поведение материалов и термическую физику. Их игнорирование превращает способного робота для сварки H-образных балок в дорогостоящий риск несоответствия требованиям.
Практическая схема принятия решений для следующего цикла
Прежде чем приобретать новое оборудование или корректировать параметры существующих установок, задайте три вопроса:
- Каково ваше измеренное отклонение сопряжения на уровне 90-го процентиля по 100 последним балкам, а не теоретический максимум? Если оно стабильно составляет ≤1,0 мм, сосредоточьтесь на стабильности процесса: расходе газа, износе контактного наконечника, вылете проволоки. Если оно составляет ≥1,6 мм, одной роботизации будет недостаточно; пересмотрите источники поставки материала или процесс предварительной сборки.
- Используют ли ваши сварщики весь набор адаптивных функций робота или просто запускают предварительно запрограммированные траектории? Многие предприятия никогда не включают модуляцию колебаний в реальном времени или автоматически регулируемые диапазоны напряжения, поскольку обучение отстаёт от возможностей оборудования. Возможность ≠ использование.
- Выявляет ли ваш протокол контроля дефекты, связанные с несоответствием сопряжения, до окончательного неразрушающего контроля? Визуальный контроль с расстояния 500 мм не позволяет обнаружить подрезы в глубоких зазорах. Если ваш контроль качества по-прежнему основывается на PT/UT после сварки без мониторинга в процессе, вы подтверждаете дефект, а не предотвращаете его.
И последнее замечание: хотя сварочные роботы справляются с проблемами сопряжения, последующие процессы, такие как накатка резьбы, зависят от стабильности размеров после сварки. Например, анкерные болты или Т-образные винты, используемые в соединениях H-образных балок, требуют точной наружной резьбы, которую часто накатывают холодным способом на таком оборудовании, как резьбонакатный станок Z28-500. Его радиальный процесс холодного формования повышает усталостную прочность и качество поверхности, но только если твёрдость основного материала остаётся ниже HRC37, а относительное удлинение превышает 10%. Это ещё одна причина, по которой важно своевременно контролировать сварочные деформации: это защищает качество последующих высокоточных операций.
Итог: робот для сварки H-образных балок не устраняет допуски. Это высокоточный инструмент, расширяющий технологическое окно в пределах физических и металлургических ограничений. Учитывайте эти границы, подтверждайте их фактическими данными, а не предположениями, и вы получите стабильные сварные швы, а не просто стабильное движение.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение