




متى يتطلب روبوت اللحام للحام الدرزات الطويلة تتبع الدرز بالليزر بدلاً من التوجيه القائم على الرؤية؟
متى يتطلب روبوت اللحام للحام الدرزات الطويلة تتبع الدرز بالليزر بدلاً من التوجيه القائم على الرؤية؟
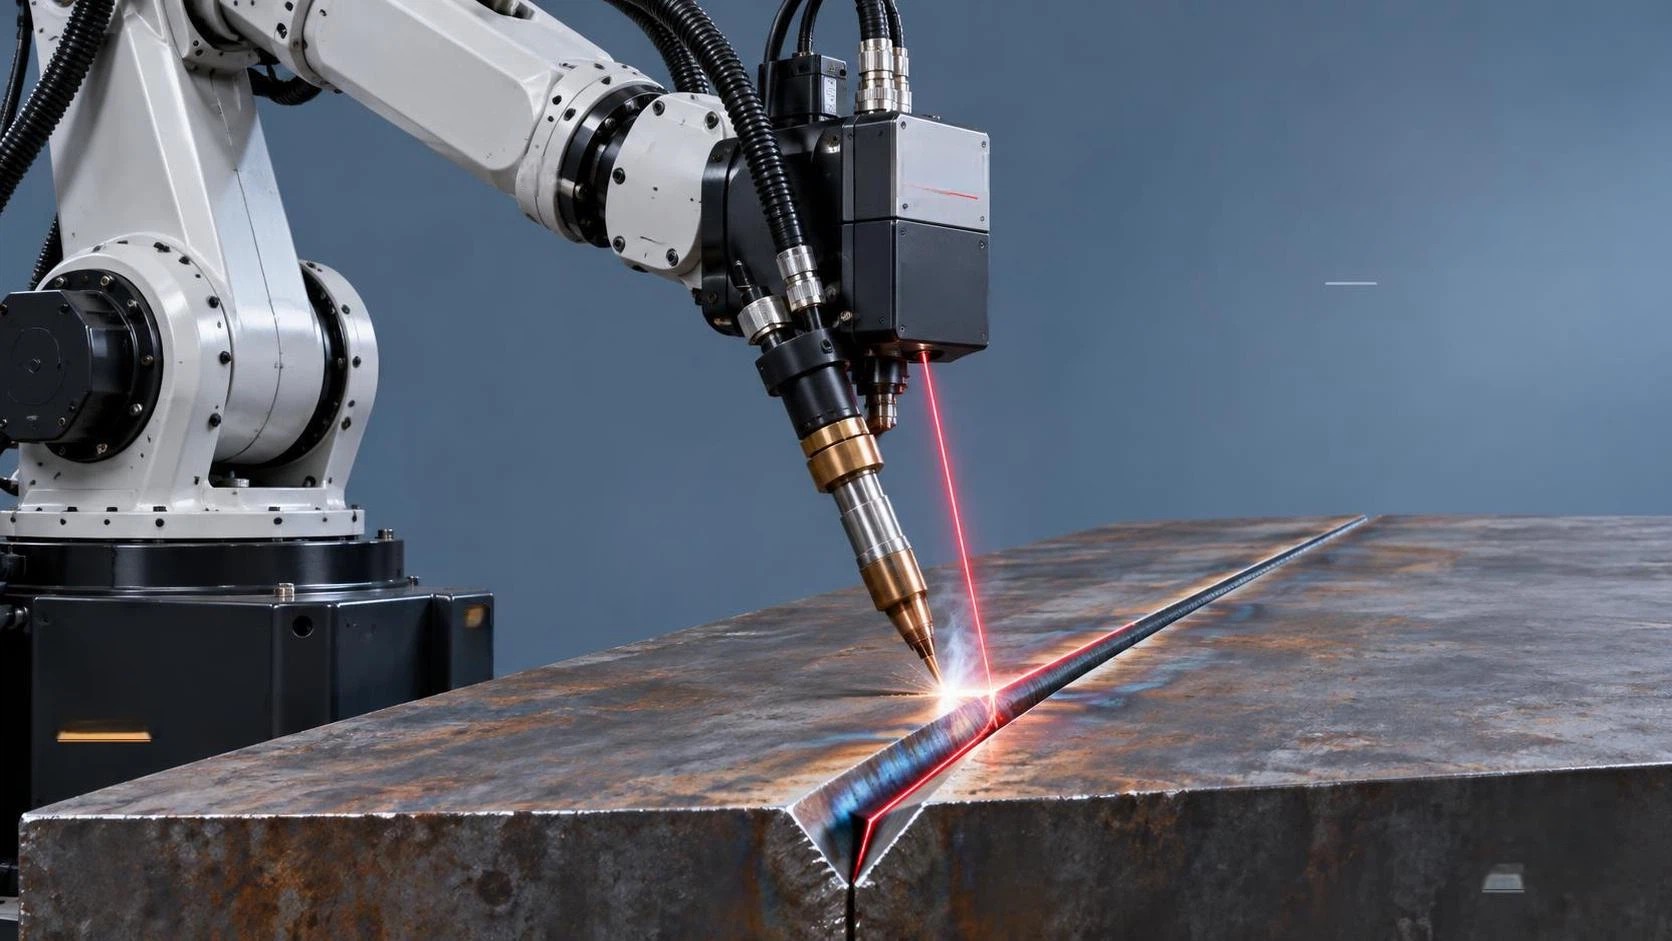
متى يحتاج روبوت اللحام للدرزات الطويلة فعليًا إلى تتبع الدرز بالليزر بدلًا من التوجيه القائم على الرؤية؟
بالنسبة للمقيّمين الفنيين الذين يحددون مواصفات الأنظمة الروبوتية للحام الدرزات الطويلة—لا سيما في تصنيع الفولاذ الإنشائي، وأوعية الضغط، وبناء السفن، أو المعدات الثقيلة—فإن الاختيار بين تتبع الدرز بالليزر والتوجيه القائم على الرؤية لا يتعلق بـ«أيهما أحدث» أو «أيهما يملك عدد بكسلات أكبر». بل يتعلق بما إذا كان النظام قادرًا على الحفاظ على جودة اللحام ضمن نطاق تفاوت الوصلة لديك، وفي ظروف الإنتاج الخاصة بك، من دون إدخال أعباء تكامل خفية أو عدم استقرار أثناء التشغيل.
يتفوق تتبع الدرز بالليزر عند تلاقي ثلاثة شروط: (1) أن يتجاوز تغير هندسة الوصلة ±0.3 مم في فجوة الجذر أو عدم التطابق؛ (2) أن تؤثر الإضاءة المحيطة أو انعكاسية السطح في اكتشاف التباين بشكل ثابت؛ و(3) أن يبقى زمن استجابة التصحيح الفوري أقل من 15 مللي ثانية لتجنب انحراف القوس أو المسامية في التمريرات عالية السرعة. يمكن أن يكون التوجيه القائم على الرؤية كافيًا—ولكن فقط إذا كانت الشروط الثلاثة جميعها مضبوطة بإحكام. ويؤدي سوء تقدير هذا الحد الفاصل ليس إلى إعادة عمل بسيطة، بل إلى رفض منهجي للحامات في عمليات تدقيق ضمان الجودة أو إلى تجليخ مكلف بعد اللحام يقوض العائد على الاستثمار.
تفاوت الوصلة هو العامل الحاسم—not نوع المادة أو طول الدرز
يفترض كثيرون أن «الدرز الطويل» يعني تلقائيًا تتبعًا بالليزر. وهذا مضلل. يمكن لدرز بطول 12 مترًا في أجنحة عوارض H المشغلة بدقة، ذات تفاوتات تجميع تبلغ ±0.15 مم، أن يعمل بصورة موثوقة باستخدام رؤية مجسمة معايرة—حتى عند 800 مم/دقيقة. لكن ماذا عن درز بطول 1.2 متر في بكرات أنابيب مدرفلة ذات سماكة قشور درفلة متغيرة، وزوايا شطف غير متسقة، وتشوه حراري أثناء اللحام متعدد التمريرات؟ غالبًا ما يفشل نظام الرؤية نفسه في منتصف التمريرة، مما يستدعي تدخلًا يدويًا أو يؤدي إلى خردة.
المقياس الحاسم ليس طول الدرز، بل قابلية تكرار الوصلة الموضعية. يقيس التثليث بالليزر هندسة الأخدود الفعلية نقطةً بنقطة، بصورة مستقلة عن تشطيب السطح أو التباين. وتعتمد الرؤية على خوارزميات اكتشاف الحواف المدربة على مقاطع مثالية. وعندما تتسبب قشور الدرفلة أو الصدأ أو غاز حماية الشعلة غير المتسق في وهج أو تظليل موضعي، تسيء أنظمة الرؤية قراءة عرض الأخدود بمقدار 0.4–0.7 مم—وهو هامش يتجاوز تفاوت GMAW المعتاد للحامات كاملة الاختراق. في المقابل، تعطي حساسات الليزر بيانات مستقرة للمحور Z حتى على الفولاذ الكربوني المؤكسد أو سبائك الألومنيوم ذات الانعكاسية العالية.
الظروف المحيطة أهم مما تختبره في المختبر
نادراً ما تكون إضاءة المصنع موحدة. إذ تُحدث بنوك مصابيح LED العلوية انعكاسات مرآتية على الأسطح المعدنية الساخنة. كما يؤدي التجليخ أو القطع بالبلازما القريب إلى جسيمات محمولة في الهواء تشتت مسارات ضوء الكاميرا. وحتى تراكم الغبار على أغطية العدسات يضعف دقة الرؤية أسرع من نوافذ حساسات الليزر—لأن الرؤية تتطلب تجزئة صور عالية التباين، في حين يعتمد التثليث بالليزر فقط على موضع البقعة المنعكسة.
لقد رأينا روبوتات موجهة بالرؤية تعمل بلا عيوب في خلايا نماذج أولية مضبوطة المناخ—ثم تفشل مرارًا في أرضية المصنع حيث تتأرجح الأضواء المثبتة على الرافعات فوق قطع العمل، أو حيث تبرد تيارات HVAC أحواض اللحام بشكل غير متساوٍ، مما يغير انبعاثية السطح. يتعافى التتبع بالليزر، رغم حساسيته للدخان الكثيف أو تراكم الرذاذ على نافذة الحساس، فورًا بعد نفخة هواء قصيرة. وتظل نسبة الإشارة إلى الضوضاء فيه قوية تحت الإضاءة المتغيرة لأنه يعمل ضمن طول موجي ضيق خاص به—not في منافسة مع الضوء المحيط.
سرعة التصحيح الفوري تميز بين النظام الوظيفي والمتوافق
لا تحدد معايير اللحام مثل ISO 15614-1 أو القسم IX من ASME طريقة التتبع—لكنها تتطلب اندماجًا متسقًا، وعدم وجود حفر جانبي، وامتثالًا للأبعاد على امتداد الدرز بأكمله. وهذا يتطلب استجابة حلقة مغلقة تقل عن 20 مللي ثانية. تحقق أنظمة الرؤية المزودة بمعالجة GPU مدمجة الآن زمن كمون يبلغ نحو 25 مللي ثانية من البداية إلى النهاية (التقاط الصورة → المعالجة → تحديث المسار). أما أنظمة تتبع الليزر—وخاصة تلك التي تستخدم التثليث المسرّع بواسطة FPGA—فتوفر بصورة منتظمة 8–12 مللي ثانية.
يصبح هذا الفرق حاسمًا في اللحامات متعددة التمريرات ذات المقاطع السميكة، حيث يحدد التحكم في درجة الحرارة بين التمريرات وموضع خرزة اللحام الخصائص الميكانيكية. يعني التأخير بمقدار 10 مللي ثانية أن الروبوت يصحح انحرافًا في الوصلة حدث قبل 2.5 مم—مما قد يسبب تراكبًا أو نقص اندماج عند طرف اللحام. عمليًا، يظهر ذلك في صورة ارتفاع معدلات الرفض في اختبارات الفحص غير الإتلافي NDT بالأشعة، لا كعيوب مرئية على السطح.
تعقيد التكامل لا يتعلق بالأسلاك فقط—بل بنطاق التحقق
يضيف التتبع بالليزر أجهزةً إضافية (رأس الحساس، وحامل التثبيت، وتطهير الهواء)، لكنه يبسط تكامل البرمجيات: إذ تقبل معظم وحدات تحكم الروبوتات من الشركات المصنّعة الأصلية إزاحات الموضع التناظرية أو EtherCAT مباشرة. غالبًا ما يتطلب التوجيه بالرؤية حواسيب صناعية منفصلة، وإجراءات معايرة مخصصة لكل تجهيز، وإعادة معايرة مستمرة عند تحرك أدوات التثبيت—even بشكل مجهري. وهذه إعادة المعايرة ليست مهمة إعداد لمرة واحدة؛ بل هي نقطة تحقق متكررة لضمان الجودة تطيل زمن التبديل وتزيد احتمال الخطأ البشري.
في حين تتكامل أنظمة الليزر بسلاسة مع منطق PLC وسلاسل السلامة الحالية، غالبًا ما تكون حلول الرؤية خارج حلقة التحكم الحركي للروبوت—معتمدة على مخططات حركة خارجية تسبب تذبذبًا أو انجرافًا زمنيًا. وهذا ليس أمرًا نظريًا: تُظهر عمليات النشر الميدانية أن الأنظمة الموجهة بالرؤية تتطلب إشرافًا أكبر من المشغلين بنسبة 15–20% لكل وردية للتحقق من استقرار التتبع، خصوصًا بعد دورات الصيانة أو تغيرات الرطوبة الموسمية.
متى تظل الرؤية منطقية—and أين تظهر الأساليب الهجينة
يبقى التوجيه بالرؤية مناسبًا للتطبيقات التي يُهندس فيها اتساق الوصلة—ولا يُفترض افتراضًا. تشمل الأمثلة المكونات المشغلة بدقة لهياكل عربات السكك الحديدية السفلية أو مقاطع أبراج الرياح ذات الحواف المقطوعة باستخدام CNC والرقصات المجمعة مسبقًا. وهنا تضيف قدرة الرؤية على اكتشاف وجود القطعة، والتحقق من الاتجاه، والإبلاغ عن سوء المحاذاة الكبير قبل بدء القوس قيمة تتجاوز تتبع الدرز وحده.
تكتسب حالات الاستخدام الهجينة زخمًا أيضًا—not باعتبارها مصطلحات تسويقية رنانة، بل كحلول وسط عملية. يستخدم أحد العملاء الذي يلحم أعمدة نقل كبيرة القطر الرؤية للبحث الأولي عن الدرز والمحاذاة التقريبية، ثم ينتقل إلى التتبع بالليزر لتنفيذ التمريرة النهائية. وينشر مُصنّع آخر لمحطات الطاقة الفرعية المعيارية الرؤية للعثور على الدرز في التجميعات المطلية (حيث يكون انعكاس الليزر غير موثوق)، ثم ينتقل إلى الليزر بمجرد أن تنظف الشعلة السطح.
هذه ليست حلول «الأفضل من العالمين»—بل استراتيجيات لتخفيف المخاطر. وهي تقر بأن أي تقنية استشعار واحدة لا تزيل جميع أوجه عدم اليقين. يكمن الانضباط الهندسي في مواءمة طريقة الاستشعار مع المصدر المسيطر للتغير في عمليتك أنت—وليس في كتيب المورد.
أحد الآثار العملية للعمليات السابقة
إذا كان تطبيق لحام الدرزات الطويلة لديك يتضمن أجزاءً تدخل في عمليات تشكيل على البارد لاحقة—مثل المثبتات الملولبة للوصلات الإنشائية—فإن اتساق الوصلة يكتسب أهمية إضافية. تنتج ماكينة درفلة القلاوظ Z28-250 قلاوظًا من الدرجة 2 وفق GB197 بتشطيب سطحي Ry 0.1–0.8 μm، ولكن فقط إذا كانت القضبان الداخلة ذات قطر واستقامة دقيقين. وبالمثل، تعتمد جودة اللحام الروبوتي بدرجة أقل على مواصفات جهاز التتبع وبدرجة أكبر على مدى إحكام عمليات القطع والثني والتجميع السابقة في التحكم بالأبعاد. لن يعوض الاستثمار في التتبع بالليزر زوايا الشطف غير المتسقة الناتجة عن شعلة بلازما مهترئة—أو التشوه الحراري الناجم عن التثبيت غير المتوازن.
لذا، قبل اختيار تقنية التتبع، راجع عملية تحضير الوصلة أولًا. قِس التوزيعات الفعلية للفجوة وعدم التطابق عبر 50 درزًا ممثلًا—not عينات أفضل الحالات فقط. إذا تجاوزت نسبة >30% مقدار ±0.3 مم، فإن التتبع بالليزر ليس اختياريًا—بل هو المتطلب الأساسي لمردود التمريرة الأولى. وإذا بقي التغير ضمن ±0.15 مم، فاستثمر في التحقق من نظام الرؤية—not في ترقيات الأجهزة.
لا توجد إجابة عالمية. لكن يوجد معيار قرار موثوق: حدد أسوأ حالة للوصلة لديك، وحاكِ تأثيرها في هندسة اللحام عند سرعة الحركة ومدخل الحرارة لديك، واختبر طريقة التتبع في تلك الحالة—not في ظروف المختبر المثالية. عندها ينتقل التقييم الفني من مرحلة تحديد المواصفات إلى مرحلة الضمان.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة