




¿Cuándo requiere el robot de soldadura para soldadura de costura larga el seguimiento de costura por láser frente a la guía basada en visión?
¿Cuándo requiere el robot de soldadura para soldadura de costura larga el seguimiento de costura por láser frente a la guía basada en visión?
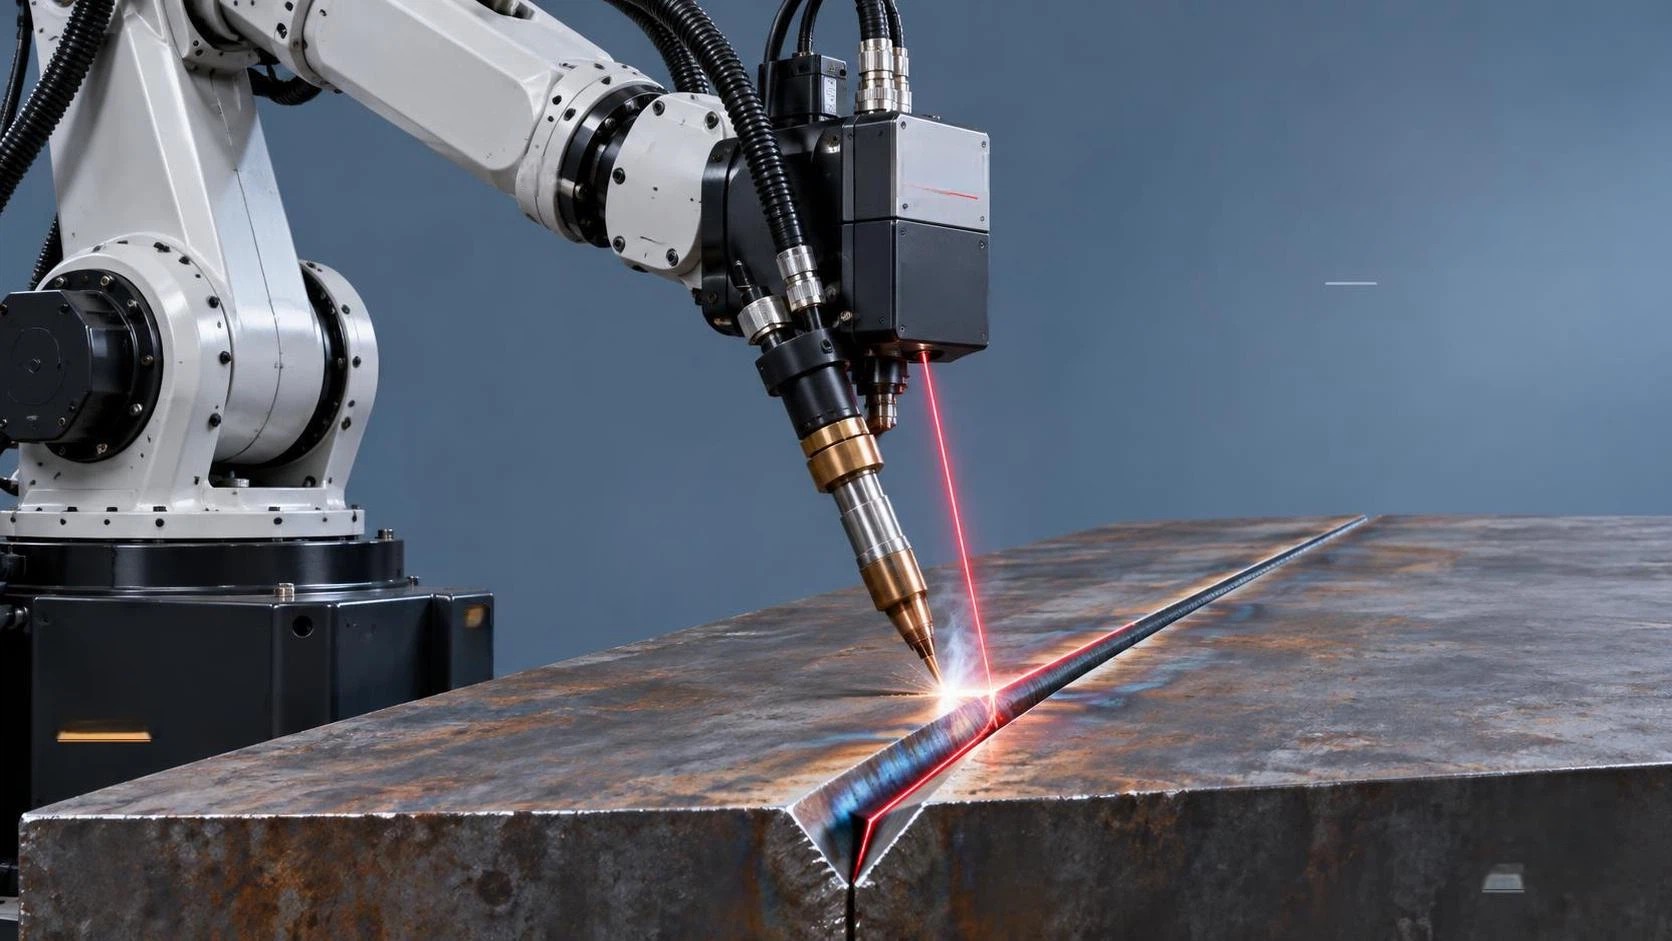
¿Cuándo necesita realmente un robot de soldadura para soldadura de cordones largos seguimiento láser de juntas en lugar de guiado basado en visión?
Para los evaluadores técnicos que especifican sistemas robóticos para la soldadura de cordones largos, especialmente en la fabricación de acero estructural, recipientes a presión, construcción naval o equipos pesados, la elección entre el seguimiento láser de juntas y el guiado basado en visión no se trata de «cuál es más nuevo» o «cuál tiene más píxeles». Se trata de si el sistema puede mantener la calidad de la soldadura *dentro de su rango de tolerancias de junta*, bajo *sus condiciones de producción*, sin introducir sobrecargas ocultas de integración ni inestabilidad durante la operación.
El seguimiento láser de juntas es la mejor opción cuando convergen tres condiciones: (1) la geometría de la junta varía más de ±0,3 mm en abertura de raíz o desalineación; (2) la iluminación ambiental o la reflectividad de la superficie dificultan una detección de contraste uniforme; y (3) la latencia de corrección en tiempo real debe mantenerse por debajo de 15 ms para evitar la desviación del arco o la porosidad en pasadas de alta velocidad. El guiado basado en visión puede ser suficiente, pero solo si las tres condiciones están estrictamente controladas. Evaluar incorrectamente este umbral no conduce a pequeñas operaciones de retrabajo, sino al rechazo sistemático de soldaduras en auditorías de control de calidad o a un costoso esmerilado posterior a la soldadura que perjudica el ROI.
La tolerancia de la junta es el factor decisivo, no el material ni la longitud del cordón
Muchos asumen que un «cordón largo» implica automáticamente seguimiento láser. Esto es engañoso. Un cordón de 12 metros en alas de vigas H mecanizadas con precisión y tolerancias de ajuste de ±0,15 mm funciona de forma fiable con visión estereoscópica calibrada, incluso a 800 mm/min. Pero ¿un cordón de 1,2 metros en tramos de tubería laminada con espesor variable de cascarilla de laminación, ángulos de bisel inconsistentes y distorsión térmica durante la soldadura multipasada? Ese mismo sistema de visión suele fallar a mitad de la pasada, lo que activa la intervención manual o el desecho de la pieza.
La métrica crítica no es la longitud del cordón, sino la repetibilidad local de la junta. La triangulación láser mide la geometría real de la ranura punto por punto, independientemente del acabado superficial o del contraste. La visión se basa en algoritmos de detección de bordes entrenados con perfiles idealizados. Cuando la cascarilla de laminación, el óxido o un gas de protección de antorcha inconsistente generan reflejos o sombras localizados, los sistemas de visión interpretan erróneamente el ancho de la ranura en 0,4–0,7 mm, un margen que supera la tolerancia típica de GMAW para soldaduras de penetración completa. Por el contrario, los sensores láser proporcionan datos estables del eje Z incluso en acero al carbono oxidado o aleaciones de aluminio de alta reflectividad.
Las condiciones ambientales importan más de lo que se prueba en el laboratorio
La iluminación de fábrica rara vez es uniforme. Las filas de luminarias LED superiores crean reflejos especulares sobre superficies metálicas calientes. El esmerilado o el corte por plasma cercanos introducen partículas en suspensión que dispersan las trayectorias de luz de las cámaras. Incluso la acumulación de polvo en las cubiertas de las lentes degrada la precisión de la visión más rápidamente que en las ventanas de los sensores láser, porque la visión requiere segmentación de imágenes de alto contraste, mientras que la triangulación láser depende únicamente de la posición del punto reflejado.
Hemos visto robots guiados por visión funcionar impecablemente en celdas de prototipos con climatización controlada y luego fallar repetidamente en el taller, donde las luces montadas en grúas se desplazan sobre las piezas de trabajo o donde las corrientes de aire del HVAC enfrían los baños de fusión de forma desigual, alterando la emisividad de la superficie. El seguimiento láser, aunque es sensible al humo denso o a la acumulación de salpicaduras en la ventana del sensor, se recupera instantáneamente después de una breve descarga de aire. Su relación señal-ruido se mantiene sólida bajo iluminación variable porque opera en su propia longitud de onda de banda estrecha, sin competir con la luz ambiental.
La velocidad de corrección en tiempo real separa lo funcional de lo meramente conforme
Las normas de soldadura como ISO 15614-1 o ASME Section IX no especifican el método de seguimiento, pero sí exigen fusión uniforme, ausencia de socavado y conformidad dimensional en todo el cordón. Esto exige una respuesta de lazo cerrado inferior a 20 ms. Los sistemas de visión con procesamiento GPU integrado alcanzan actualmente una latencia integral de ~25 ms (captura de imagen → procesamiento → actualización de trayectoria). Los sistemas de seguimiento láser, especialmente los que utilizan triangulación acelerada por FPGA, proporcionan habitualmente entre 8 y 12 ms.
Esta diferencia se vuelve crítica en soldaduras multipasada de secciones gruesas, donde el control de la temperatura entre pasadas y la colocación del cordón determinan las propiedades mecánicas. Un retraso de 10 ms significa que el robot corrige una desviación de junta que ocurrió 2,5 mm antes, lo que puede causar solapamiento o falta de fusión en el borde. En la práctica, esto se manifiesta como mayores tasas de rechazo en END mediante ensayos radiográficos, no como defectos visibles en la superficie.
La complejidad de integración no se limita al cableado: se trata del alcance de la validación
El seguimiento láser añade hardware (cabezal sensor, soporte de montaje, purga de aire), pero simplifica la integración de software: la mayoría de los controladores de robots OEM aceptan directamente compensaciones de posición analógicas o EtherCAT. El guiado por visión suele requerir ordenadores industriales independientes, rutinas de calibración personalizadas para cada utillaje y recalibración continua cuando el utillaje se desplaza, incluso de forma microscópica. Esa recalibración no es una tarea de configuración única; es un punto de control de calidad recurrente que prolonga el tiempo de cambio e introduce errores humanos.
Mientras que los sistemas láser se integran limpiamente en la lógica PLC y las cadenas de seguridad existentes, las soluciones de visión con frecuencia se sitúan fuera del bucle de control de movimiento del robot, dependiendo de planificadores de movimiento externos que introducen fluctuaciones o deriva de temporización. Esto no es teórico: las implementaciones en campo muestran que los sistemas guiados por visión requieren entre un 15–20% más de supervisión del operario por turno para verificar la estabilidad del seguimiento, especialmente después de ciclos de mantenimiento o cambios estacionales de humedad.
Cuándo sigue teniendo sentido la visión y dónde surgen los enfoques híbridos
El guiado por visión sigue siendo viable para aplicaciones en las que la consistencia de la junta está diseñada, no asumida. Los ejemplos incluyen componentes mecanizados con precisión para bastidores inferiores de vagones ferroviarios o secciones de torres eólicas con bordes cortados por CNC y plantillas premontadas. En estos casos, la capacidad de la visión para detectar la presencia de piezas, verificar la orientación y señalar desalineaciones importantes antes del inicio del arco aporta valor más allá del seguimiento de juntas por sí solo.
Los casos de uso híbrido también están ganando aceptación, no como palabras de moda de marketing, sino como compromisos pragmáticos. Un cliente que suelda ejes de transmisión de gran diámetro utiliza visión para la búsqueda inicial de la junta y la alineación aproximada, y después cambia al seguimiento láser para la ejecución de la pasada final. Otro fabricante de subestaciones eléctricas modulares implementa visión para localizar juntas en conjuntos pintados, donde la reflexión láser no es fiable, y luego pasa al láser una vez que la antorcha limpia la superficie.
Estas no son soluciones «con lo mejor de ambos mundos», sino estrategias de mitigación de riesgos. Reconocen que ninguna modalidad de detección individual elimina toda la incertidumbre. La disciplina de ingeniería consiste en adaptar el método de detección a la fuente dominante de variación en *su* proceso, no al folleto del proveedor.
Una implicación práctica para los procesos previos
Si su aplicación de soldadura de cordones largos implica piezas que pasan a operaciones posteriores de conformado en frío, como elementos de fijación roscados para conexiones estructurales, la consistencia de la junta adquiere una nueva importancia. Unamáquina laminadora de roscas Z28-250 produce roscas GB197 de grado 2 con un acabado superficial Ry de 0,1–0,8 μm, pero solo si las piezas en bruto de entrada tienen un diámetro y una rectitud precisos. Del mismo modo, la calidad de la soldadura robótica depende menos de las especificaciones del seguidor que de lo bien que los procesos previos de corte, plegado y ajuste mantienen el control dimensional. Invertir en seguimiento láser no compensará ángulos de bisel inconsistentes causados por una antorcha de plasma desgastada ni la distorsión térmica provocada por una sujeción desequilibrada.
Por lo tanto, antes de seleccionar la tecnología de seguimiento, audite primero su proceso de preparación de juntas. Mida las distribuciones reales de abertura y desalineación en 50 cordones representativos, no solo en muestras de mejor caso. Si >30% supera ±0,3 mm, el seguimiento láser no es opcional: es el requisito básico para obtener rendimiento a la primera pasada. Si la variación se mantiene dentro de ±0,15 mm, invierta en la validación del sistema de visión, no en actualizaciones de hardware.
No existe una respuesta universal. Pero sí existe un filtro de decisión fiable: defina la condición de junta de su peor caso, simule su impacto en la geometría de la soldadura según su velocidad de avance y aporte térmico, y pruebe el método de seguimiento frente a esa condición, no frente a condiciones ideales de laboratorio. Ahí es donde la evaluación técnica pasa de la especificación a la garantía.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje