




Когда сварочному роботу для сварки длинных швов требуется лазерное слежение за швом вместо наведения на основе машинного зрения?
Когда сварочному роботу для сварки длинных швов требуется лазерное слежение за швом вместо наведения на основе машинного зрения?
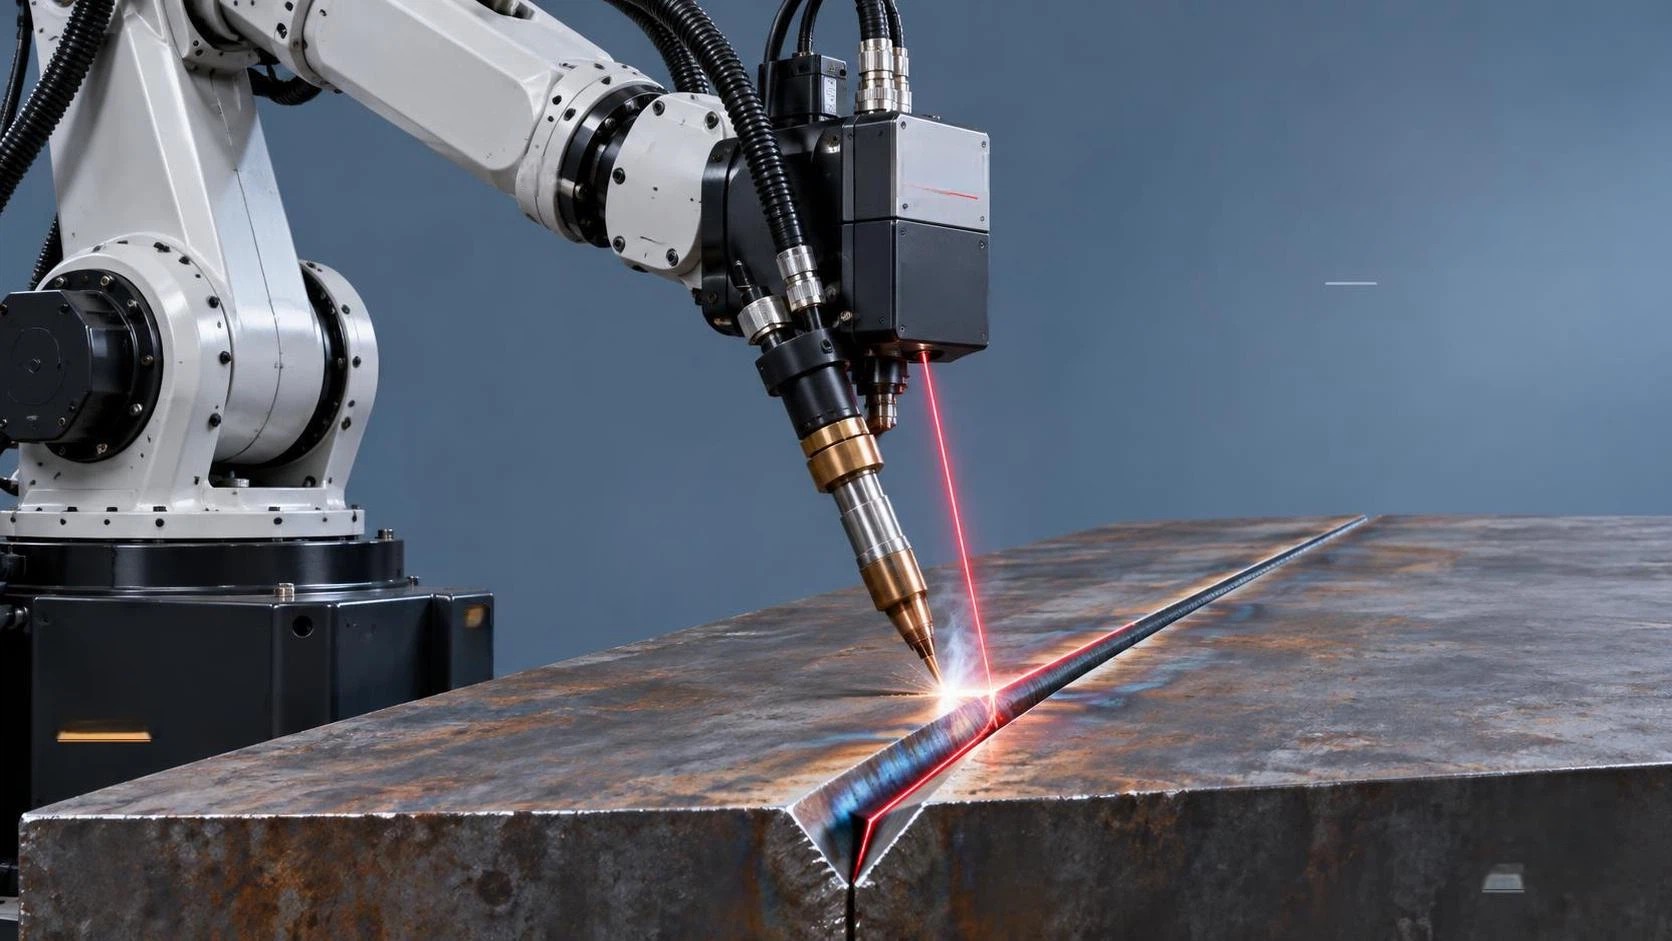
Когда сварочному роботу для сварки длинных швов действительно требуется лазерное отслеживание шва вместо наведения на основе машинного зрения?
Для технических специалистов, выбирающих роботизированные системы для сварки длинных швов — особенно в производстве строительных металлоконструкций, сосудов под давлением, судостроении или изготовлении тяжёлого оборудования, — выбор между лазерным отслеживанием шва и наведением на основе машинного зрения заключается не в том, «что новее» или «где больше пикселей». Вопрос в том, может ли система поддерживать качество сварки *в пределах ваших допусков на соединение* в *ваших производственных условиях*, не создавая скрытых сложностей интеграции или нестабильности в процессе работы.
Лазерное отслеживание шва является предпочтительным при одновременном наличии трёх условий: (1) геометрия соединения изменяется более чем на ±0,3 мм по зазору в корне шва или смещению кромок; (2) внешнее освещение или отражательная способность поверхности нарушают стабильное определение контраста; и (3) задержка коррекции в реальном времени должна быть менее 15 мс, чтобы избежать отклонения дуги или пористости при высокоскоростных проходах. Наведение на основе машинного зрения может быть достаточным — но только если все три условия строго контролируются. Неверная оценка этого порога ведёт не к незначительной доработке, а к систематической отбраковке сварных швов при проверках ОК или к дорогостоящей послесварочной шлифовке, которая снижает ROI.
Допуск соединения — решающий фактор, а не материал или длина шва
Многие считают, что «длинный шов» автоматически означает необходимость лазерного отслеживания. Это ошибочно. Шов длиной 12 метров на точно обработанных полках двутавровых балок с допусками сборки ±0,15 мм надёжно выполняется с помощью откалиброванного стереозрения — даже при скорости 800 мм/мин. Но шов длиной 1,2 метра на трубных узлах из проката с переменной толщиной прокатной окалины, непостоянными углами разделки кромок и тепловой деформацией при многопроходной сварке? Та же система машинного зрения часто выходит из строя в процессе прохода, вызывая необходимость ручного вмешательства или отбраковки изделия.
Критический показатель — не длина шва, алокальная повторяемость соединения. Лазерная триангуляция измеряет фактическую геометрию разделки точка за точкой независимо от состояния поверхности или контраста. Машинное зрение опирается на алгоритмы обнаружения кромок, обученные на идеализированных профилях. Когда прокатная окалина, ржавчина или нестабильная подача защитного газа горелки создают локальные блики или затенения, системы машинного зрения неверно определяют ширину разделки на 0,4–0,7 мм — это превышает типичный допуск GMAW для сварных швов с полным проплавлением. Лазерные датчики, напротив, обеспечивают стабильные данные по оси Z даже на окисленной углеродистой стали или алюминиевых сплавах с высокой отражательной способностью.
Условия окружающей среды важнее, чем показывают лабораторные испытания
Освещение в цехе редко бывает равномерным. Верхние LED-светильники создают зеркальные отражения на горячих металлических поверхностях. Шлифование или плазменная резка поблизости создают взвешенные частицы, рассеивающие свет на пути к камере. Даже скопление пыли на защитных крышках объективов ухудшает точность машинного зрения быстрее, чем загрязнение окон лазерных датчиков, поскольку машинному зрению требуется сегментация изображения с высоким контрастом, тогда как лазерная триангуляция зависит только от положения отражённого светового пятна.
Мы наблюдали, как роботы с наведением на основе машинного зрения безупречно работают в прототипных ячейках с климат-контролем, а затем неоднократно дают сбои в производственном цехе, где светильники на кранах перемещаются над заготовками или потоки воздуха HVAC неравномерно охлаждают сварочные ванны, изменяя излучательную способность поверхности. Лазерное отслеживание, хотя и чувствительно к сильному дыму или накоплению брызг на окне датчика, мгновенно восстанавливается после кратковременной продувки воздухом. Его соотношение сигнал/шум остаётся устойчивым при переменном освещении, поскольку оно работает в собственном узкополосном диапазоне длин волн, не конкурируя с внешним светом.
Скорость коррекции в реальном времени отличает работоспособное решение от соответствующего требованиям
Стандарты сварки, такие как ISO 15614-1 или ASME Section IX, не устанавливают метод отслеживания, но требуют стабильного сплавления, отсутствия подрезов и соблюдения размеров по всей длине шва. Для этого требуется реакция замкнутого контура менее чем за 20 мс. Системы машинного зрения со встроенной обработкой на GPU сегодня достигают сквозной задержки около 25 мс (захват изображения → обработка → обновление траектории). Системы лазерного отслеживания — особенно использующие триангуляцию с ускорением FPGA — обычно обеспечивают 8–12 мс.
Эта разница становится критичной при сварке толстостенных деталей в несколько проходов, где контроль межслойной температуры и расположение валика определяют механические свойства. Задержка в 10 мс означает, что робот корректирует отклонение соединения, возникшее на 2,5 мм раньше, — что потенциально приводит к наплыву или несплавлению по кромке шва. На практике это проявляется в повышении уровня брака при неразрушающем контроле методом радиографии, а не в виде видимых поверхностных дефектов.
Сложность интеграции — это не только проводка, но и объём валидации
Лазерное отслеживание добавляет оборудование (головку датчика, монтажный кронштейн, воздушную продувку), но упрощает интеграцию программного обеспечения: большинство OEM-контроллеров роботов напрямую принимают аналоговые смещения положения или смещения через EtherCAT. Наведение на основе машинного зрения часто требует отдельных промышленных ПК, индивидуальных процедур калибровки для каждого приспособления и постоянной повторной калибровки при смещении оснастки — даже микроскопическом. Такая повторная калибровка не является разовой задачей настройки; это регулярно повторяющаяся контрольная точка ОК, увеличивающая время переналадки и создающая риск человеческой ошибки.
В то время как лазерные системы легко интегрируются в существующую логику PLC и цепи безопасности, решения на основе машинного зрения часто находятся за пределами контура управления движением робота и полагаются на внешние планировщики движения, вносящие джиттер или дрейф синхронизации. Это не теория: опыт эксплуатации показывает, что системы с наведением на основе машинного зрения требуют на 15–20% больше контроля со стороны оператора за смену для проверки стабильности отслеживания, особенно после циклов технического обслуживания или сезонных изменений влажности.
Когда машинное зрение всё ещё имеет смысл и где появляются гибридные подходы
Наведение на основе машинного зрения остаётся жизнеспособным для применений, где стабильность соединения обеспечивается технологически, а не предполагается. Примеры включают точно обработанные компоненты для рам железнодорожных вагонов или секций ветровых башен с кромками, вырезанными на станках с ЧПУ, и предварительно собранными кондукторами. Здесь способность машинного зрения определять наличие детали, проверять ориентацию и выявлять грубое смещение до зажигания дуги добавляет ценность, выходящую за рамки одного лишь отслеживания шва.
Гибридные сценарии применения также набирают популярность — не как маркетинговые лозунги, а как практичные компромиссы. Один заказчик, сваривающий передаточные валы большого диаметра, использует машинное зрение для первоначального поиска шва и грубого выравнивания, а затем переключается на лазерное отслеживание для выполнения финального прохода. Другой изготовитель модульных электрических подстанций применяет машинное зрение для поиска шва на окрашенных сборках, где отражение лазера ненадёжно, а затем переходит на лазер после того, как горелка очищает поверхность.
Это не решения «лучшее из двух миров» — это стратегии снижения рисков. Они признают, что ни один метод сенсорного контроля не устраняет всю неопределённость. Инженерная дисциплина заключается в сопоставлении метода контроля с доминирующим источником вариаций в *вашем* процессе, а не в рекламной брошюре поставщика.
Одно практическое следствие для предшествующих процессов
Если в вашем применении для сварки длинных швов используются детали, поступающие на последующие операции холодного формования, например резьбовые крепёжные изделия для строительных соединений, стабильность соединения приобретает ещё большее значение. Машина для накатки резьбы Z28-250 производит резьбу GB197 класса 2 с шероховатостью поверхности Ry 0,1–0,8 мкм, но только если поступающие заготовки имеют точный диаметр и прямолинейность. Аналогично, качество роботизированной сварки зависит не столько от характеристик системы отслеживания, сколько от того, насколько хорошо предшествующие операции резки, гибки и сборки обеспечивают контроль размеров. Инвестиции в лазерное отслеживание не компенсируют нестабильные углы разделки, вызванные изношенной плазменной горелкой, или тепловую деформацию из-за несбалансированного зажима.
Поэтому перед выбором технологии отслеживания сначала проведите аудит процесса подготовки соединений. Измерьте фактические распределения зазоров и смещений кромок на 50 типичных швах, а не только на образцах с наилучшими параметрами. Если >30% превышают ±0,3 мм, лазерное отслеживание не является опцией — это базовое требование для получения годных изделий с первого прохода. Если отклонения остаются в пределах ±0,15 мм, инвестируйте в валидацию системы машинного зрения, а не в модернизацию оборудования.
Универсального ответа не существует. Но существует надёжный фильтр для принятия решения: определите наихудшее состояние вашего соединения, смоделируйте его влияние на геометрию сварного шва с учётом вашей скорости сварки и тепловложения и испытайте метод отслеживания в этих условиях, а не в идеальных лабораторных. Именно здесь техническая оценка переходит от спецификации к обеспечению результата.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение