




¿Puede una máquina automática de soldadura para estructuras espaciales manejar geometrías de cerchas personalizadas sin necesidad de reprogramación?
¿Puede una máquina automática de soldadura para estructuras espaciales manejar geometrías de cerchas personalizadas sin necesidad de reprogramación?
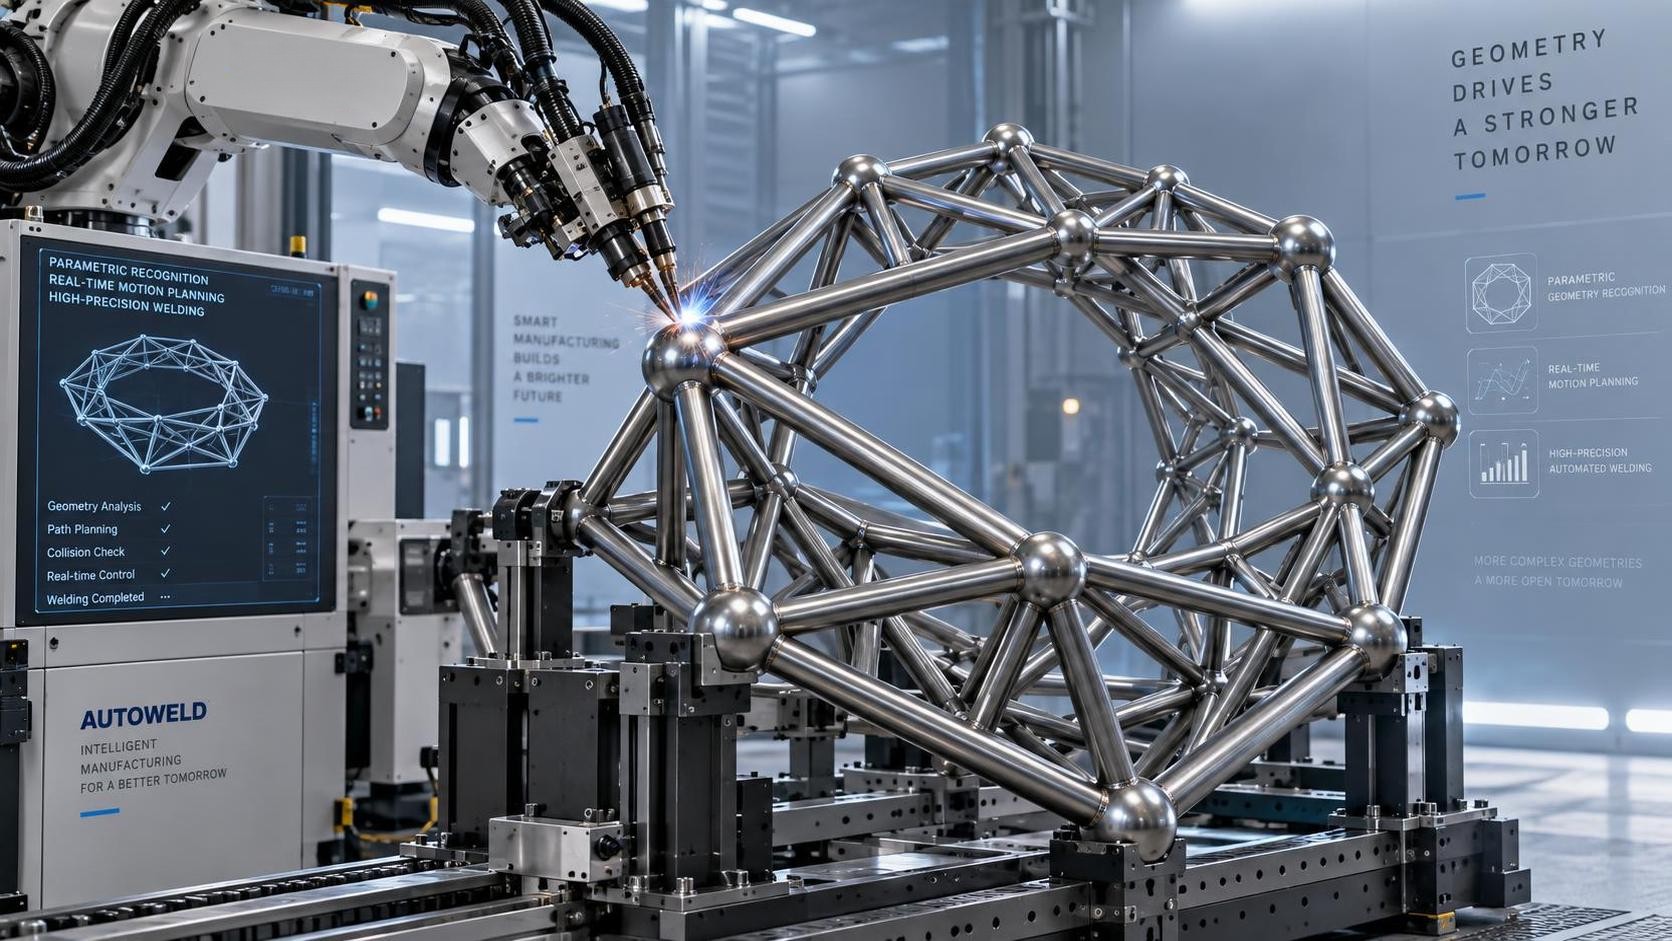
Sí: una máquina automática de soldadura para estructuras espaciales puede manejar geometrías de cerchas personalizadas sin una reprogramación completa, pero solo si su arquitectura de control separa la definición geométrica de la lógica de movimiento. La distinción crítica no reside en si se produce una reprogramación, sino en dónde y cuánta intervención humana se requiere entre la entrada de diseño y la ejecución de la soldadura. La base de esta capacidad es el reconocimiento de geometría paramétrica: el sistema interpreta las entradas dimensionales —como longitudes de cordones, ángulos de nodos, desplazamientos de puntales y rotaciones de planos espaciales— no como coordenadas fijas, sino como variables interdependientes regidas por reglas de restricción. Cuando llega una nueva configuración de cercha —por ejemplo, una cubierta octogonal asimétrica con profundidades de tramo variables y planos de soporte no ortogonales—, la máquina no requiere reescribir código G ni restablecer los límites de los ejes. En su lugar, recalcula las trayectorias de las uniones mediante solucionadores cinemáticos en tiempo real que respetan los límites mecánicos: rango máximo de articulación de las antorchas de soldadura, distancia mínima entre elementos adyacentes durante el posicionamiento y tolerancias de distorsión térmica basadas en el espesor y la calidad del material.
Esta capacidad de respuesta depende de tres capas integradas: una capa de abstracción geométrica que acepta datos de nodos y elementos derivados de CAD (p. ej., .dxf o .stp con metadatos integrados), una capa de planificación de movimiento que asigna esos nodos a trayectorias físicas de herramienta respetando las envolventes de colisión y los perfiles de aceleración de los servos, y una capa de calibración que compensa dinámicamente la deriva térmica y el juego mecánico sin interrumpir el flujo del ciclo. Fundamentalmente, ninguna de estas capas depende de secuencias codificadas de forma fija. Un cambio en el ancho del ala o en la conicidad del alma de un elemento de viga H de soporte —habitual al integrar estructuras espaciales en estructuras híbridas de acero— no desencadena una cascada de ediciones manuales. En cambio, el sistema consulta modelos de rigidez almacenados y ajusta las velocidades de avance, el voltaje de arco y el tiempo de permanencia por unión según el momento de inercia de la sección transversal y la capacidad de disipación térmica. La misma lógica adaptativa se extiende a la preparación de superficies: si el espesor del recubrimiento galvanizado varía entre los elementos entrantes, el módulo de prelavado por plasma ajusta automáticamente la duración de permanencia y la densidad de potencia para garantizar la eliminación de óxidos sin vaporización del zinc ni oxidación del metal base.
Sin embargo, esta flexibilidad tiene límites operativos definidos. Supone tolerancias uniformes de suministro de material; específicamente, que la desviación de rectitud de los cordones se mantenga dentro de ±0.3 mm/m y que la desalineación angular en las interfaces de los nodos permanezca por debajo de 0.15°. Superar estos umbrales obliga al sistema de seguimiento de costura guiado por visión a interpolar más allá de su margen de confianza, con el riesgo de fusión incompleta o acumulación excesiva de refuerzo. Del mismo modo, la adaptación paramétrica presupone una topología de unión uniforme: todas las conexiones deben seguir una de las configuraciones admitidas —cartela de corte simple, empalme de doble placa o nodo esférico soldado—, sin introducir uniones de tipos mixtos a mitad del lote. La introducción de una conexión atornillada junto con otras soldadas dentro del mismo segmento de cercha rompe la continuidad de la lógica de secuencia de soldadura y requiere confirmación explícita del operario antes de continuar.
La integración con equipos anteriores y posteriores define además el alcance práctico. Por ejemplo, al alimentar directamente desde unamáquina de perforación 3D para vigas H, la máquina automática de soldadura para estructuras espaciales recibe no solo números de pieza, sino también datos verificados de posición de orificios, incluidas las desviaciones reales medidas respecto de las coordenadas nominales, lo que le permite desplazar las trayectorias de la antorcha en consecuencia. Esta retroalimentación de circuito cerrado elimina la acumulación de tolerancias: si la YK-BHD1250 perfora orificios en el ala 0.22 mm a la izquierda del centro debido a variaciones en la fuerza de sujeción, la unidad de soldadura lo compensa en tiempo real en lugar de asumir una alineación teórica. Esta interoperabilidad depende del registro sincronizado del sistema de coordenadas en ambas máquinas, lo que requiere definiciones de referencia compartidas (p. ej., origen en la esquina del ala del extremo izquierdo, eje Z alineado con la línea central del alma) y registros metrológicos con marca de tiempo intercambiados mediante OPC UA, no solo una transferencia genérica de archivos.
El comportamiento del material también determina lo que realmente significa “sin reprogramación”. Los aceros de alta resistencia como S460ML exigen una gestión térmica más estricta que S235JR: la temperatura máxima entre pasadas debe mantenerse por debajo de 250°C y la velocidad de enfriamiento entre pasadas debe superar 1.5°C/s para evitar la formación de fases frágiles. Una máquina automática de soldadura para estructuras espaciales que cumple este requisito no se limita a reducir el amperaje: modula la composición del gas de protección (pasando de CO₂ puro a 75% Ar / 25% CO₂), activa el modo de corriente pulsada con relaciones variables de pico/fondo y acciona chorros de enfriamiento por aire forzado a intervalos calculados con precisión después de la soldadura. Estos ajustes están integrados en plantillas de proceso específicas para cada material, no en rutinas codificadas de forma fija. Cambiar de acero al carbono a acero patinable no es un simple ajuste de configuración; es una transición controlada entre múltiples subsistemas, validada mediante pruebas previas a la soldadura en material de desecho cortado con propiedades de sección idénticas.
Por último, la verificación sigue siendo inseparable de la ejecución. “Sin reprogramación” no significa “sin validación”. Cada nueva geometría activa una simulación automática en seco: los ejes CNC recorren toda la trayectoria a velocidad reducida mientras sensores de desplazamiento láser supervisan la deflexión estructural de la mesa de fijación y el pórtico. Si la flexión medida supera 0.08 mm en algún punto, el sistema marca la configuración para revisión manual, ya sea ajustando las posiciones de las abrazaderas o modificando el orden de la secuenciación para equilibrar la distribución de carga. Este paso evita colisiones catastróficas o imprecisiones de posicionamiento que, de otro modo, podrían pasar inadvertidas hasta el primer depósito de soldadura. El resultado no es una automatización ciega, sino una adaptabilidad trazable e informada por la física, en la que los cambios geométricos impulsan restricciones recalculadas, no instrucciones reescritas.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje