




Может ли автоматический сварочный станок для пространственных ферм обрабатывать нестандартную геометрию ферм без перепрограммирования?
Может ли автоматический сварочный станок для пространственных ферм обрабатывать нестандартную геометрию ферм без перепрограммирования?
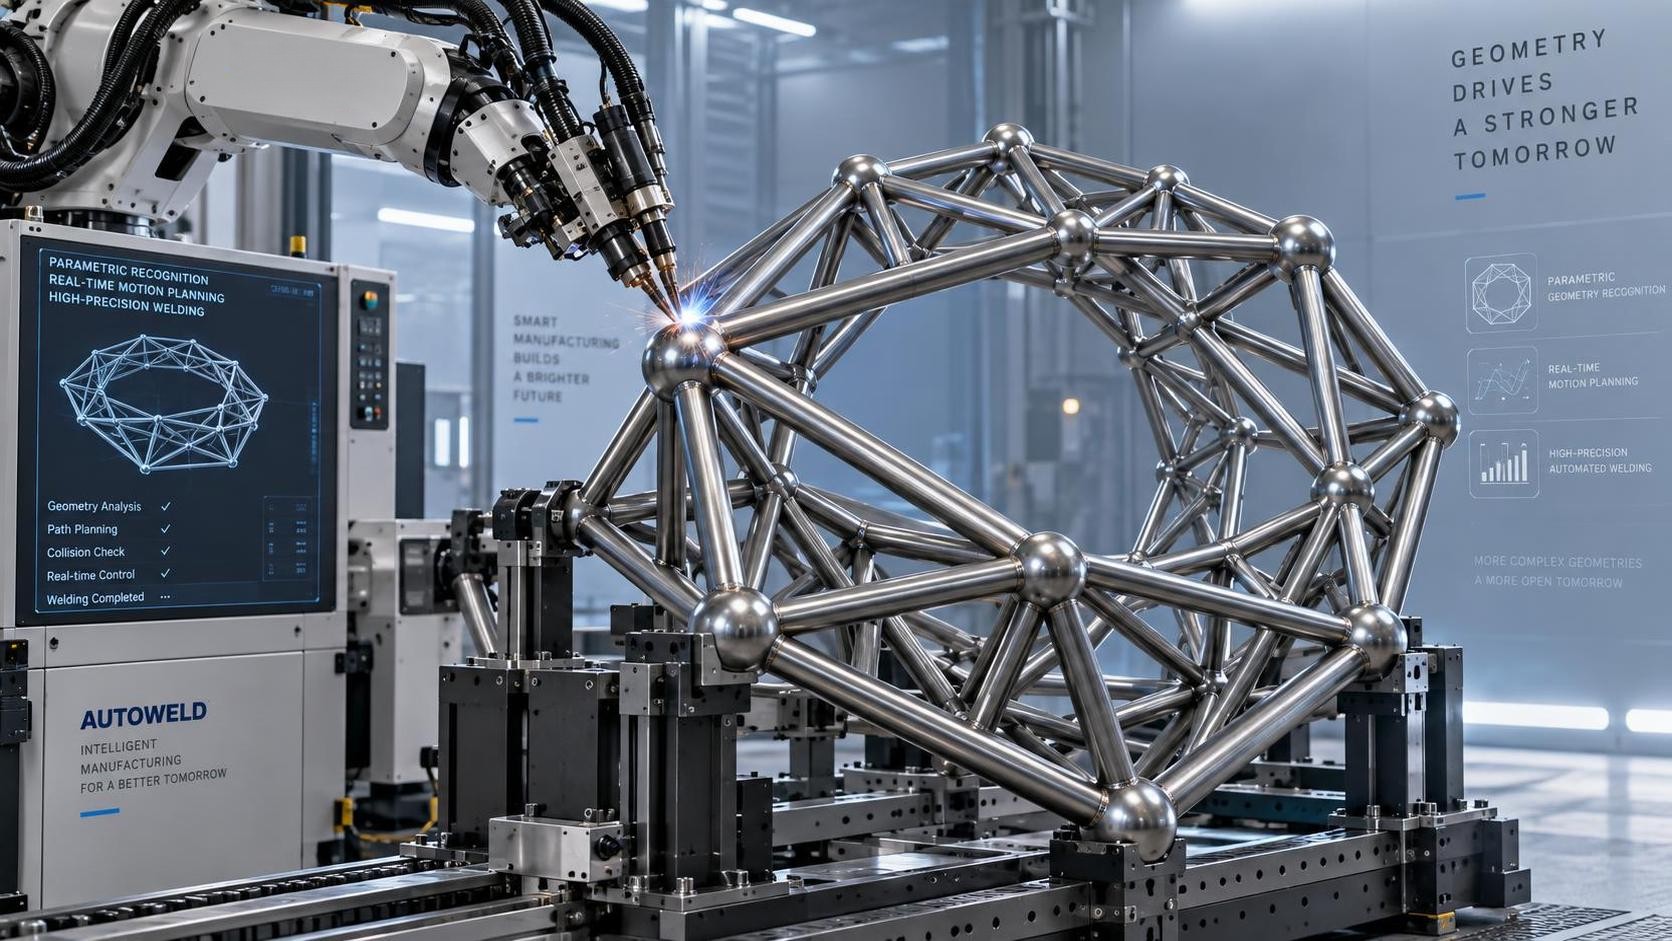
Да — автоматический сварочный станок для пространственных ферм может обрабатывать нестандартные геометрии ферм без полного перепрограммирования, но только если его архитектура управления разделяет определение геометрии и логику движения. Ключевое различие заключается не в том, происходит ли перепрограммирование, а в том, где и какой объем вмешательства человека требуется между вводом проектных данных и выполнением сварки. В основе этой возможности лежит параметрическое распознавание геометрии: система интерпретирует размерные входные данные — такие как длины поясов, углы узлов, смещения раскосов и повороты пространственных плоскостей — не как фиксированные координаты, а как взаимозависимые переменные, регулируемые правилами ограничений. При поступлении новой конфигурации фермы — например, асимметричного восьмиугольного навеса с переменной глубиной пролётов и неортогональными опорными плоскостями — станок не требует переписывания G-кода или сброса ограничений осей. Вместо этого он пересчитывает траектории соединений с помощью кинематических решателей реального времени, учитывающих механические границы: максимальный диапазон поворота сварочных горелок, минимальный зазор между соседними элементами при позиционировании и допуски на термическую деформацию в зависимости от толщины и марки материала.
Такая оперативность обеспечивается тремя интегрированными уровнями: уровнем геометрической абстракции, принимающим данные об узлах и элементах из CAD (например, .dxf или .stp со встроенными метаданными); уровнем планирования движения, который преобразует эти узлы в физические траектории инструмента с учётом зон возможных столкновений и профилей ускорения сервоприводов; а также уровнем калибровки, динамически компенсирующим тепловой дрейф и механический люфт без прерывания производственного цикла. Важно, что ни один из этих уровней не опирается на жёстко закодированные последовательности. Изменение ширины полки или конусности стенки несущего двутаврового элемента — распространённое явление при интеграции пространственных ферм в гибридные стальные конструкции — не запускает каскад ручных правок. Вместо этого система обращается к сохранённым моделям жёсткости и корректирует скорость подачи, напряжение дуги и время выдержки для каждого соединения на основе момента инерции поперечного сечения и способности к теплоотводу. Та же адаптивная логика распространяется на подготовку поверхности: если толщина оцинкованного покрытия различается на поступающих элементах, модуль плазменной предварительной очистки автоматически регулирует длительность воздействия и плотность мощности, чтобы обеспечить удаление оксидов без испарения цинка или окисления основного металла.
Однако эта гибкость имеет чётко определённые эксплуатационные границы. Она предполагает стабильные допуски поставляемого материала — в частности, отклонение прямолинейности пояса должно оставаться в пределах ±0,3 мм/м, а угловое смещение на стыках узлов не должно превышать 0,15°. Превышение этих порогов вынуждает систему слежения за швом с машинным зрением выполнять интерполяцию за пределами своего доверительного диапазона, что создаёт риск неполного проплавления или чрезмерного усиления шва. Аналогично, параметрическая адаптация предполагает единообразную топологию соединений: все соединения должны соответствовать одной из поддерживаемых конфигураций — односрезная косынка, стык с двумя накладками или сварной сферический узел — без введения соединений смешанного типа в середине партии. Добавление болтового соединения наряду со сварными в пределах одного сегмента фермы нарушает непрерывность логики последовательности сварки и требует явного подтверждения оператора перед продолжением работы.
Интеграция с оборудованием, расположенным выше и ниже по технологическому потоку, также определяет практические рамки применения. Например, при прямой подаче с3D-сверлильного станка для двутавровых балок автоматический сварочный станок для пространственных ферм получает не только номера деталей, но и подтверждённые данные о расположении отверстий, включая фактически измеренные отклонения от номинальных координат, что позволяет соответствующим образом смещать траектории горелки. Эта обратная связь с замкнутым контуром устраняет накопление допусков: если YK-BHD1250 сверлит отверстия в полках на 0,22 мм левее центра из-за изменения усилия зажима, сварочная установка компенсирует это в реальном времени, а не предполагает теоретическое выравнивание. Такая совместимость зависит от синхронизированной регистрации систем координат на обоих станках и требует общих определений базовых точек (например, начала координат в углу полки на левом конце, оси Z, совмещённой с центральной линией стенки) и журналов метрологических данных с временными метками, передаваемых через OPC UA, а не просто стандартной передачи файлов.
Свойства материала также определяют, что в действительности означает «без перепрограммирования». Высокопрочные стали, такие как S460ML, требуют более строгого теплового контроля, чем S235JR: максимальная межслойная температура должна оставаться ниже 250°C, а скорость охлаждения между проходами должна превышать 1,5°C/с во избежание образования хрупких фаз. Автоматический сварочный станок для пространственных ферм, отвечающий этому требованию, не просто снижает силу тока — он регулирует состав защитного газа, переходя от чистого CO₂ к 75% Ar / 25% CO₂, активирует режим импульсного тока с переменным соотношением пикового и фонового тока и включает форсированные воздушные струи охлаждения через точно рассчитанные интервалы после сварки. Эти корректировки заложены в технологические шаблоны для конкретных материалов, а не в жёстко заданные программы. Переход с углеродистой стали на атмосферостойкую сталь — это не переключение конфигурации, а контролируемый переход между несколькими подсистемами, подтверждаемый предварительными сварочными испытаниями на отходах материала с идентичными свойствами сечения.
Наконец, верификация остаётся неотделимой от выполнения процесса. «Без перепрограммирования» не означает «без проверки». Каждая новая геометрия запускает автоматизированное моделирование холостого хода: оси CNC проходят весь маршрут на пониженной скорости, в то время как лазерные датчики перемещения контролируют прогиб стола оснастки и портала. Если измеренный прогиб в любой точке превышает 0,08 мм, система помечает конфигурацию для ручной проверки — либо с корректировкой расположения зажимов, либо с изменением порядка операций для балансировки распределения нагрузки. Этот этап предотвращает катастрофические столкновения или ошибки позиционирования, которые иначе могли бы остаться незамеченными до нанесения первого сварного шва. Результатом является не слепая автоматизация, а отслеживаемая, основанная на физических принципах адаптивность, при которой изменения геометрии приводят к пересчёту ограничений, а не к переписыванию инструкций.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение